Skip to content
←返回能力前沿雷达

SOTA · 具身与安全

具身智能

真机操作、移动导航、VLA 与全身控制

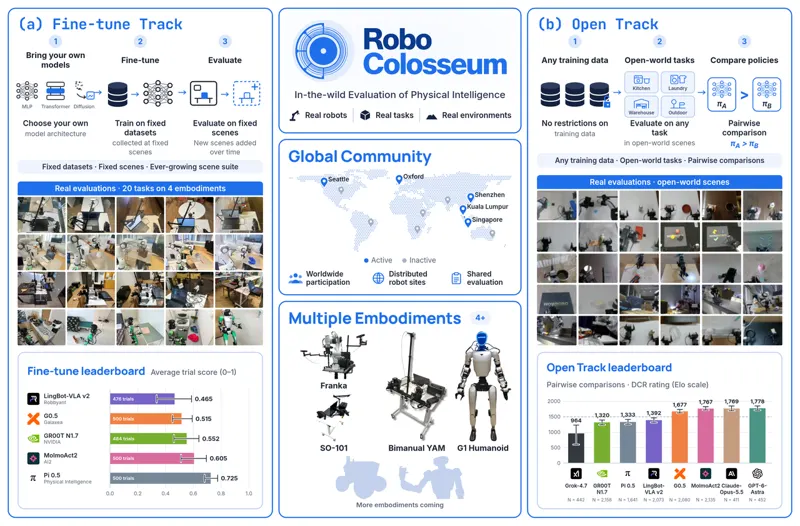
具身智能是 AI 与物理世界的接口,也是当前能力落差最大的一格:语言里能写出的事,机械臂常常做不出来。它与 AGI 的关系在于不可复位性——真机没有存档,一次失败可能损坏物体、设备或伤到人,这迫使这个域解决 agent 在纯软件里可以回避的全部问题:实时性、传感噪声、接触动力学、安全边界。这个域有两把真实尺子,这是它比游戏域幸运的地方。真机侧,RoboDojo 真机榜(2026-09-22)榜首是 Pi-05,平均 22.9(分项 arxX5 27.7 / piper 32.0 / piperX 9.1),第二 InternVLA-A1 为 12.0,第三 GalaxeaVLA (G0) 为 9.0,Xiaomi-Robotics-0 为 7.9。仿真侧,RoboDojo 仿真榜榜首是 Dexmal 的 DM0.5,平均 24.9(longHorizon 33.7、precision 24.82、generalizationStd 23.49),第二 GalaxeaVLA (G0.5) 20.23,第三 Xiaomi-Robotics-1 20.07。两榜对照本身就是这个域最重要的一条情报:仿真榜首的分数与真机榜首几乎同量级,但排名完全换人,说明 sim-to-real 的迁移仍是这个领域的主要损耗点。

尺子CALVIN、LIBERO、Open X-Embodiment、真机

SOTA 阶梯

5
具身智能

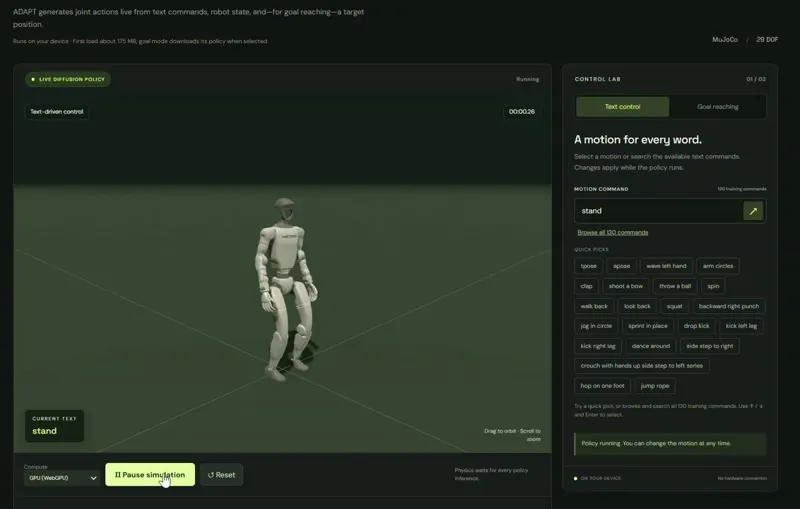
Genesis World:面向物理 AI 的统一多物理仿真平台

Genesis AI 开源的物理 AI 仿真平台:一套 Pythonic API 之下是多物理引擎(刚体、FEM、MPM、PBD、SPH、Stable Fluid、IPC)、Nyx 路径追踪渲染器,以及跨平台 Python-to-GPU 编译器 Quadrants。它的定位是机器人基础模型的评测引擎而不是数据工厂——单卡 3 万并行环境跑出 43M FPS;在零样本 real-to-sim 协议下,仿真与真实的评测一致性皮尔逊相关 0.8996、平均最大排序违背 0.0166。Apache 2.0,29.9k star。

30kGitHub Star 数
Genesis World:面向物理 AI 的统一多物理仿真平台
具身智能

Dexbotic:一站式 VLA 预训练、微调、推理与评测工具箱

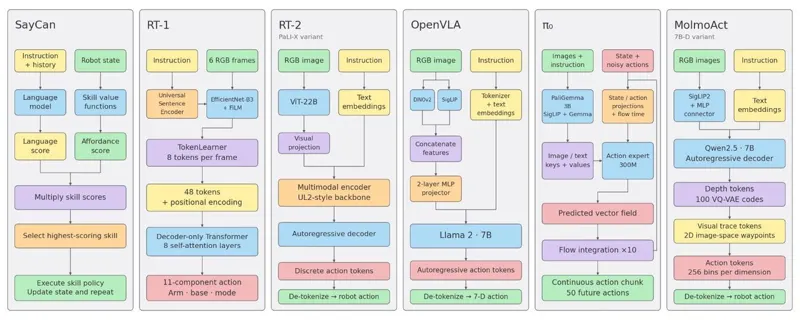
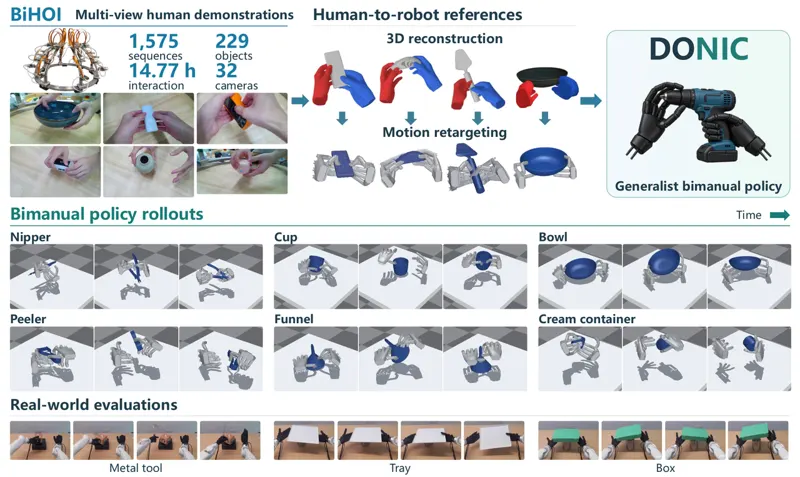
Dexmal 开源的一站式 VLA 工具箱:DexData 统一数据格式贯穿预训练、微调(全参/LoRA/RL)、推理与评测,支持 π0、CogACT、OFT、MemVLA、GR00T N1 等主流模型与自研双专家模型 DM0;DB 预训练在五大仿真基准带来一致增益,RoboChallenge Table30 真机评测平均成功率 62%。

1.4kGitHub Star 数
Dexbotic:一站式 VLA 预训练、微调、推理与评测工具箱
具身智能

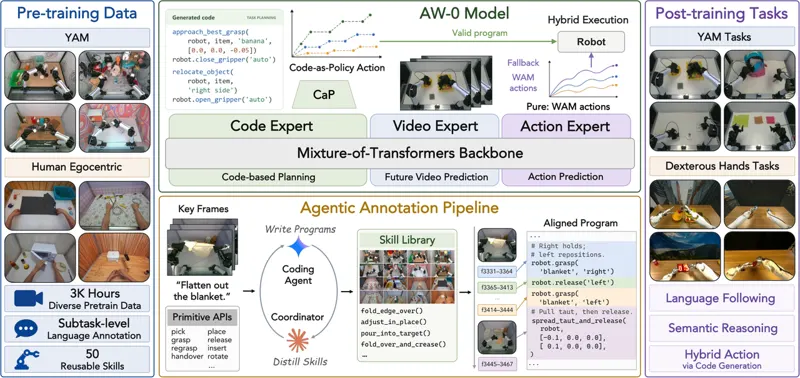
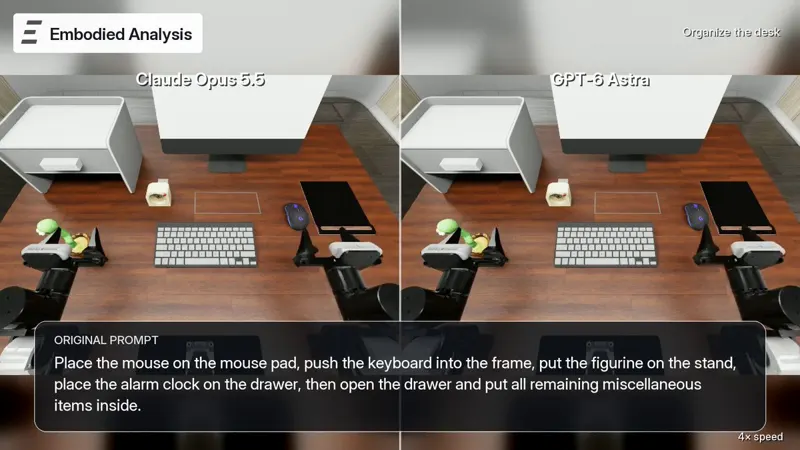
ASPIRE:把机器人「训练」变成技能库生长的 Agentic 发现系统

ASPIRE 是 NVIDIA 联合密歇根大学、UIUC、伯克利与 CMU 开源的持续学习系统(论文 arXiv:2607.00272,Apache-2.0)。它不做梯度下降:编码智能体在闭环执行引擎里反复写、跑、修机器人控制程序(code-as-policy),把被验证的修复沉淀进可复用技能库,再用进化搜索跳出单轨迹修补。在 LIBERO-Pro 全部 80 个任务上,Claude Opus 5.5 驱动时平均成功率 99%,Robosuite 与 BEHAVIOR-1K 代表任务 100%;扰动操作任务最高提升 77%,未见长程任务零样本 31% 对基线 4%。真机侧,仿真发现的技能跨本体迁移到真实双臂站,在线学习甚至让机器人学会解魔方。

884GitHub Star 数
ASPIRE:把机器人「训练」变成技能库生长的 Agentic 发现系统
具身智能

Bimo:45 厘米开源双足机器人

Bimo 是一台 45 厘米、约 1.6 公斤的髋-头双足机器人套件:8 个 STS-3215 总线舵机、BNO08x 九轴 IMU、4 路 VL53L0X 测距、2 路 180° 摄像头,主控是自研 RP2040 板,控制闭环 20 Hz。仓库公开 Python 控制 API(1023 行)、三份 MCU 固件(1349 行)、ROS2 封装(1431 行)与 Isaac Lab 训练环境(874 行,含六项奖励、密集域随机化、按系统辨识建模的 STS3215Actuator:3.113 Hz 带宽、方向性齿隙、5 ms 总线延迟),外加 26MB 的 Bimo.usd 模型。CPG 步态的 104 个傅里叶系数与逐关节增益在 Python 与 C 里各存一份;PPO 教师 [256,128,64] 可蒸馏成学生 [64,32],经 onnx2c 编进固件后脱机在 MCU 上行走。代码全部 Apache-2.0,但 README 承诺的 CAD 与电路设计仍标注 coming soon,仓库与全部 git 历史里没有任何 STL/STEP/原理图/Gerber/BOM,也没有预训练权重(两个 release 附件数均为 0)与 DIY 装配手册。当前版本 v1.1.0,198 star,项目处于预订阶段。
198GitHub Star 数
Bimo:45 厘米开源双足机器人
3D 与世界模型

Text-to-CAD:给编码代理装 CAD 超能力的开源插件与技能套件

text-to-cad 把参数化 CAD 变成代理的本地技能:自然语言或图片生成 STEP 模型并导出 STL/3MF/GLB,附 DFM 审查、工程图纸、URDF/SRDF/SDF 机器人描述与 3D 打印、钣金、CNC 对接;内核 build123d/OCP,形态是 12 个技能 + cadgen 引擎 + 本地 CAD Viewer。MIT,约 2.06 万星。

21kGitHub Star 数
Text-to-CAD:给编码代理装 CAD 超能力的开源插件与技能套件

最新演示

1113

论文与深读

394

开源项目

14

现在就能用的资产

这个域还没有挂上可直接装用的 skill。

边界与失败模式

这个域的读数要带着物理直觉去读,否则一定会被误导。一是绝对水平仍然很低:真机榜首 Pi-05 平均 22.9,意味着在 RoboDojo 的任务口径下成功率不到四分之一,第二名的 12.0 更是断崖式落后——这说明这个域还没有形成「第一梯队密集」的成熟格局,单点优势可能来自任务偏置而非通用能力。二是分项方差极大:Pi-05 在 piper 上 32.0、在 piperX 上只有 9.1,同一个模型换一种硬件就差三倍以上,而厂商发布常常只报最好的那个平台。具身域因此把分项读数一并写出,不允许只引平均值。三是仿真与真机的排名会换人:DM0.5 在仿真榜第一(24.9)但未进真机榜首梯队,Pi-05 反过来,这条不一致本身说明仿真分数不能外推到真机,任何「仿真里超过人类」的说法都要单独核验。四是长时序与记忆最弱:仿真榜的 longHorizon 分项普遍在 23-44 之间,precision 反而更高,说明当前 VLA 系统擅长短程精细操作、不擅长多步骤流程。五是泛化到随机扰动几乎不成立:generalizationRand 分项在 1.57 到 11.44 之间,是全部维度里最低的一档,现实里的光照、材质、位姿变化正是这一类扰动。六是成本与数据:真机数据没有互联网语料可爬,一条遥操作示教的成本以人工分钟计,这是这个域进展慢于语言域的结构性原因,不是努力不够。

作为亚马逊联盟会员,我们可能从符合条件的购买中获得佣金。