Dream Labs 携 9000 万美元种子轮出隐身:世界动作模型 Dream-1 零样本驱动 27 台没见过的机器人,每小时 3 美元
Dream Labs 发布世界动作模型 Dream-1:零样本驱动 27 台未参与训练的机器人(含 18 岁的 PR2),12 个 beta 场地 21 段真机实拍,公开 API 每小时 3 美元。
今天 Dream Labs 发布 Dream-1——一个「世界动作模型」(World Action Model,WAM)。它能控制自己从未见过的机器人、完成从未被示教过的任务、在从未到过的环境里工作,价格从每小时 3 美元起。同一天,这家公司也带着 9000 万美元种子轮走出隐身状态,并通过公开 API 向全球开放 Dream-1。
这句话值得拆开看,因为它同时压了三个「从未」:新本体、新任务、新环境。发布材料给出的证据是仿真里 27 台完全没有参与训练的机器人(其中包括已经 18 岁的 Willow Garage PR2),以及分布在深圳、巴黎、首尔、雅加达、上海、纽约等 12 个 beta 场地真机上的 21 段实拍 rollout。按官方口径,每次模型调用返回 1.6 秒动作,一小时 2250 次调用,折合每次动作约 0.0013 美元(Dream-1-flash 为 0.0009 美元)。
01 · 打破机器人学的「先有鸡还是先有蛋」
几十年来,机器人学一直卡在一个循环里:机器人得先有用,人们才愿意买;可要让它有用,又必须采集这台机器人自己的数据;而这批数据只有等到足够多的人已经在用它之后才会存在。Dream-1 是 Dream Labs 打破这个循环的第一步。
自动驾驶曾经绕开过同样的冷启动难题。汽车在「零自动驾驶能力」的第一天就是有用的,于是每天有几百万人开它上路,顺带生成了训练越来越强的模型所需要的数据。绝大多数其它机器人从来没有过这个便宜可占。
flowchart LR
  A["硬件变便宜"] --> B["世界上的机器人变多"]
  B --> C["能零样本泛化的模型"]
  C --> D["不靠本体专属数据也能早早有用"]
  D --> E["每台在役机器人都产出新数据"]
  E --> C
原文认为有两件事正在改变这个局面。第一,机器人硬件便宜到足以触达远更多的人群:一套能干活的双臂装置今天最低约 2000 美元。第二,一台机器人在变得有用之前,也许不再需要先拥有一份自己的大数据集——如果模型能对没见过的环境、任务乃至机器人本体做零样本泛化,新机器人一出厂就自带可用能力。两件事叠起来,飞轮才终于转得动:便宜的硬件把更多机器人送进世界,可泛化的模型让它们更早有用,有用的机器人产出更多数据,而这些数据又让下一台机器人的模型更强。
02 · 廉价机器人的寒武纪大爆发
机器人硬件降价的速度超出了所有人的预期。原文给出一张图:7 台半人形机器人(轮式底盘 + 双臂 + 平行夹爪)总价不到 1.5 万美元——这个价位档一年前几乎不存在。而在价格曲线的最远端,Hugging Face 那台 399 美元的 Microduck,在 8 月底开售后的 4 天内卖出超过 10000 台。
| 数字 | 买到的是什么 | 备注 |
|---|---|---|
| 2,000 美元 | 一套能干活的双臂装置 | MakerMods Maker Arm,今天的价格 |
| 7 台 | 单价低于 1.5 万美元的半人形 | 轮式、双臂、平行夹爪 |
| 399 美元 | Hugging Face Microduck | 2026 年 8 月底开售 |
| 10,000+ | Microduck 销量 | 开售 4 天内 |
为什么是这类机器人先起飞?因为它们的买家是消费者、专业爱好者和小团队,而不是企业。企业买家做的是电子表格决策:如果机器人在成本、速度或可靠性上赢不了一个人,它就不会被采购——这是一道很高的门槛。消费者不一样。10000 多人在 4 天里为 399 美元掏钱,买的是一台主要职责是「讨人喜欢」的机器人:它会走路、会摇摇摆摆、还会滑旱冰。
在这两者之间的某个位置,就是那个甜蜜点:便宜到可以随手点头买下,又有用到足以在家里挣得一席之地。机器人一旦到这个点,采用就会开始复利式增长,而家里的每一台机器人都成了新训练数据的来源。原文给的画面是:两只 Microduck 用它们的喙当夹爪,替你叠衣服。
03 · 促成 Dream Labs 成立的那个结果
2026 年 2 月,这个团队发布了 DreamZero——提出「世界动作模型」(WAM)的论文。此后社区把 WAM 接受为机器人学习里最有前景的范式之一。当时最让作者自己吃惊的结果是:只用 30 分钟的 YAM 机器人数据对 DreamZero 做后训练,它就对从未见过的任务实现了零样本泛化。这种程度的泛化,过去往往需要数百甚至数千小时的本体专属数据。
推理链条很短:如果 30 分钟数据就足以把通用任务知识迁移到某台机器人身上,那么打破「先有鸡还是先有蛋」的循环就不再看起来不可能。再叠加上面那波硬件浪潮,时机对了——于是他们决定创立 Dream Labs。经过六个月的建设,这次的成果是一个只有世界动作模型才做得出来的研究突破:零样本本体泛化的早期迹象。
04 · Dream-1 正式发布
Dream-1 是他们的第一个可通过公开 API 使用、面向全球的 WAM。开箱即用时,它能在没见过的环境里、为没见过的任务、控制没见过的机器人。
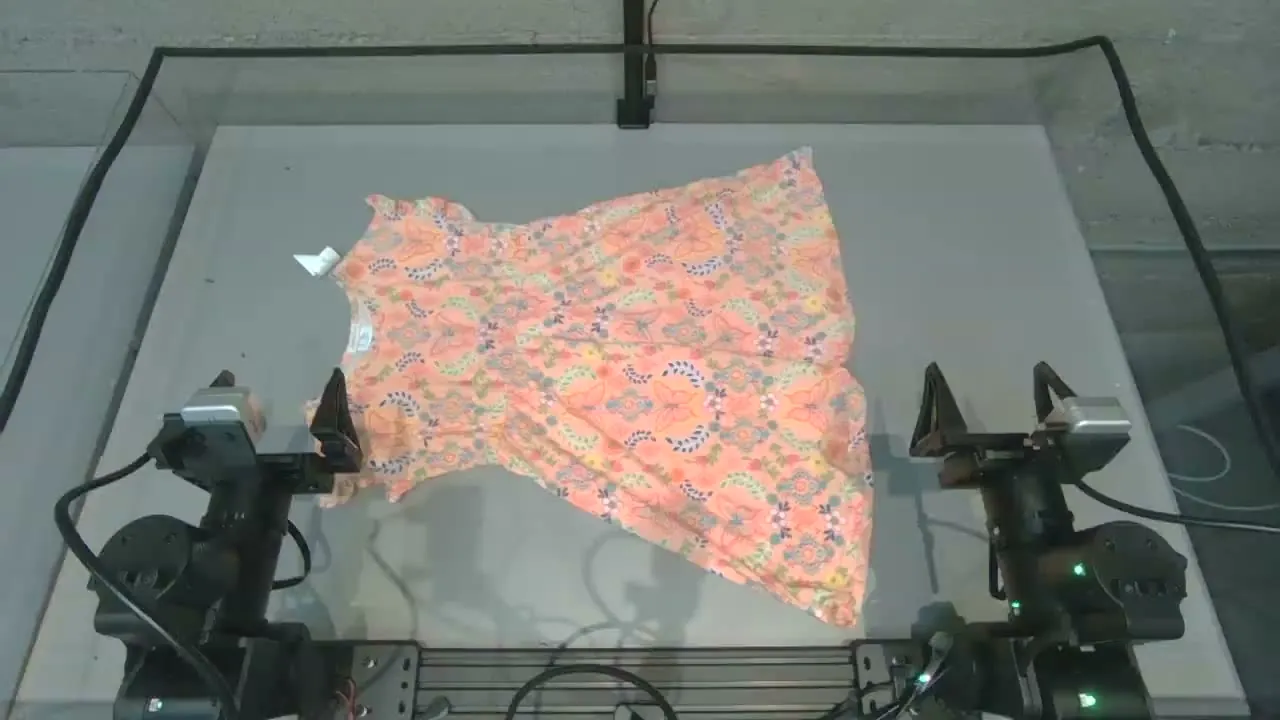
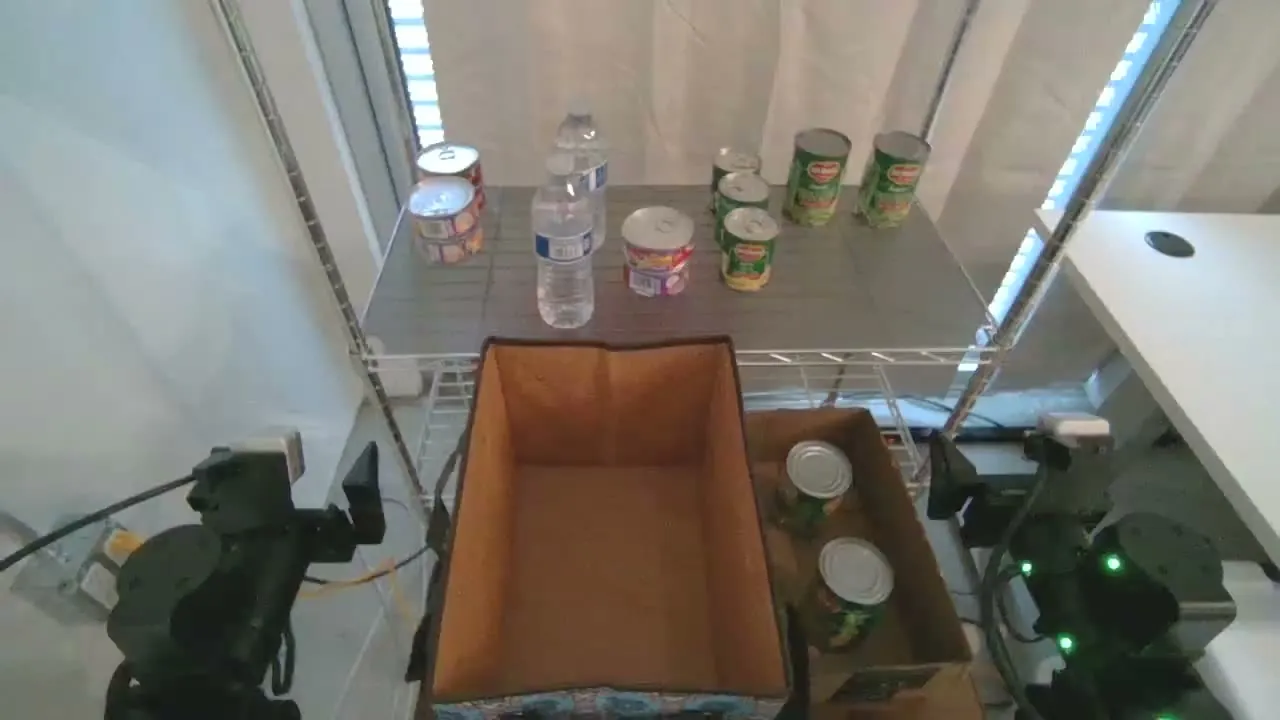
发布材料没有摆一段实验室 demo,而是把证据摊开成一次分布式验证:12 个 beta 场地用自己的硬件、在自己的房间里跑,Dream Labs 自己另外做了 18 次自主(autonomous)运行。源页面上的视频,beta 场地按 8 倍速、自研场地按 4 倍速播放。
| 场地 | 地点 | 任务 |
|---|---|---|
| Anvil Robotics | 加勒比地区 | 把糖果分类放进容器 |
| BitRobot | 中国深圳 | 抽出一张纸巾 |
| Cortex | 新加坡 | 把白杯子叠到粉杯子上 |
| Eastworld | 马来西亚吉隆坡 | 把苹果放进棕色箱子 |
| Hugging Face | 法国巴黎 | 拿起红色方块放进绿色容器 |
| KAIST | 韩国首尔 | 折叠纸盒 |
| XDOF | 印度尼西亚雅加达 | 找到马克笔并把它拿起来 |
| RoboCurve | 美国旧金山 | 把三个瓶子全部立正 |
| Scale AI | 美国旧金山 | 把方块叠成一座塔 |
| Robo Inc. | 美国洛杉矶 | 把薯片移到托盘上 |
| Mecka | 美国纽约 | 从散放架里提起一支试管 |
| AgiBot(智元) | 中国上海 | 把苹果拿到盘子里 |
自研场地的 18 次运行则是更长的家务链条:叠连衣裙、把台面上的餐具清进水槽、拔掉蓝色荧光笔的笔帽、把马克杯挂上杯钩、拿猫砂铲在猫砂盆里铲砂、把罐头从纸箱补货上货架、把鸡蛋放进蛋盒空位、对折长袖衬衫、把吸管插进瓶颈、用蓝色海绵擦台面、把工具放回各自卡槽、把水果从左碗倒进右碗、从三本书里抽出中间那本、对折绿色餐垫、用毛巾擦干盘子放上沥水架、打开盒子取出粉色跳绳再盖上盖子、用刀把切好的胡萝卜推到砧板右侧。
04.1 几分钟就能跑起来
Dream Labs 希望「可泛化的机器人能力」对任何手里有机器人的人都开放,而不只是大实验室的特权,所以接入面做得尽量薄:连上机器人、指向 API、跑起来。上手不需要机器学习背景;团队每周内部办黑客松,专门把部署耗时压到最短。
import dream

client = dream.DreamClient(api_key=<API_KEY>)
client.policy({"checkpoint": "dreamlabs/dream-1"})

client.set_observation(observation)
action = client.get_action()

client.close()
04.2 在它从未见过的机器人上零样本工作
Dream-1 能零样本泛化到许多双臂、平行夹爪的机器人。发布材料给出的规模是:仿真里 27 台没见过的机器人(每台最多挑 5 段 rollout),真机上 21 段双臂夹爪机器人片段。这些 rollout 没有用到任何本体专属数据。名单几乎是过去二十年操作硬件的一次普查:ALOHA、Baxter、双臂 Franka FR3、双臂 Kinova Gen3、KUKA LBR iiwa 14、双臂 UR5e、双臂 Sawyer、WidowX 250、xArm 7、YuMi、Galaxea A1Z、Unitree R1、Hugging Face SO-101、Seeed reBot B601-DM、MakerMods Maker Arm 与 Metal Arm、Anvil OpenYAM、I2RT YAM-7、配 UMI 夹爪的 YAM,以及 Willow Garage 最初的 PR2。
PR2 是这里最有说服力的一笔:一台 18 年前发布的通用双臂科研机器人,被一个在完全不同的本体上训练的模型零样本驱动,指令是「按下那个红色大蘑菇按钮」。
性能并不均匀,而 Dream Labs 公开的是完整分布,不是一个平均值。每个本体的评测都是 300 次 rollout:150 次跑 50 个任务,量化「语言跟随」;另外 150 次跑 150 个任务,量化「未见任务泛化」。下表分数以 YAM(Dream-1 真正训练所用的机器人)为 100 的相对值。
| 机器人 | 厂商 | 相对得分 |
|---|---|---|
| YAM(参考基准) | I2RT | 100.0 |
| PiPER 双臂 | AgileX Robotics(松灵) | 91.2 |
| Trossen Workbench | Trossen Robotics | 82.8 |
| OpenYAM | Anvil Robotics | 82.7 |
| Metal Arm | MakerMods | 80.5 |
| ARX X5 | ARX | 77.4 |
| PR2 | Willow Garage | 73.8 |
| UR5e 双臂 | Universal Robots | 69.8 |
| Gen3 双臂 | Kinova | 66.9 |
| reBot B601-DM | Seeed Studio(矽递) | 66.1 |
| xArm 7 双臂 | UFactory | 65.7 |
| Unitree R1 | Unitree(宇树) | 63.9 |
| Maker Arm | MakerMods | 63.1 |
| ALOHA | Trossen (Interbotix) | 63.1 |
| LBR iiwa 14 | KUKA | 62.4 |
| WidowX 250 双臂 | Trossen (Interbotix) | 62.2 |
| Sawyer 双臂 | Rethink Robotics | 60.5 |
| YuMi | ABB | 59.4 |
| YAM + UMI 夹爪 | I2RT x GenRobot.AI | 58.7 |
| Baxter | Rethink Robotics | 58.7 |
| Franka FR3 双臂 | Franka Robotics | 58.3 |
| AI Worker | ROBOTIS | 57.0 |
| SO-101 | Hugging Face | 54.2 |
| Galaxea A1Z | Galaxea | 54.1 |
| OpenArm 2.0 | Enactic | 53.9 |
| Mantis | Blue Worm | 45.8 |
| YAM-7 | I2RT | 38.0 |
| Bracket Bot | Bracket Bot | 36.6 |
要看分布,不要只看均值。表格上半段确实很接近训练本体的水平——PiPER 91.2、Trossen Workbench 82.8、OpenYAM 82.7;而下面三分之一落在 36 到 55 之间,YAM-7 只有 38.0,尽管它本身就是 YAM 家族的变体。零样本泛化是真的,同时它也是一场逐机器人的抽签,中签概率取决于新本体与模型已见过的东西有多像。原文特别提到,零样本表现部分取决于你那台机器人的逆运动学(IK)求解器,所以他们另外写了一份 IK 指南。
04.3 零样本本体泛化是怎么实现的
控制机器人有两条路:关节,或者末端执行器。机器人策略通常输出关节角,这就把它绑死在某一台具体的机器人身上。Dream-1 对它原生支持的本体同样能这么干,但它还能预测末端执行器(EEF)位姿:每个夹爪该在哪儿、该张开还是闭合。所有「双臂 + 平行夹爪」的机器人都共享这个 EEF 动作空间,再由各自的 IK 求解器把位姿换算成关节指令。这个共享接口给了 Dream-1 一种统一的方式来指挥它从没见过的机器人——但只有它,还不足以让零样本迁移成立。
为什么这样能work?关键在于感知。Dream-1 通过三路摄像头看世界:一个头部视角,加两条手臂各一个腕部视角。关于通用操作接口(UMI)的先前工作证明过:当所有手臂用同一款夹爪、且策略只依赖腕部相机时,策略可以跨机械臂零样本迁移——从腕部的视角看,这些机器人都长一样。但这条捷径有一个硬边界:它只在夹爪硬件完全一致时成立,而且放弃了头部相机对整个场景的视野。
世界动作模型(WAM)学到的是同时预测视频与动作,于是「控制一台机器人」和「想象这台机器人接下来会做什么」变成了同一个问题。而每一台机器人都以同一种方式出现:像素。
在头部相机眼里,UMI 夹爪、双指夹爪、或者一条 Dream-1 从没遇过的手臂,都不过是在场景中移动的形状——这让视频成为所有机器人类型唯一共享的表征。如果 Dream-1 能预测一台机器人完成任务时长什么样,它就能给出把它带到那个画面的动作。这也是为什么它能控制夹爪外形与 UMI 毫无相似之处的机器人,甚至通过头部相机看到的全新机体。
原文对代价同样说得清楚。相比「预测关节角 + 逐本体适配」,预测 EEF 是用一部分控制精度换通用性:
- 性能取决于每台机器人 IK 求解器的质量。
- Dream-1 不控制手臂怎么到达某个位姿,只决定夹爪最终在哪——这在有障碍物或接近关节限位时会成为问题。
- 工作空间或运动学/动力学与 Dream-1 所见差异过大的机器人,模型可能预测出物理上不可行的未来状态。
04.4 Dream-1 能与不能
发布之前,Robocurve——一家向公众度量并报告前沿机器人能力的公益公司(Public Benefit Corporation)——独立评测了 Dream-1。报告(RoboDojo-RC Tier 1,2026 年 10 月 18 日,CC BY 4.0)的指标是每次任务尝试的平均得分。结论是「更好、更快、更便宜」:Dream-1 的分数高于紧随其后的 Opus 5.5 与 Gemini 4 Argon,每次任务尝试的成本比 Gemini 4 Argon 低 16 倍,速度比测得最快的 LLM(GPT-6 Astra)快 1.7 倍。原文由此给出的定位是:当前 LLM 擅长规划,但机器人仍然需要一个又快又通用的「系统 1」来执行动作,Dream-1 就是为此而造的。
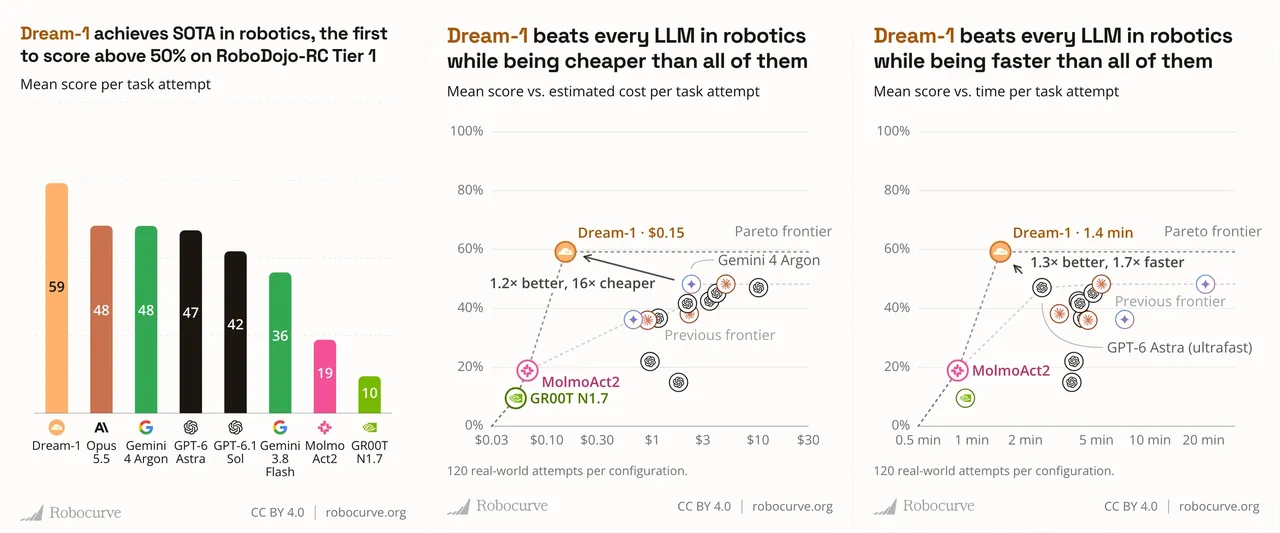
成本被写得足够直白,可以自己验算:Dream-1 每小时 3 美元,更快更轻的 Dream-1-flash 每小时 2 美元;每次调用返回 1.6 秒动作,所以连续运行一小时是 2250 次调用,折合 Dream-1 每次动作约 0.0013 美元、flash 约 0.0009 美元。每小时成本之上的收益全归开发者——这是原文反复回到的经济结构:它希望每个有机器人的人都像「前置部署工程师」那样工作,找到一个有人愿意付钱的任务、采一点数据、把 Dream-1 适配上去、然后部署。
能力被拆成八个任务类别。下表是源页面提供的两个本体的数据:YAM 本体,以及装了 UMI 夹爪的 YAM。这张表最诚实的地方是「进度分」与「成功率」之间那道缝——模型通常能把任务做完大半,却远远没有做完。
| 类别 | YAM 进度分 | YAM 成功率 | YAM + UMI 夹爪 进度分 | YAM + UMI 夹爪 成功率 |
|---|---|---|---|---|
| 抓取与放置 | 69 ± 4 | 40 ± 6 | 68 ± 4 | 38 ± 6 |
| 推与滑 | 50 ± 4 | 19 ± 5 | 60 ± 4 | 28 ± 6 |
| 布料与软体 | 52 ± 4 | 19 ± 5 | 60 ± 4 | 18 ± 5 |
| 插入与配合 | 58 ± 4 | 24 ± 6 | 55 ± 3 | 11 ± 4 |
| 重定向(reorient) | 50 ± 3 | 14 ± 5 | 52 ± 3 | 11 ± 4 |
| 倒与舀 | 55 ± 3 | 10 ± 4 | 49 ± 3 | 8 ± 4 |
| 工具使用 | 44 ± 3 | 6 ± 3 | 45 ± 3 | 6 ± 3 |
| 开与合 | 42 ± 4 | 16 ± 5 | 39 ± 3 | 11 ± 4 |
Dream-1 是一个研究性 beta。它会犯错,也没有针对安全关键场景做过验证。请在受控环境里测试,机器人靠近人运行时格外小心。发现不安全行为请上报 safety@dreamlabs.ai。
04.5 一次性(one-shot)本体学习
零样本不够用的时候,Dream Labs 为你的机器人微调 Dream-1——他们把这叫 FaaS(Fine-tuning-as-a-Service,微调即服务)。实践中它长什么样?两段数据采集延时摄影:在两个合作伙伴的机器人上各采 5 分钟,左边是 reBot B601-DM,右边是 Maker Arm,视频按 8 倍速播放。
只用这 5 分钟适配之后,差异与零样本运行被并排放在一起对比,指令完全相同——「go ahead and put the banana in the bowl(把香蕉放进碗里)」。适配后的 Dream-1 对这台机器人的可供性(affordance)与运动学理解得更好了一些。
有些本体离 Dream-1 已经知道的东西远得多,要填平这么大的差距,就需要更多这台机器人自己的数据。装了 Sharpa 灵巧手的 Dexmate 用「手」而不是夹爪来抓握,用了 77 分钟数据。在 YAM 上,为这一个任务换上不同的末端执行器——一个柔顺夹爪和一个改造过的刀形夹爪——用了 98 分钟数据。
在 FaaS beta 合作伙伴的 12 台机器人上,微调把「语言跟随」得分抬高了其中 10 台。两个例外是 Bracket Bot(32 → 31,基本持平)与 Unitree R1(42 → 31,反而下降)——这两个数字留在了图里,没有被解释掉。
| 机器人 | 零样本 | FaaS 之后 | 变化 |
|---|---|---|---|
| Trossen | 71 | 88 | +17 |
| Metal Arm | 76 | 87 | +11 |
| reBot B601-DM | 65 | 87 | +22 |
| AI Worker | 44 | 84 | +40 |
| Maker Arm | 56 | 75 | +19 |
| SO-101 | 51 | 73 | +22 |
| OpenArm 2.0 | 45 | 70 | +25 |
| ROBO-T1 | 28 | 68 | +40 |
| Mantis | 28 | 57 | +29 |
| Galaxea A1Z | 42 | 49 | +7 |
| Bracket Bot | 32 | 31 | -1 |
| Unitree R1 | 42 | 31 | -11 |
规律很清楚:FaaS 在零样本最弱的地方收益最大——两个 28 分变成 68 与 57;而本来就有 76 分的 Metal Arm 只涨了 11。one-shot 适配整体仍然优于零样本,所以差距还在,缩小这个差距被列为他们的主要目标之一:零样本越好,任何一台新机器人就越接近「开箱即用」。
05 · 往后看
今天的 Dream-1 是一个面向「双臂 + 平行夹爪」机器人的操作策略,原文直说这只是起点。底下的信念是:一个足够强、足够通用的机器人基础模型,可以扩展到移动操作平台、灵巧手,以及我们还没想象出来的机体,从而打开更多人们真正想让机器人去做的事。机器人学不会在第一天就被解决,Dream-1 有真实的局限,发布材料尽量把这些局限透明地摆了出来。
它要打破的仍然是 01 节那个循环:每一台新机器人、每一个新任务都要新数据和一套定制策略,而泛化能力往往有限。把它做成一个机器人 API,就是这次下注的方式——把机器人智能交到更多人手里,让普通用户而不只是研究者去发现通用机器人智能的新应用。那张 27 台机器人的表,是这次下注最有力的论据;而表格最底下那个 36.6,是保持耐心最有力的论据。
注释与参考
- MakerMods,Maker Arm:约 2000 美元起的双臂装置。
- Yahoo Tech,《Hugging Face 399 美元的 Microduck 机器人已卖出超过 10000 台》,2026 年 9 月 1 日:自 8 月 28 日开启预订以来售出超过 10000 台。
- DreamZero:提出世界动作模型(WAM)的论文,2026 年 2 月。
- LAP 同样展示过本体泛化的生命迹象:Zha 等,《LAP: Language-Action Pre-Training Enables Zero-shot Cross-Embodiment Transfer》。
- Chi 等,《Universal Manipulation Interface: In-The-Wild Robot Teaching Without In-The-Wild Robots》,RSS 2024:仅靠腕部相机、在共用同一款夹爪的机械臂之间零样本迁移。
- Robocurve,一家向公众度量并报告前沿机器人能力的公益公司:Dream-1 在 RoboDojo-RC Tier 1 上的评测,2026 年 10 月 18 日,CC BY 4.0。
@misc{dreamlabs2026dream1,
  title  = {Zero-Shot to New Robots: Introducing Dream-1},
  author = {Dream Labs},
  year   = {2026},
  url    = {https://dreamlabs.ai/research/dream-1}
}
来源:Dream Labs《Zero-Shot to New Robots: Introducing Dream-1》,2026 年 10 月 —— https://dreamlabs.ai/research/dream-1/ 。本文的全部图片、视频、评测数字与引文均出自该原文;源页面的图表是可交互的,这里把它们背后的数值还原成了表格。除 RoboDojo-RC Tier 1 由 Robocurve 独立测量之外,其余评测分数均为 Dream Labs 自报。
原文来源:Dream Labs Researchhttps://dreamlabs.ai/research/dream-1/