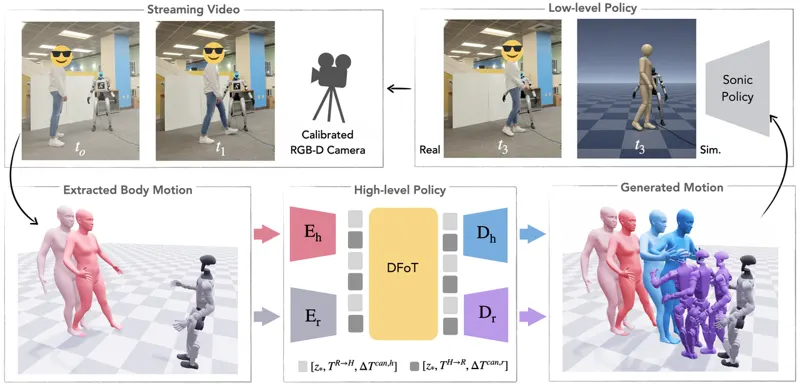
Social Humanoid:具有社会响应性的人–人形机器人交互
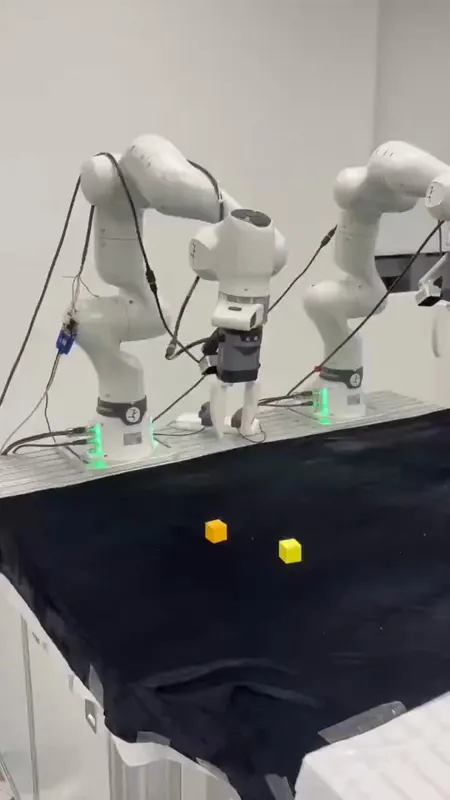
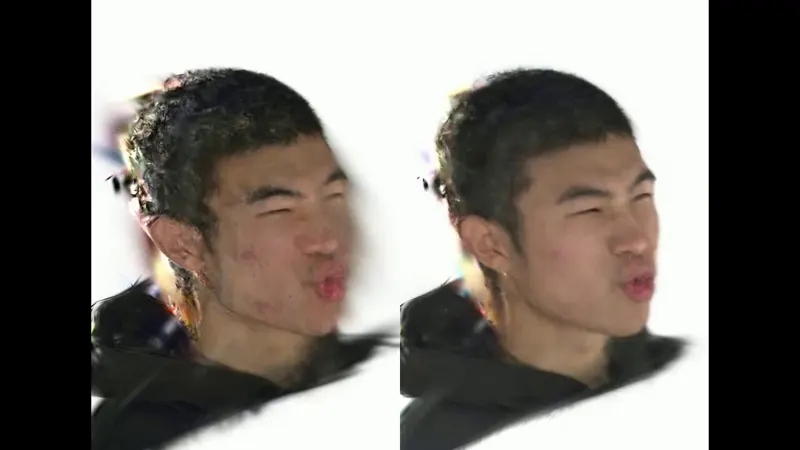
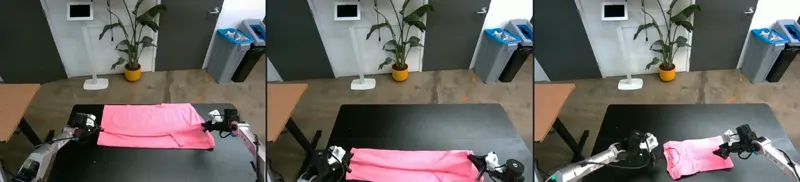
面向29自由度Unitree G1的人–人形机器人全身交互系统,通过共享码本VQ-VAE、Diffusion Forcing与两阶段自适应重定向,从人的动作生成并执行协同响应。
Vongani H. Maluleke, James Ni, Kie Horiuchi · 68次阅读 · 2026年11月5日
人形机器人人形交互
2026年11月5日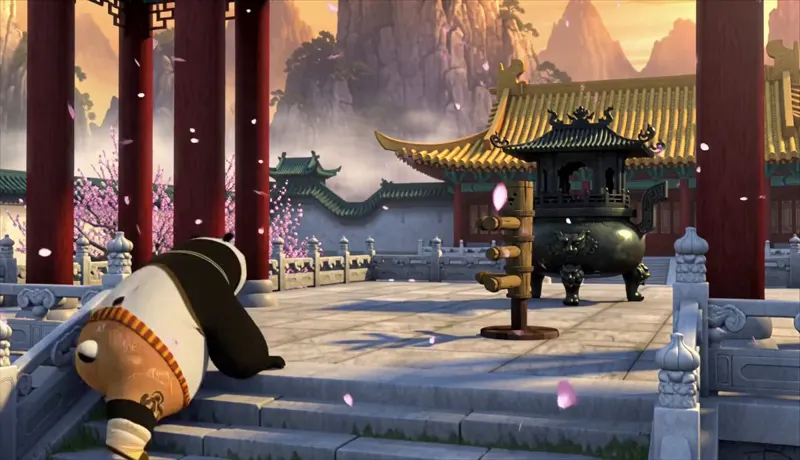
开发者 @eternityspring 演示(29 秒视频):MiniMax H3 单次最多生成 15 秒,做短剧怎么接才不突兀?他推荐 ComfyUI-H3-Motion-Context 开源方案,演示了一段 30 秒的功夫熊猫——「我不说的话,谁能看出是两段生成的」。常见做法是拿上一段最后一帧做图生视频,但静态图没有运动信息,模型只能猜人往哪走、多快,接缝处经常卡顿或动作突变。Motion Context 的做法:把上一段最后 22 帧(0.92 秒)原样钉在下一段开头,每步采样都不动它们——模型看到的是真实运动而非猜测;画面和声音直接从上一段的 latent 里切出(不做 VAE 解码再编码),逐 bit 保持原数字,消除长链色彩漂移与软化;被钉的音频窗口在接缝处结束并向回延伸,音轨是「继续」而非「重启」,有节拍的配乐一听便知。生成后用 Trim 节点剪掉开头 22 帧,两段首尾直接拼接,无需转场。关键提示词技巧:下一段开头先描述上一段如何结束——同一角色、同样景别、同样动作保持一两秒再写新剧情。逐帧检查接缝前后姿势、位置、表情全部对上。项目核心节点:Motion Context / Trim / Save-Load Latent(跨 run 携带 H3 成对视频+音频 latent)/ Seam Probe(量化接缝是「真延续」还是「逼真模仿」)/ Chain 循环节点(Approve 自动推进索引、segments 设定连跑段数),不修改 ComfyUI 本体,版式校验失败即拒绝运行。
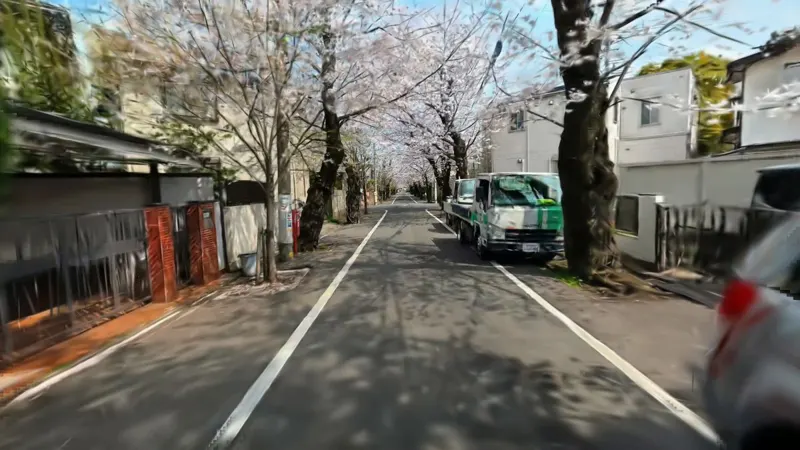
开发者用自制SfM软件与LichtFeld Studio重建日本樱花街景;调校后精度提升,150万高斯点的版本已接近可分发观看。
以 ARA 或消融修改模型行为,借助 Optuna、可插拔评分器与可复现清单搜索低训练代价的改模方案;同时说明拒答边界与能力评估的局限。
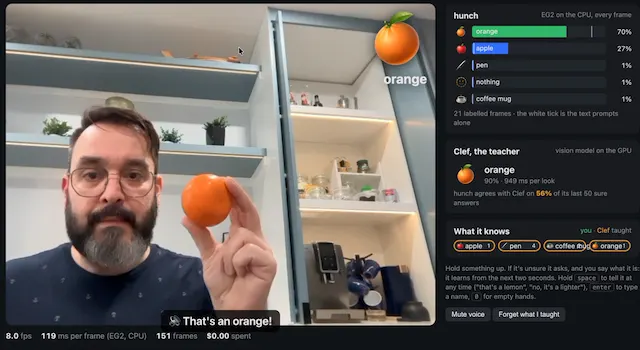
Hunch 先复用精确答案,再用 EmbeddingGemma 2 驱动的单问题学生处理熟悉状态;陌生、不确定或未毕业的判断交给教师模型,并由后台审计持续校准。
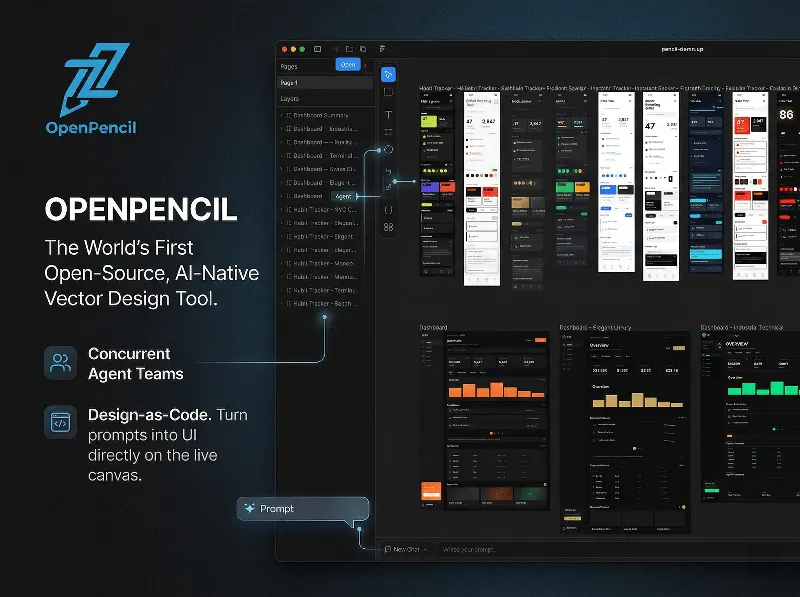
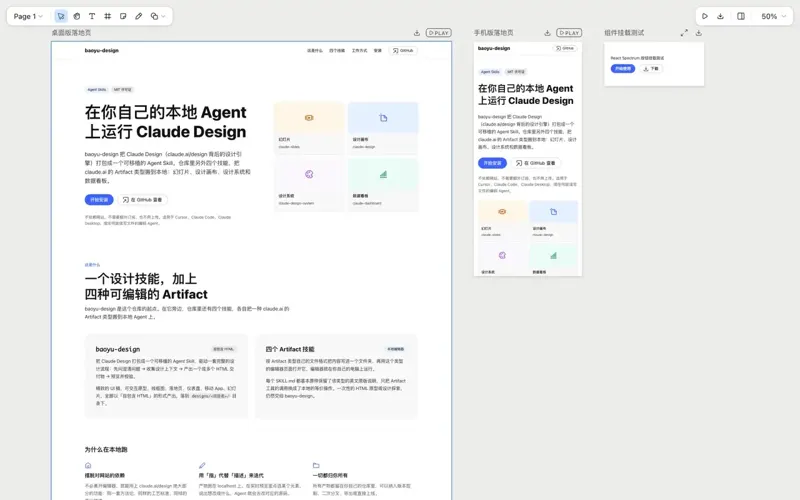
OpenPencil 把设计稿存成可读、可 diff、可进 Git 的 .op JSON,用 op-orchestrator 编排器与 Agent Teams 把一句提示词变成多屏可编辑设计,再经 MCP、CLI 与 codegen 导出 React、Flutter 等代码;Rust 重写后桌面端是 55.5 MB 单二进制,万节点画布无 panic,wasm 仅 2.18 MB gzip。
面向29自由度Unitree G1的人–人形机器人全身交互系统,通过共享码本VQ-VAE、Diffusion Forcing与两阶段自适应重定向,从人的动作生成并执行协同响应。
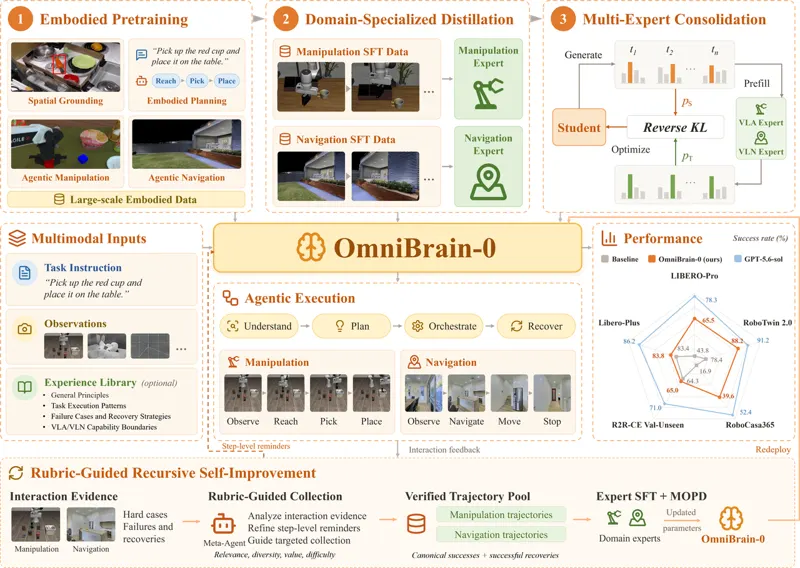
通用具身智能要求机器人在长时序任务中协调多种技能、跟踪任务进度并从失败中恢复。本文提出 OmniBrain-0,一个轻量级统一具身智能体,用共享的高层决策模型统一调度操作与导航,并覆盖任务理解、规划、进度跟踪和反馈驱动的恢复。方法采用具身预训练、领域专用智能体蒸馏与多教师同策略蒸馏三阶段训练,把强教师模型的交互经验分别蒸馏到操作和导航专家,再合并为统一决策模型。评分规则引导的递归自我改进让 Meta-Agent 从执行证据中生成改进后的评分标准、步骤提醒和已验证轨迹,在专家更新后通过多教师同策略蒸馏再次整合。模型在 LIBERO-Pro、LIBERO-Plus、RoboCasa365、RoboTwin 2.0、R2R-CE Val-Unseen 以及多项真实机器人任务上评估,在推理和执行开销显著低于闭源教师的同时取得较强跨域表现。
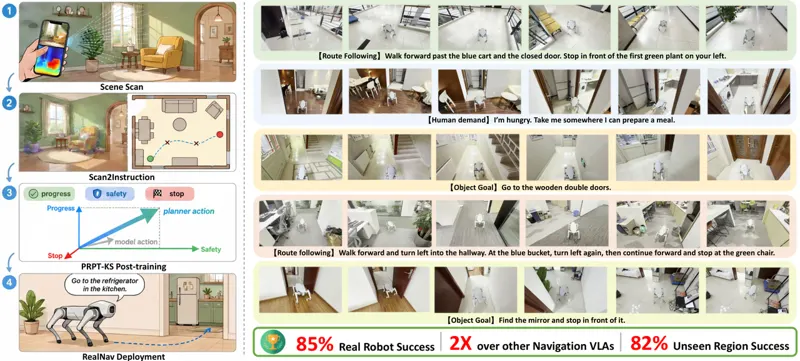
本文仅用一次手持扫描合成语言导航训练任务,并以已知场景几何上的帕累托效用开展强化学习后训练,使导航策略在五个真实场景中无需目标场景演示即可适应。
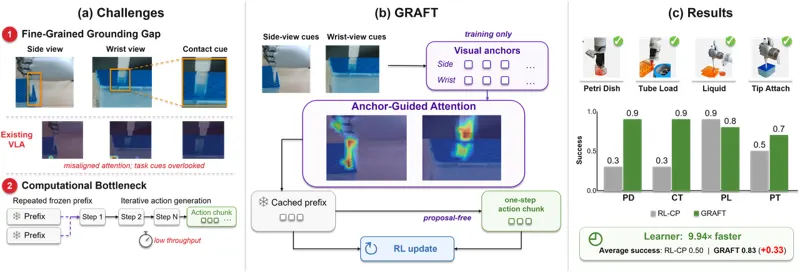
GRAFT在训练期用多个区域掩码塑造侧视与腕部视图专属视觉锚点,部署时移除提案生成器;它再用身份无关的FreeDice接地监督、单步一致性动作头和冻结前缀KV缓存加速在线强化学习。四项JAKA真实机器人精细操作在相同45分钟适应预算下,最后十回合总体成功率由GRAFT-Union的57.5%提升到82.5%,但精密液体转移仍略逊于RL-CP。
基座模型:预训练与后训练、架构与长上下文、推理服务栈与每 token 成本。
Agent 运行时:插件与沙箱、工具接口、技能系统、长程记忆与自我改进。
代码生成、修复、重构与软件工程任务
编辑判断卖零件不卖流程:38 个 SKILL.md 背后是严格的 user/model-invoked 调用契约、SCOPE.md 准入门槛与共享 GLOSSARY.md;to-spec→to-tickets→implement-spec 是本频道最完整的 agentic 工程闭环。
Total TypeScript 作者的日常自用集:38 个 SKILL.md(engineering 20、productivity 7、misc 4 冻结、in-progress 7),建立在 user/model-invoked 调用契约、SCOPE.md 准入门槛与共享 GLOSSARY.md 之上;可以 Claude Code/Codex/Copilot/Gemini 插件或 skills.sh 可编辑副本安装。
claude plugin install mattpocock-skills@claude-plugins-official编辑判断它的核心判断是「模型不缺编码能力,缺流程纪律」。最值得抄走的一条是 Rulings, not stalls:默认自己裁定,只有操作不可逆、涉及安全敏感面、副作用溢出到 worktree 之外、计划已经烂到无法继续这四种情况才允许停下来问人。
v6.4.1(2026-09-18),MIT,28.9 万 star,在同类单一 skill 仓库里 star 量最大。它把 brainstorming → spec → git worktree 隔离 → 实现计划 → subagent 执行 → 红绿 TDD → 双向 code review → 验证收尾串成一条主干工作流,README 列了 16 种以上 harness:Claude Code、Codex、Cursor、Gemini CLI、OpenCode、Kimi Code、Devin CLI 等。
/plugin install superpowers@claude-plugins-official编辑判断想搞清 SKILL.md 到底该怎么写,读这里比读任何二手教程都准。两件事必须先知道:docx / pdf / pptx / xlsx 四个是 source-available 而不是开源(其余 15 个 Apache-2.0),而且仓库自带免责声明——这些 skill 仅供演示与教学,上关键任务前自己在环境里测过。
Anthropic 官方实现,17.7 万 star。./skills 下 19 个 skill,外加 ./spec(Agent Skills 规范,现已迁到 agentskills.io)与 ./template 新建骨架。它对 skill 的定义是「指令、脚本、资源三件套,按需动态加载」,渐进式披露这个概念就出自这里。
/plugin marketplace add anthropics/skills编辑判断它最准的一句自我定位是:模型不是不会写 CSS,是没有审美数据库。10 类设计规则按严重度排序,Accessibility 与 Touch & Interaction 排 CRITICAL 第一第二、Charts 排最后,这个排序本身就是立场。Design System Generator 走五路并行检索,且明写「Do not persist unverified output」——生成的设计系统必须验证后才允许落盘。
v2.13.0,MIT,12.9 万 star,官网 uupm.cc。它不给模型讲道理,而是塞进一批结构化目录让 agent 动手前先查:79 种 UI 风格、192 套带推理理由的配色、74 组字体搭配、119 条 UX 准则、105 项图标建议、17 套 GSAP 预设、25 种图表类型、22 个技术栈、34 种落地页 pattern。
npx ui-ux-pro-max-cli init --ai claude编辑判断最有价值的设计是每条边都标 EXTRACTED 或 INFERRED——你能分清哪些是源码里显式存在的、哪些是它推断出来的,agent 的结论因此可以被审计,这在生产环境是硬需求。它不是向量索引:没有 embedding、没有向量库,是一张真图,可以 explain、path、query。自测 benchmark 里建图零 LLM 花费、ingest 便宜一个量级,那是本地解析带来的结构性优势。
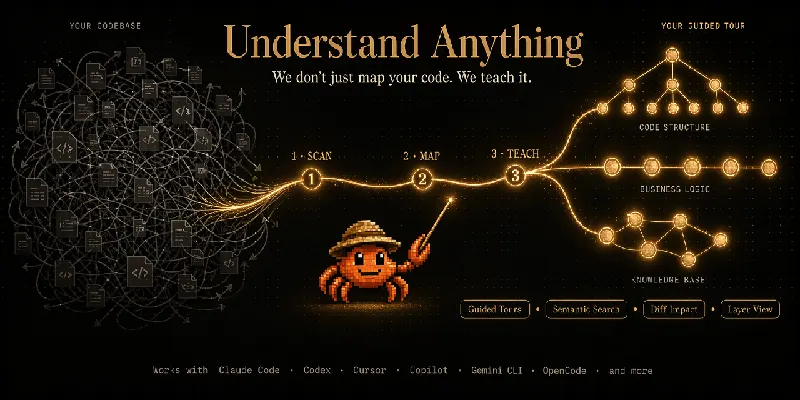
YC S26,Apache-2.0,12 万 star,主语言 Python 3.10+。/graphify . 把代码、文档、PDF、图片、视频映射成一张图,产出可点击的 graph.html、人类可读的 GRAPH_REPORT.md 与机器可读的 graph.json;代码走 tree-sitter AST 解析(约 40 种语言),确定性、不调 LLM、不出机器。
uv tool install graphifyy && graphify install编辑判断最值得学的是把规则写成可数的机械判据:eyebrow ≤ ceil(段数/3)、bento 格数 = 内容条数、全页 0 个 em-dash、配色族跨项目轮换,每一条都直接打在「模型重复自己」这个点上,而不是停在形容词。边界它自己也说得诚实:v2 自报 experimental 仍在迭代,§13 明确不管 dashboard、数据表、多步表单、代码编辑器与原生移动端,仓里唯一的测试守的是 skill.sh 这个 shell helper 的 source 语义,不是设计规则本身。
一个 MIT 仓库装 13 个 skill:10 个输出代码,3 个只出参考图,一条 npx skills add 就能装进 Claude Code / Codex / Cursor。默认的 design-taste-frontend v2(experimental)是 1228 行 SKILL.md:先要求模型输出一行「设计判读」,再拧 DESIGN_VARIANCE / MOTION_INTENSITY / VISUAL_DENSITY 三个旋钮,然后按 14 章硬规则实现——企业简报装官方设计系统包、审美借鉴必须在注释里标注、全页 0 个 em-dash、eyebrow 配额按段数算、bento 格数等于内容条数,最后逐格跑 50 多项起飞前检查。仓里还带 research/laziness 文献目录,用对照实验解释「模型为什么会偷懒」。
npx skills add https://github.com/Leonxlnx/taste-skill数据来源 · artificialanalysis.ai官方 Intelligence Index v5同步于 2026年11月8日
文生图、图像编辑、一致性与可控性
视频与语音音频:文生/图生视频的物理与时序一致性、TTS 与语音克隆、音乐生成、ASR。
3D 资产生成、场景重建、长时序世界预测
视觉设计、UI 组件、网页与幻灯片排版
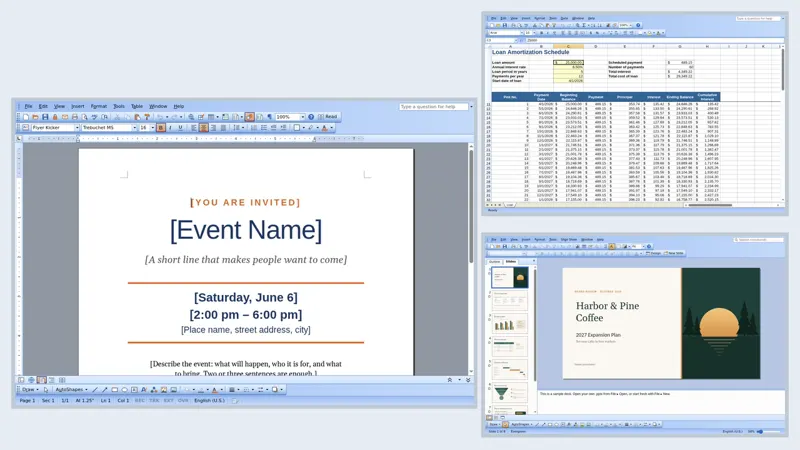
PPT、Word、Excel、PDF 等办公文档的生成与编辑
Google Research 用清醒、巩固与梦境三个阶段更新大语言模型:低秩专家保存经验,知识播种保护旧能力,合成排练再把记忆转化为可用行为。
Anthropic 拆解四层记忆结构,展示 dreaming 如何筛选、纠正并注入 Claude 的经验。
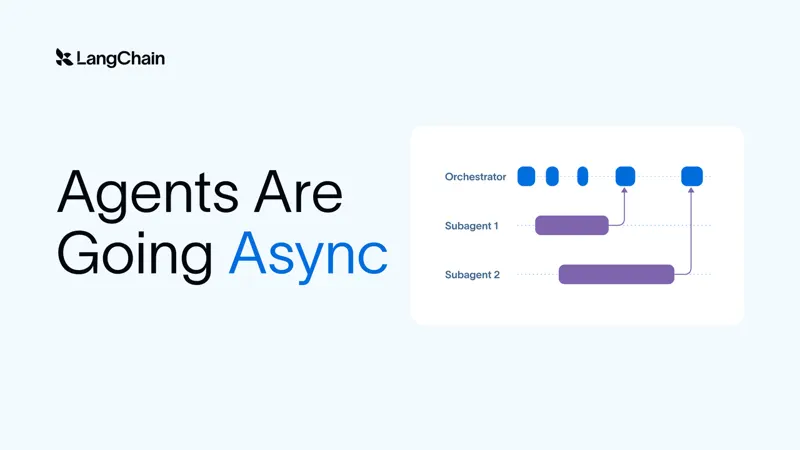
LangChain 把 Deep Agents 拆成持续响应的编排器与后台异步子智能体,用稳定任务 ID、完成通知、人工审批和中断策略解决长任务阻塞,并划出具身系统异步调度的安全边界。
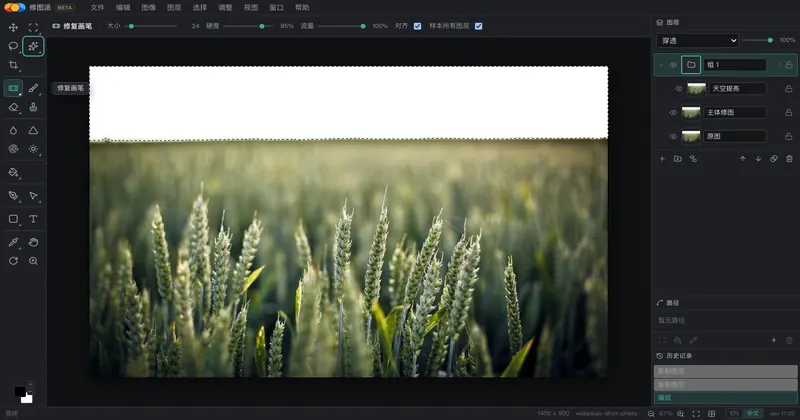
五十四件专业工具、图层树与蒙版、PSD 能打开也能存回;浏览器打开即用,不用安装。
retouchpi.com · 54 件专业工具 · PSD 可读可写 · AI 生图 · 改图
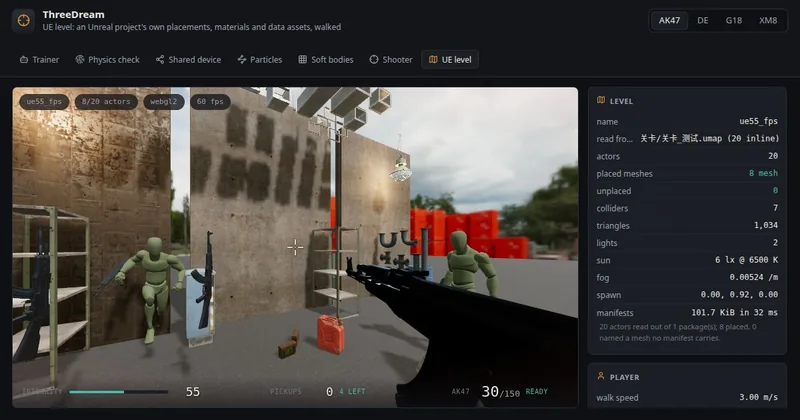
为游戏而生,为物理 AI 而生:超写实、超高性能的仿真环境,超低成本的仿真数据程序化生成;Unreal 级画质在浏览器里打开即玩,链接物理世界与智能体的桥梁。
游戏 × 物理 AI 相连 · Unreal 级画质走入 web · 打开即玩
贴心的 Coding 桌面精灵,也是一台不停机的 agent 驾驶台:崩溃、系统重启之后工作自动接回;coding 终端、ssh 与本地 shell 收进一棵树,开始、完成、待授权及时通报。开源,一行命令安装。
贴心的 Coding 桌面精灵 · 崩溃 / 重启自动接回 · 绝佳终端 / ssh / shell
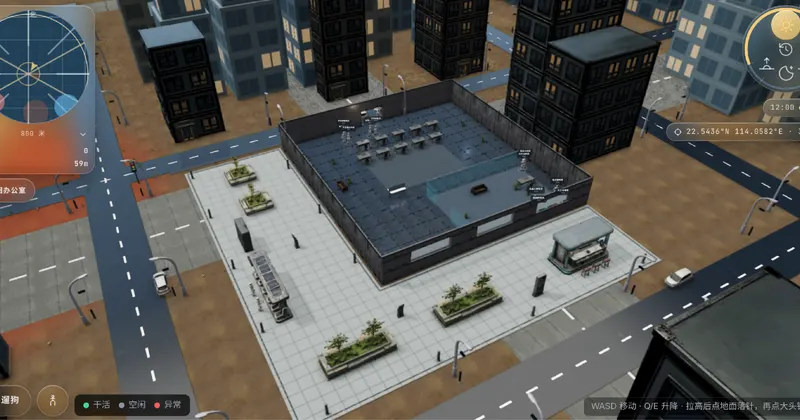
100 公里 3D 城市秒级打开 —— 视频、博客、论文、产业链、投资分析全流程可观看的数字孪生。
100km 城市 · 秒级打开 · 实时任务流水 · Agent 自动维护
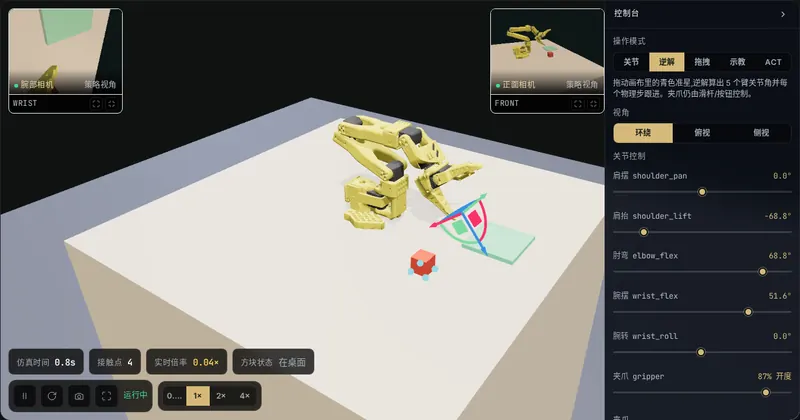
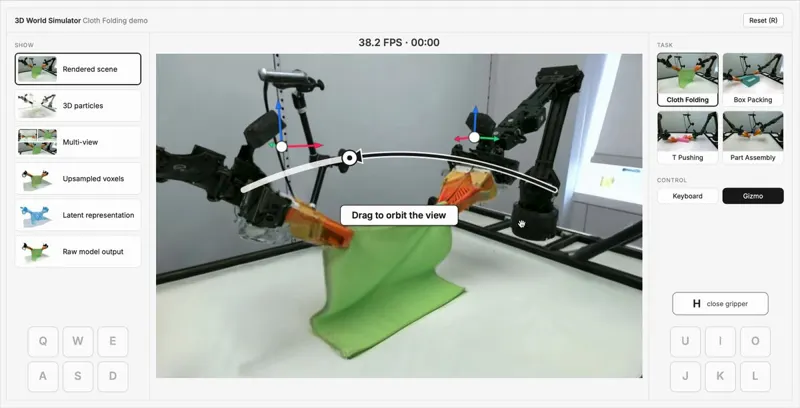
SO-101 六自由度机械臂在浏览器里跑 MuJoCo 物理:关节遥操作、IK 拖拽末端、夹爪把积木分拣进篮筐,免安装。
MuJoCo WASM 物理 · SO-101 · 6 自由度 · 接触点 / 遥测 HUD
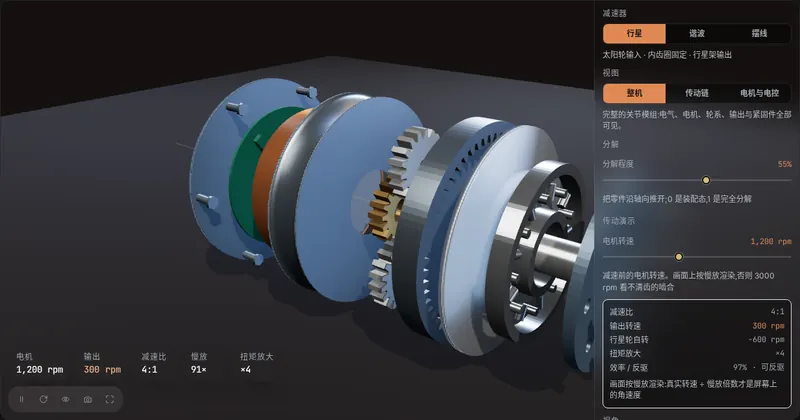
把人形机器人关节模组一层层拆开:无刷电机、磁编码器、行星 / 谐波 / 摆线三种减速器、输出法兰。同一页切换架构,分解视图 + 解析运动学。
三种减速器可切换 · 行星 / 谐波 / 摆线 · 解析运动学 · 分解视图
建设中游戏系统还在建设中,现在收录的都能在页内直接开局,库会持续扩充。
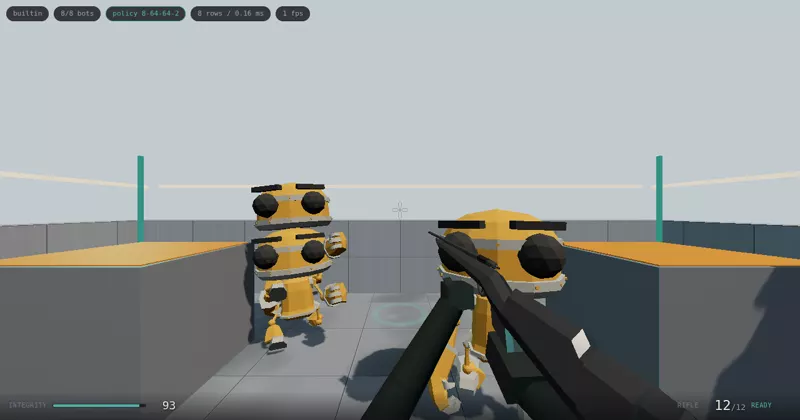
第一人称对局,你对面的每一个 bot 都由本仓库训练出的策略实时驱动,整场对局跑在固定 60Hz 步长上:builtin / Rust-wasm / Rapier 三种物理后端可切换,没有一处是脚本演出。
WASD 移动 · 鼠标 视角 · 左键 开火 · Shift 疾跑 · R 换弹 · Esc 释放鼠标
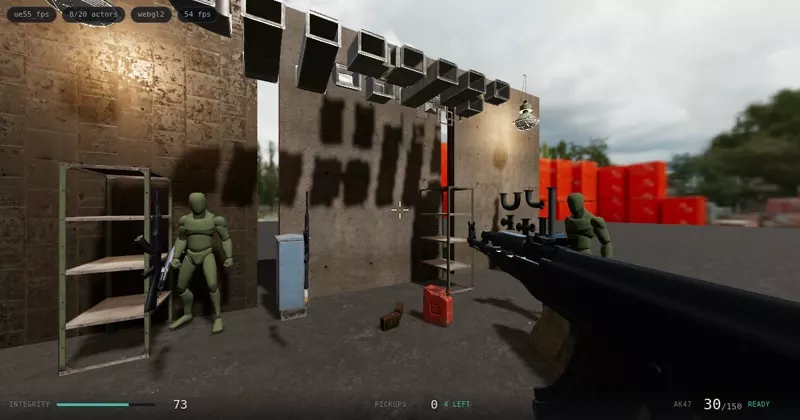
Unreal 5.5 的第一人称测试图在浏览器里同域跑起来:关卡、材质、灯光与四件武器数据资产都读自工程自己的 .umap / .uasset 字节,六个士兵由四状态决策在 60Hz 固定步长上实时驱动,侧栏逐条列出页面做过的每一处替代。
WASD 移动 · 鼠标 视角 · 左键 开火 · Shift 疾跑 · 空格 跳跃 · R 换弹 · F 拾取 · Esc 释放鼠标
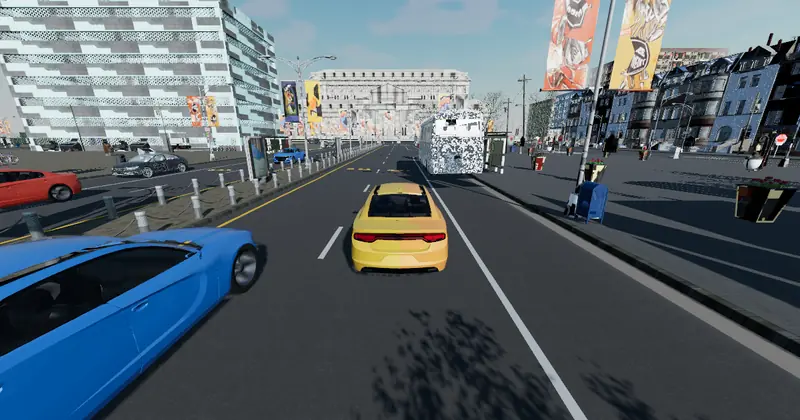
CARLA Town10HD 整座城镇读自 .umap 与 OpenDRIVE 路网字节,4,474 个 actor 落回工程自己的坐标;32 台车在同一条车道图上实时做跟车、刹车与变道决策,你坐进其中一台,自己踩油门或交给自动驾驶。
W 油门 · S 刹车 · A D 转向 · 空格 手刹 · T 自动驾驶 · C 相机
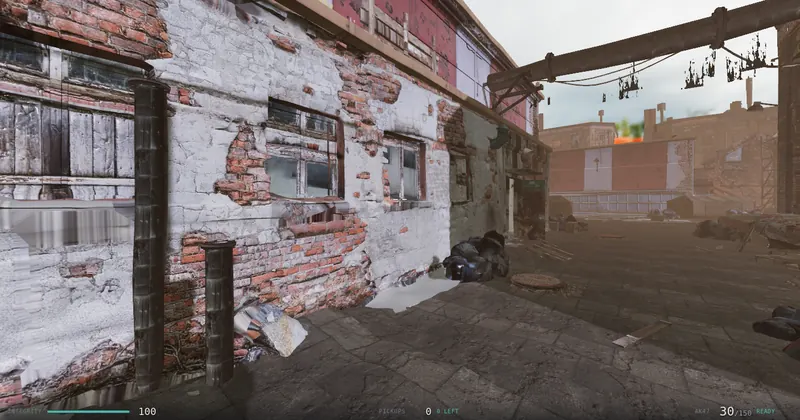
废弃工厂小镇的字节来自两处:3,571 个 actor 与 509x509 的地形高度图读自 Unreal 工程自己的 mainmap.umap,3,283 个网格经一份没有许可证的内容包按 revision 钉在它自己的镜像上再读回;六个士兵由 patrol / engage / advance / down 四状态决策在 60Hz 固定步长上实时驱动,按波次站到随机可行走的位置、被打倒后在别处重新站起,每波地上落 4 把枪按 F 换取,击杀配额满了才开下一波(?arena=0 拿回没有波次的同一座镇子);侧栏同时列出 101 处仍然缺件的摆位,墙上的洞不藏。
WASD 移动 · 鼠标 视角 · 左键 开火 · Shift 疾跑 · 空格 跳跃 · R 换弹 · F 拾取 · Esc 释放鼠标
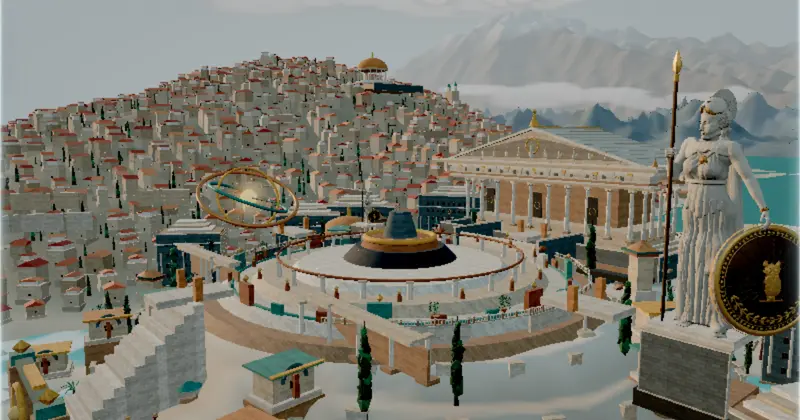
整座镜盐日光城由页面程序生成:4,570 个构件、3,197 座山坡住宅、71 面定日镜与三环浑天仪围绕同一片实时海面展开;11 艘盐船逐帧查询与画面同一张高度场,你可以切换轨道或飞行相机自由穿行,不是预烘焙漫游。
拖动 旋转 · 滚轮 缩放 · WASD 飞行 · E Q 升降 · Shift 加速 · 鼠标 视角
本站含 CakeGrowth 联盟推广链接,我们可能从符合条件的购买中获得佣金。