BLOG
TypeSafe 首个 System One Model Jev 精读:三种提问原语、并行经济学、置信度分层路由、官方评测偏差与八处毛边,附 OpenJev 本机复现。
PaperRoute 的完整 run book:机制先行、美术后置,引擎与外观分两条对话,Blender 由 Python 无头驱动,Meshy 补脸,审查渲染驱动迭代;39 小时里三分之二无人值守。
Meta 把合规领域专家的知识蒸馏成 200+ 结构化文件,用 recipe 分离「知道什么」与「怎么推理」,再用诊断-编译-评估-合入的闭环把专家纠错变成回归测试过的永久改进,全程不重训模型。
按经典顺序精读 CAN:与 UART/I2C/SPI 对比、120Ω 终端与差分电平、标准/扩展帧、位填充与比特时间、非破坏性仲裁、TEC/REC 三态,以及 CAN FD 与 CANopen 的选型边界——面向机器人关节与执行器总线的工程笔记。
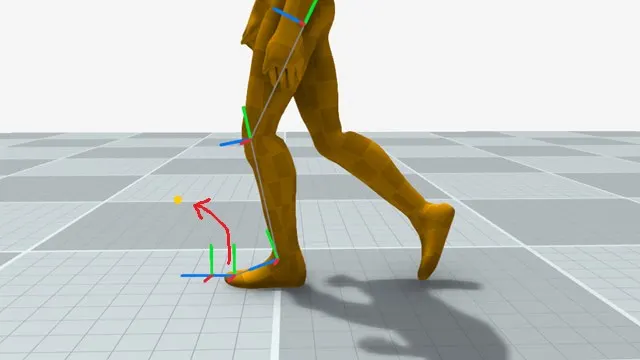
这篇文章给出脚部滑步的可执行修复链路:先用带软限位的两骨 IK 与脚尖朝向求解,再用惯性化在接触期锁住脚尖目标,然后自动标注接触帧,最后用 position-based dynamics 式离线求解分摊修正。作者强调核心不是把脚贴地,而是保持源动画速度;真正要锁的是脚尖,不是脚跟。
从源码和工程链路拆解 GPT-6 Astra:以可访问性树替代像素猜测,用 Node REPL 持久会话,用代码执行动作,并用 Guardian 策略在执行前拦截高风险操作。
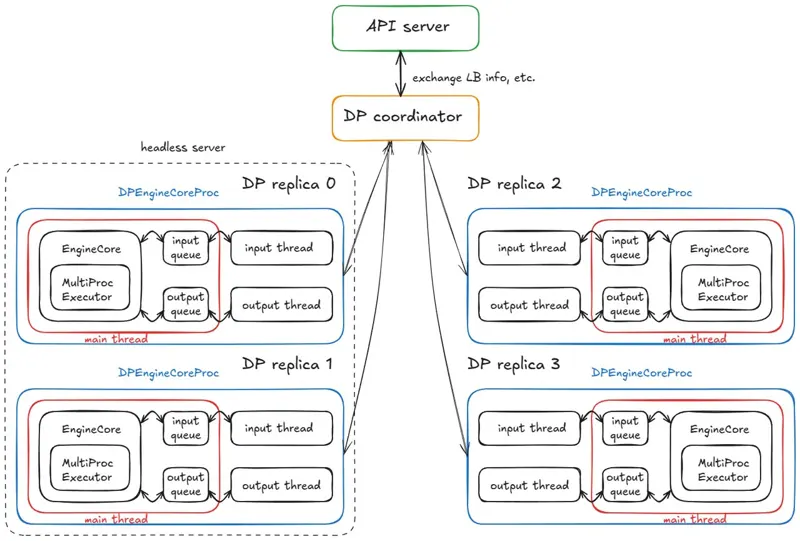
vLLM 核心贡献者的系统拆解:从离线单进程引擎讲起,逐层覆盖调度器、Paged Attention 的 KV cache 分块、continuous batching、prefix caching、投机解码、P/D 分离,再到多卡执行器、两节点四副本分布式服务栈,以及 TTFT/ITL/goodput 与 roofline 模型下延迟与吞吐的取舍。
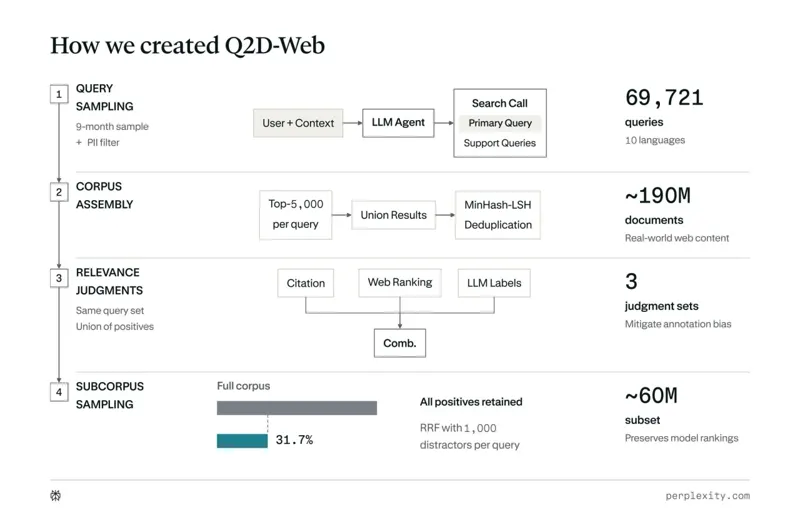
Perplexity 发布 1.9 亿文档、69,721 条 agent 查询和三组相关性标签的检索基准 Q2D-Web,并公开排行榜与子语料评估方案。
IEEE Spectrum「视频星期五」本期收录 14 段机器人视频。它们几乎都在讲同一件事:机器人在真实世界里做事,而不是在渲染画面里。Agility 的 Digit 把沙发拖过客厅;SteadyTray 用 ReST-RL 分层强化学习在 Unitree G1 上把未固定载荷端平,实现跨物体与外力扰动的零样本 sim-to-real;Figure 说家用机器人「不是数据和算力的问题,而是安全和成本的问题」;CMU 的 APEX 用自适应全身动作取代编排好的动作。NC State 做出泪滴形液晶弹性体软体机器人,红外灯亮着就一直跳,体内没有电池、控制器和板载传感;东京大学为肌骨骼人形机器人 Musashi-W 装上三层关节覆盖皮肤,内含 44 个压力与拉伸敏感单元。云深处科技 Lynx M20S 在夏季地表温度超过 50 摄氏度的吐鲁番运送葡萄筐;ROBOTIS OH! GYM! 首期学员在一个月内把仿真动作迁移到实体 AI Sapiens K1 平台。本期还附 9 月至 11 月活动日历:Humanoids Summit Seoul、IROS 2026、CoRL 2026。
感知芯片公司 Lyte 完成 1.65 亿美元 C 轮融资,投后估值 16 亿美元,Maverick Silicon 领投,Fidelity 跟投;成立以来累计融资 2.72 亿美元,今年 1 月刚以累计 1.07 亿美元走出隐身状态。其 LyteVision 平台把 4D 相干视觉、高分辨率 RGB 与 IMU 融合进同一条同步时间线,在边缘端原生测量位置与运动,而不是靠软件事后重建——CEO Alexander Shpunt 的判断是「物理 AI 先是感知问题,其次才是模型问题」。平台已获 CES 2026 机器人领域最佳创新奖,并向检测、物流、制造客户量产出货,新资金用于扩产能、推进感知 AI 与拓展部署。
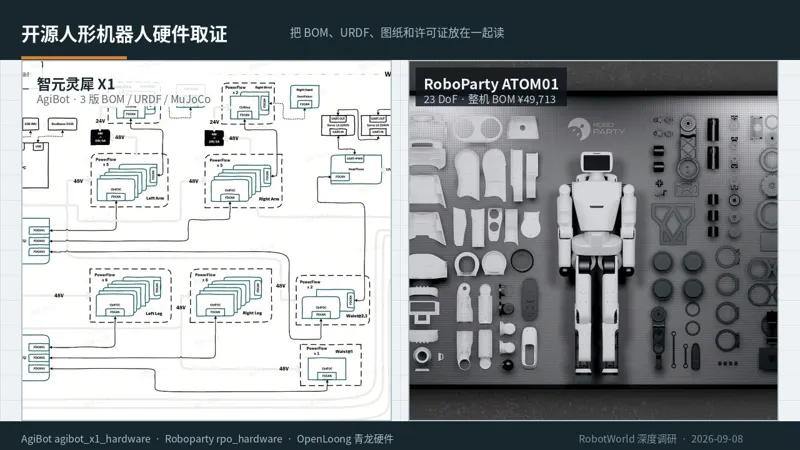
一台人形机器人不是七个模块的拼装,是一叠互相设边界条件的物理方程。本文沿整机技术栈逐层往下算:关节电机模组(声明扭矩 vs 准静态 CoP 真实需求,膝裕度跨三家厂商收敛到 2.23–2.42×,BHL 膝只有 1.51×)→ IMU(杆臂伪加速度是器件噪声底的 21,752 倍,安装位置比规格重要四个数量级)→ 材料与结构(X1 三版 BOM 的材质迁移史:进了闭链传动路径的零件全部升级到 7075-T6 / TC4 / 17-4PH)→ 传感器(先定观测空间再定采购清单)→ 电池与 BMS(「所有关节同时发力」在物理上不成立:G1 Σ 峰值 46,062 W 对 421 Wh 包等于 109 C)→ 软件控制与 CAN 下位板卡(22 节点 500 Hz 单总线负载率 130.9%,必须拆四路)→ 仿真训练与 sim-to-real:域随机化、sim2sim、零点标定(ATOM01 腰部 yaw 装机偏置 2.093 rad、验收门限 |q| < 1e-2 rad、四家驱动器里三家 write_motor_flash() 是空实现),以及 13 个真实失败模式里 10 个是硬件标定问题,不是仿真不够真。全部数字来自五台机器公开模型文件、部署与标定源码的程序化解析,以及厂商官方规格,可复算。
轮式人形机器人正在成为人形赛道最快落地的形态:2025 年全球发布的人形新品中超四成采用轮式底盘,其移动速度约为双足的 3~5 倍、能耗低 60% 以上、整机成本低一个数量级。本文基于公开资料与厂商调研,逐机型拆解银河通用、智元、优必选、擎朗、星尘智能、翼菲科技、智平方、拓斯达等头部玩家的底盘与升降方案(麦克纳姆轮 / 全向轮 / 四转四驱舵轮 / 双差速;丝杠 / 刚性链 / 同步带),梳理仙工智能、威迈尔、思岚、捷昌驱动等底盘与升降立柱供应商格局,并回答一个核心问题:轮式人形的核心部件到底是自研还是外采?结论是底盘与升降机构自研占绝对主导,外采集中在轮子、电机、丝杠等标准件层面。