BLOG
按经典顺序精读 CAN:与 UART/I2C/SPI 对比、120Ω 终端与差分电平、标准/扩展帧、位填充与比特时间、非破坏性仲裁、TEC/REC 三态,以及 CAN FD 与 CANopen 的选型边界——面向机器人关节与执行器总线的工程笔记。
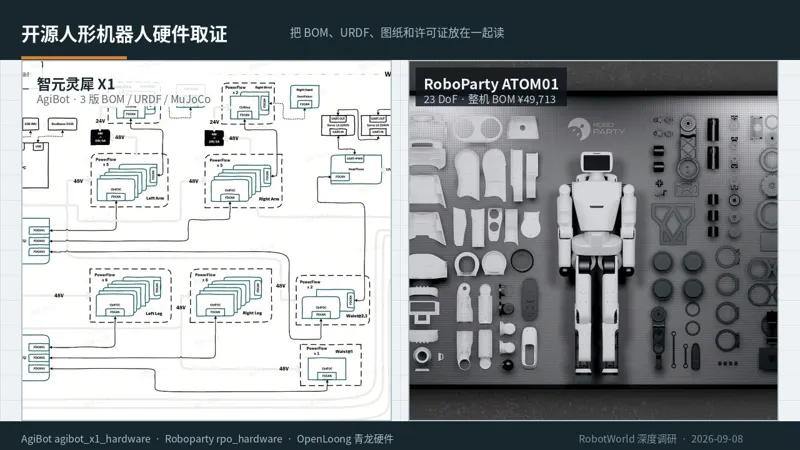
一台人形机器人不是七个模块的拼装,是一叠互相设边界条件的物理方程。本文沿整机技术栈逐层往下算:关节电机模组(声明扭矩 vs 准静态 CoP 真实需求,膝裕度跨三家厂商收敛到 2.23–2.42×,BHL 膝只有 1.51×)→ IMU(杆臂伪加速度是器件噪声底的 21,752 倍,安装位置比规格重要四个数量级)→ 材料与结构(X1 三版 BOM 的材质迁移史:进了闭链传动路径的零件全部升级到 7075-T6 / TC4 / 17-4PH)→ 传感器(先定观测空间再定采购清单)→ 电池与 BMS(「所有关节同时发力」在物理上不成立:G1 Σ 峰值 46,062 W 对 421 Wh 包等于 109 C)→ 软件控制与 CAN 下位板卡(22 节点 500 Hz 单总线负载率 130.9%,必须拆四路)→ 仿真训练与 sim-to-real:域随机化、sim2sim、零点标定(ATOM01 腰部 yaw 装机偏置 2.093 rad、验收门限 |q| < 1e-2 rad、四家驱动器里三家 write_motor_flash() 是空实现),以及 13 个真实失败模式里 10 个是硬件标定问题,不是仿真不够真。全部数字来自五台机器公开模型文件、部署与标定源码的程序化解析,以及厂商官方规格,可复算。