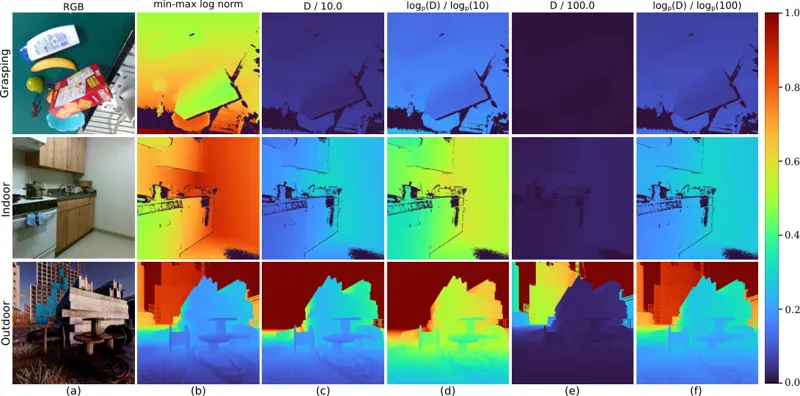
DeFM:从深度图像学习机器人基础表示DeFM 是一个完全用深度图像训练的机器人自监督基础模型。它采用 DINO 式自蒸馏,从 60.4M 张深度图像中学习几何与语义表征,并通过多尺度输入归一化保持度量感知。作者还把模型蒸馏到适合机器人机载计算的紧凑网络中。该模型在基于深度的分类、分割、导航、运动控制和操作任务上优于对比表征,并能从仿真泛化到真实环境。Manthan Patel, Jonas Frey, Mayank Mittal · 134次阅读 · 2026年1月26日Depth自监督学习2026年1月26日
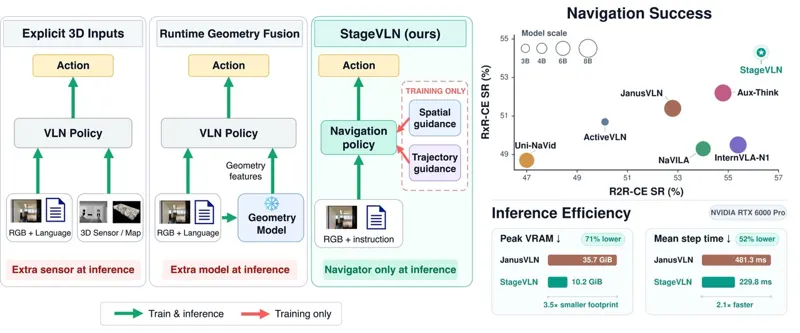
StageVLN:面向高效视觉语言导航的空间轨迹引导StageVLN在训练阶段以冻结几何模型提供多层空间引导,并用相对朝向与专家路线进度约束导航状态;部署时辅助分支全部移除。它在R2R-CE未见验证集取得56.3%成功率与51.4% SPL,在RxR-CE取得54.3%成功率。Anh Dao, Quan-Dung Pham, Le Danh Vinh · 261次阅读 · 2026年10月5日视觉语言导航具身智能2026年10月5日
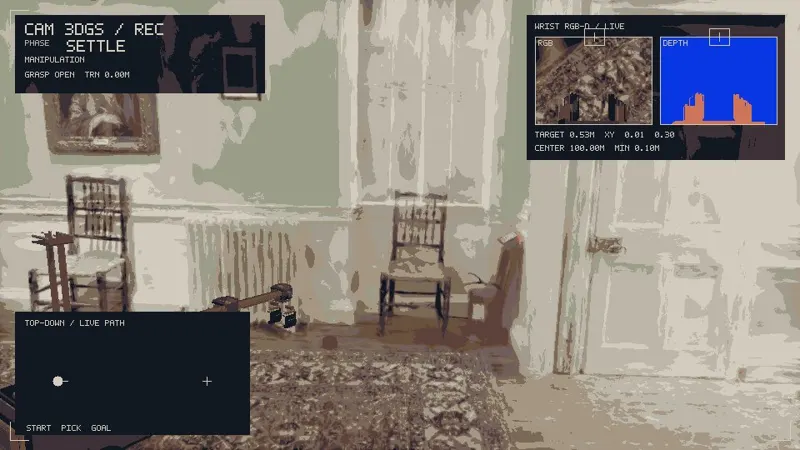
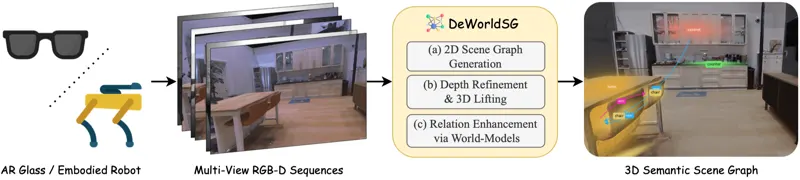
DeWorldSG:基于世界模型先验的深度感知3D语义场景图生成DeWorldSG从RGB-D序列生成时空鲁棒的3D语义场景图。通过深度引导滤波估计实例级几何3D高斯分布,将每个物体表示为概率3D节点而非单点投影;跨物体对聚合时空证据并用世界模型(V-JEPA 2)的上下文先验精炼关系。三元组召回率提升77.4%,谓词召回率提升23.2%。Seok-Young Kim, Abdelrahman Elskhawy, Taewook Ha · 530次阅读 · 2026年7月1日场景图RGB-D 视觉2026年7月1日
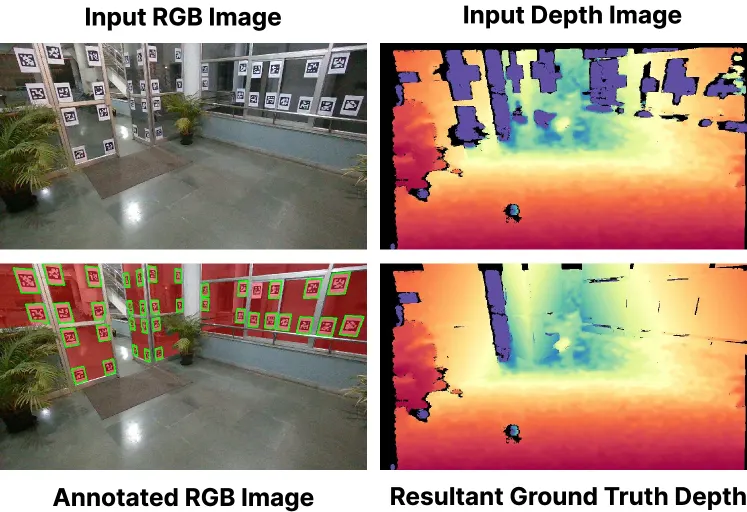
SILICA:复用扩散先验的玻璃分割与深度估计联合方法针对透明表面深度传感失效导致3D地图损坏与导航隐患,提出基于扩散先验的单目深度估计与玻璃分割联合方法,无需专用硬件即可检测玻璃,提升移动机器人导航安全性。Tarun R, Anuj Verma, Laksh Nanwani · 422次阅读 · 2026年7月27日机器人技术机器人2026年7月27日
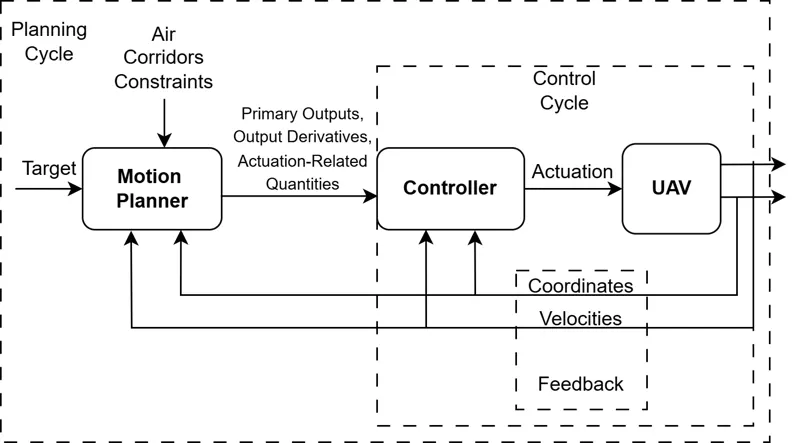
面向非凸城市空中走廊的无人机导航模型预测规划器提出基于混合整数跟踪模型预测控制的无人机在非凸城市空中走廊中的运动规划框架,在单个优化问题中保证走廊可行性与动力学一致性,适用于城市低空无人机导航。Henrique Silva, Marcelo A. Santos, Guilherme V. Raffo · 389次阅读 · 2026年7月27日机器人技术机器人2026年7月27日

 0:26