ROS 2 点云地图三维定位开源
视频加载中
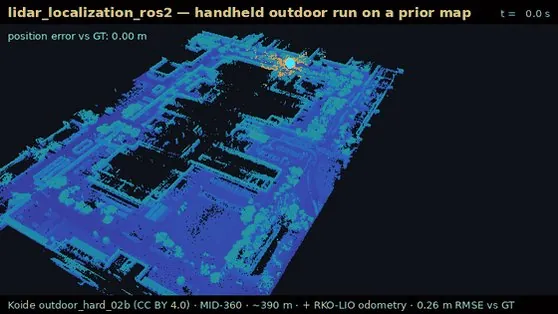
视频加载中基于 NDT/GICP 的 ROS 2 定位栈,支持 Nav2 与 Livox MID-360;户外 390 米演示相对真值 RMSE 约 0.26 米。
Category: perception
Author: @rsasaki0109
Date: 2026-10-16T00:00:00
基于 NDT/GICP 的 ROS 2 定位栈,支持 Nav2 与 Livox MID-360;户外 390 米演示相对真值 RMSE 约 0.26 米。
 0:20
 0:08
 0:23
 0:51
 0:25
作为亚马逊联盟会员,我们可能从符合条件的购买中获得佣金。