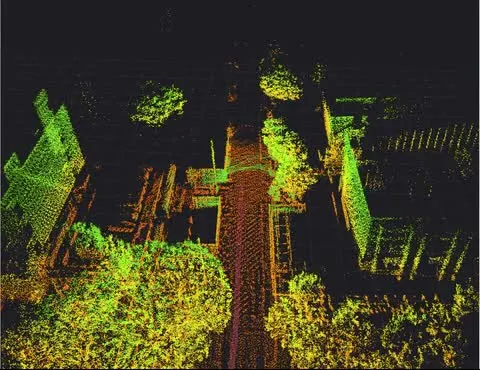
glass-LIO:为“被读懂”而写的激光惯性里程计——10 篇教学文档、200 行解算器与被完整记录的 bug
开源项目 glass-LIO 是一套针对 Livox MID-360 的扫描到地图激光惯性里程计,作者称它“为被读懂而写”:六阶段流水线各配一篇深度文档,流形高斯-牛顿解算器不到 200 行 Eigen,不依赖 Ceres/GTSAM;每个产生“合理输出”的 bug 都被记录,包括紧耦合在真实数据上发散的完整失败复盘。在测试 bag 上实时 10 Hz 运行,零丢帧,RMSE 稳定在约 0.13 m。
博客
同步定位与建图LiDAR-Inertial OdometryLivox MID-360李代数开源教程