ROS 2 3D LiDAR Localization on Prior Maps
Loading video
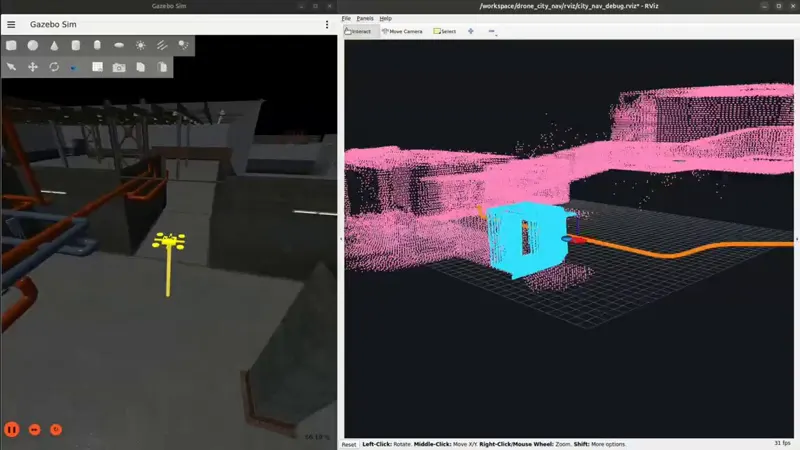
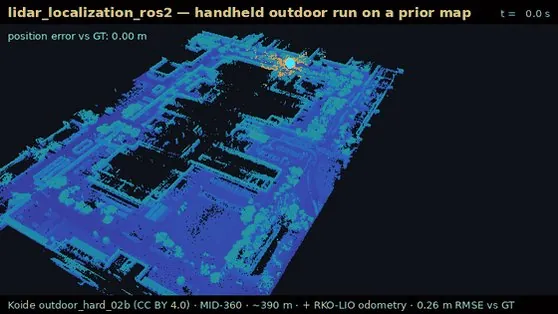
Loading videoAn open-source ROS 2 localization stack using NDT or GICP against prior point-cloud maps, with Nav2 and Livox MID-360 support; a 390m outdoor run reports about 0.26m RMSE.
Category: perception
Author: @rsasaki0109
Date: 2026-10-16T00:00:00