Skip to content
← 标签
handsomestWei/patent-disclosure-skillMIT

patent-disclosure-skill

patent-disclosure-skill(中国专利.skill)是一套面向中国专利全流程的 Agent Skills 开源套件(MIT,Python 3.9+,Playwright 驱动),作者初衰是让真正做核心研发的人在「专利点怎么挖、查新怎么写、框图和 Word 怎么交」这一环不再卡壳。覆盖 8 个子技能:patent-disclosure 交底书编写(发明/实用新型/外观三类,从设计文档和代码挖出可保护的点、查在先技术、脱敏成文、迭代多版本另存并留修改追溯,定稿后可做保护型 1+N 布局);patent-application 由交底改写权要/说明书/摘要/附图;patent-docket 案卷会稿(角色扮演交底工程师 vs 专利代理师,自主多轮规划,缺事实就问、绝不瞎编);patent-reader 通俗解读(公开号或 PDF 进,通俗笔记+图谱出,沉淀进 Obsidian 形成私有专利知识库);patent-map 专利地图(语义地形沙盘、申请人四象限、同族引证网络、技术功效矩阵、仪表盘,本地私有化运行);patent-oa 审查答复辅助(拆条款问答+RAG 检索实务专家经验起草答复稿);patent-search 著录检索(人名/公司/分类号,还能扔一张产品图或一段权要倒推检索式);patent-exam-policy 政策简报(对照国知局官网动态分析哪些交底技巧可能过时)。实用新型/外观支持看图出图:从产品图提炼外观线稿、从结构图生成带部件序号引出线的线稿、从 CAD 工程模型提取等轴测等多视角投影。交底书首次落盘交付(时间戳目录+mermaid 图),迭代多版本并存。

专利patent
Python11k1.1k29
盲装配:只靠关节编码器完成轴孔插入、齿轮啮合与螺母攻丝

盲装配:只靠关节编码器完成轴孔插入、齿轮啮合与螺母攻丝

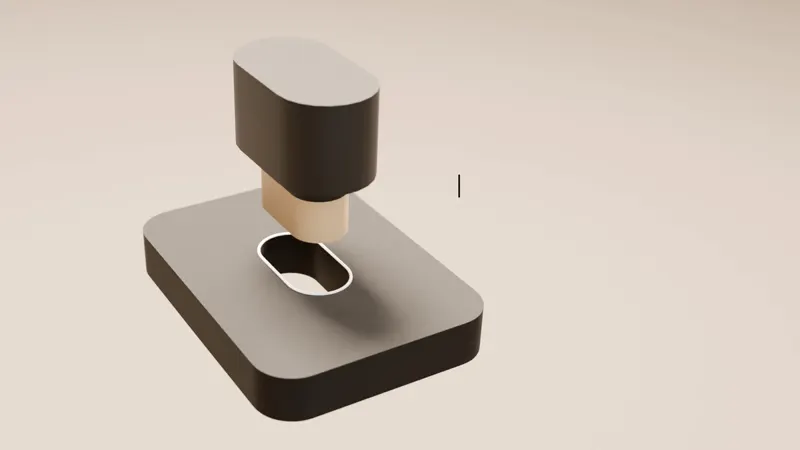
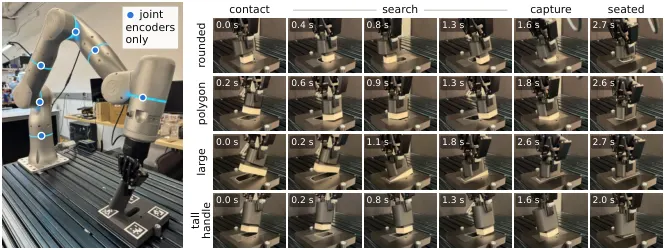
精密装配通常被当成视觉问题:孔在哪、零件在指间怎么转、间隙多大,都得由相机或力/扭矩传感器告诉策略。MIT 的这篇工作把外部传感全部掐断——策略每步只观测最近 0.6 秒的关节位置、关节速度、由正运动学算出的夹爪位姿与速度,以及自己上一步的动作;没有相机、没有力/扭矩传感器、没有触觉,也不知道孔位、零件尺寸与间隙大小。作者在三个接触密集的精密任务上检验本体感知究竟够不够:轴孔插入(训练时每侧间隙 1.0–1.5 mm,5 秒限时)、齿轮啮合(每个锚齿齿侧间隙 0.2–0.6 mm,10 秒)、螺母攻丝(M24–M42,螺纹侧面间隙 0.05–0.2 mm,15 秒)。训练完全在仿真里完成:PPO 跑 12,288 个并行 MuJoCo 世界,随机化零件形状、尺寸、间隙、孔位与抓取偏置,并用特权仿真状态给出辅助接触监督——去掉这项监督,三个任务分别需要 2.7 / 3.8 / 5.1 倍的环境步数。时序卷积把 30 步历史压成 32 维 latent,线性探针能从 latent 解出七种接触模式(准确率 61–73%,只看当前观测是 41–64%,随机基线 14%),把不同模式的 latent 互换会让动作整体改道(变化量是同模式互换的 1.3–3.0 倍)——说明策略是在做反应式接触搜索,而不是背一套固定螺旋图案;同样的起点,它入孔前中位只走 37 mm,乐观的脚本螺旋要走 95 mm。轴孔策略 zero-shot 迁到 Flexiv Rizon 4S 真机(50 Hz,无真实数据、无微调),237 次试验成功 173 次(73%),其中三个销完全在训练分布之外;对未见零件,盲策略也明显比参数匹配的 RGB 视觉策略稳(螺母尺寸外推 98.4% 对 1.6%,销的新形状 93.8–97.1% 对 40.1–62.7%)。为让这种规模的训练跑得起来,作者还开源了 mjfit:从任意平面轮廓程序化生成「间隙精确保持」的凸棱柱装配体,在 20 µm 级间隙上比 CoACD/V-HACD 凸分解与 MuJoCo 自带 SDF 碰撞既准又快一个数量级。结论很直接:每台机器人本来就自带高分辨率接触传感器——它自己的关节。

Antonia Bronars, Younghyo Park, Kushal Kedia · 355次阅读 · 2026年10月16日
Peg-in-Hole仿真到现实
2026年10月16日

作为亚马逊联盟会员,我们可能从符合条件的购买中获得佣金。