仅靠本体感知,机器人盲装紧配合零件
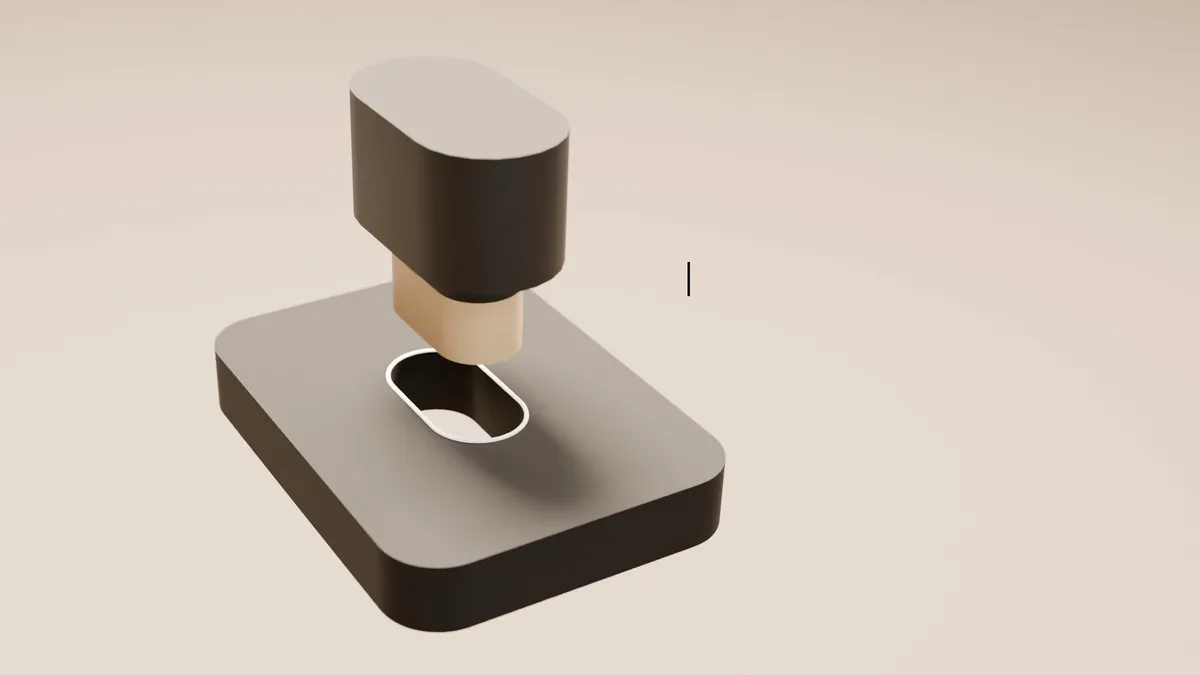
视频加载中
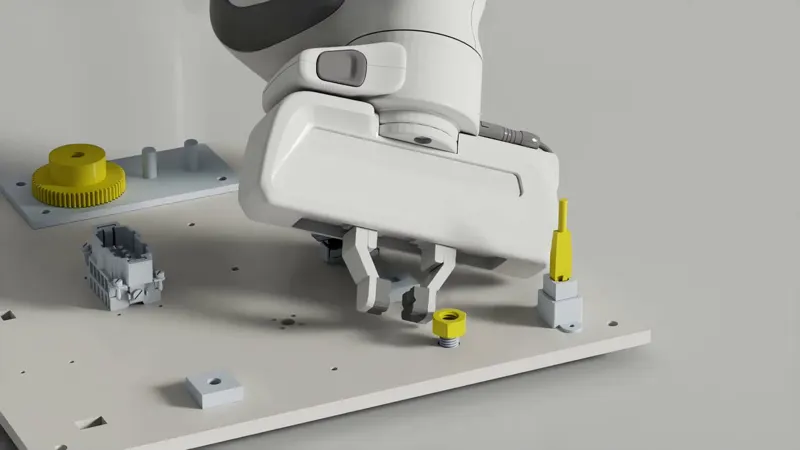
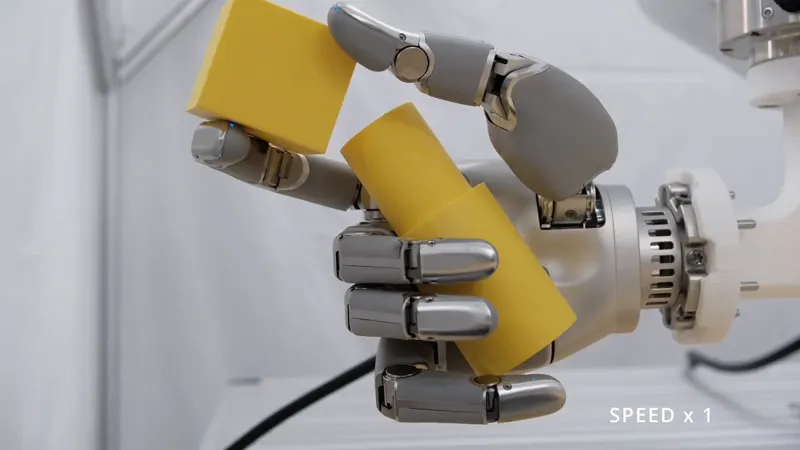
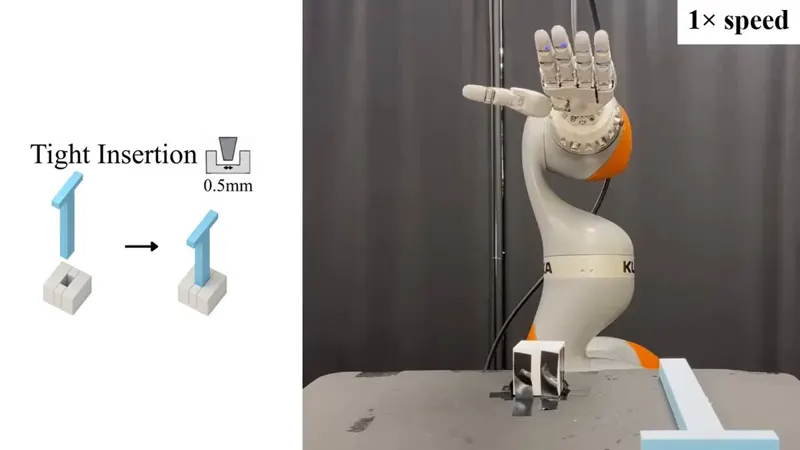
视频加载中无相机、无触觉、无力/力矩传感,也不假设物体几何与位姿,仅用关节位置读数:仿真训练的盲策略完成插peg、齿轮啮合与拧螺母,插peg策略真机零样本可用。
Category: arm
Author: @younghyo_park
Date: 2026-10-19T00:00:00
Duration: 35.6s
Reference: https://arxiv.org/abs/2610.23849
无相机、无触觉、无力/力矩传感,也不假设物体几何与位姿,仅用关节位置读数:仿真训练的盲策略完成插peg、齿轮啮合与拧螺母,插peg策略真机零样本可用。
 1:00
 0:10
 1:33
 0:07
 0:20
 0:30
作为亚马逊联盟会员,我们可能从符合条件的购买中获得佣金。