一个由 AI 辅助在一小时内写成的非官方复现,以单个 GPU 约 1.5 小时训练 40 段动作;结果由作者报告,代码未审阅,数据与检查点也未随仓库发布。
Bimo 是一台 45 厘米、约 1.6 公斤的髋-头双足机器人套件:8 个 STS-3215 总线舵机、BNO08x 九轴 IMU、4 路 VL53L0X 测距、2 路 180° 摄像头,主控是自研 RP2040 板,控制闭环 20 Hz。仓库公开 Python 控制 API(1023 行)、三份 MCU 固件(1349 行)、ROS2 封装(1431 行)与 Isaac Lab 训练环境(874 行,含六项奖励、密集域随机化、按系统辨识建模的 STS3215Actuator:3.113 Hz 带宽、方向性齿隙、5 ms 总线延迟),外加 26MB 的 Bimo.usd 模型。CPG 步态的 104 个傅里叶系数与逐关节增益在 Python 与 C 里各存一份;PPO 教师 [256,128,64] 可蒸馏成学生 [64,32],经 onnx2c 编进固件后脱机在 MCU 上行走。代码全部 Apache-2.0,但 README 承诺的 CAD 与电路设计仍标注 coming soon,仓库与全部 git 历史里没有任何 STL/STEP/原理图/Gerber/BOM,也没有预训练权重(两个 release 附件数均为 0)与 DIY 装配手册。当前版本 v1.1.0,198 star,项目处于预订阶段。
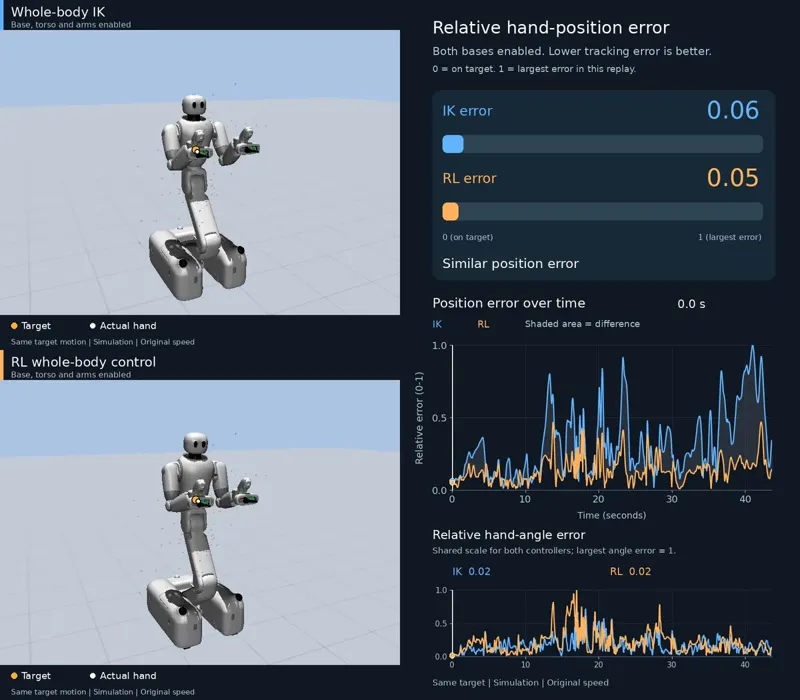
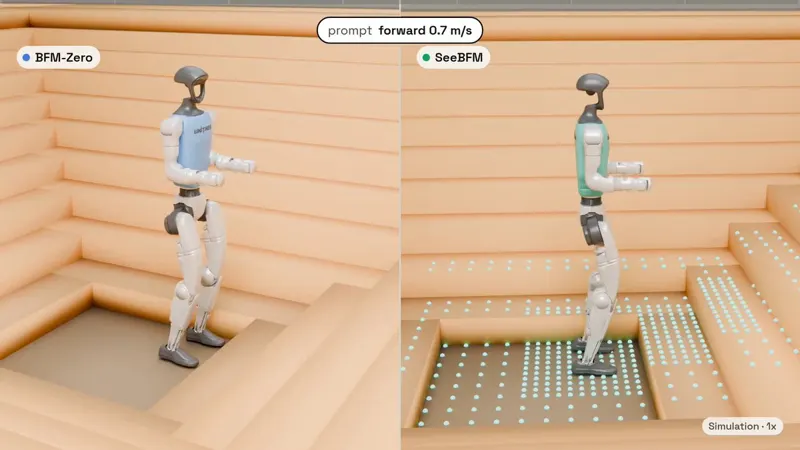
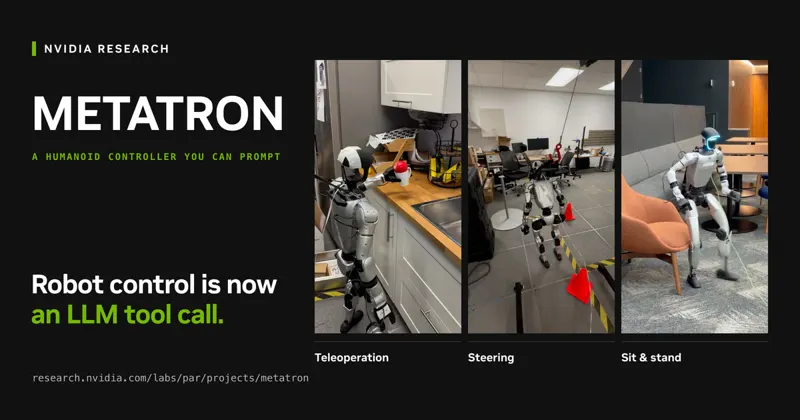
NVIDIA MetaTron 冻结可提示的全身执行层,让程序与编码智能体编写运动 skill;实测覆盖伸手、抗推、坐下、恢复与仿真运动,同时保留感知和安全边界。
博客
Neubility
本站含 CakeGrowth 联盟推广链接,我们可能从符合条件的购买中获得佣金。

 0:30