
Bandit 人形机器人逐关节学习动作
视频加载中
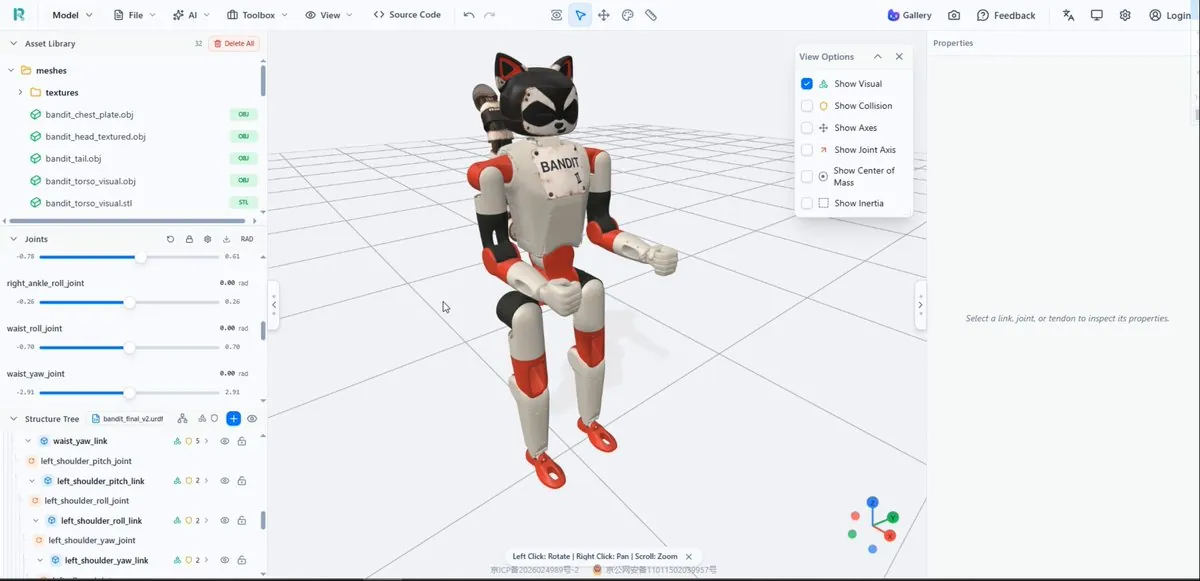
视频加载中24 自由度开源人形机器人 Bandit 在仿真中逐关节调节姿态,展示社区可复用的 URDF、物理模型与动作开发路径。
Category: humanoid
Author: @Banditdotbot
Date: 2026-11-10T00:00:00
Duration: 26.401s
24 自由度开源人形机器人 Bandit 在仿真中逐关节调节姿态,展示社区可复用的 URDF、物理模型与动作开发路径。
 1:29
 1:49
 1:42
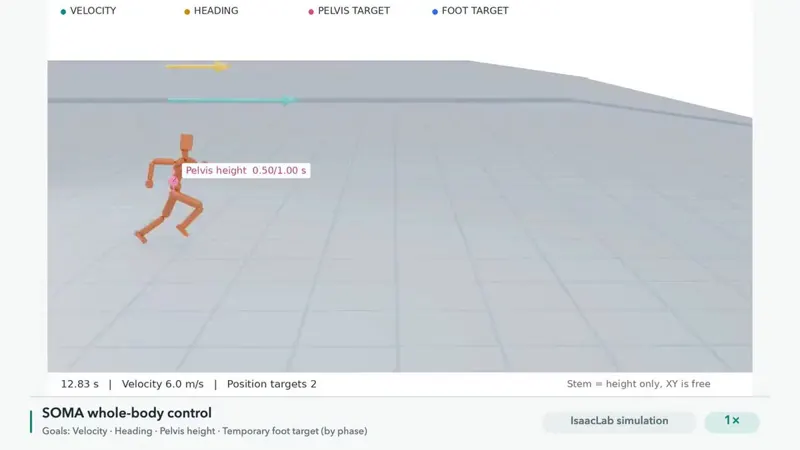 0:15
 0:16
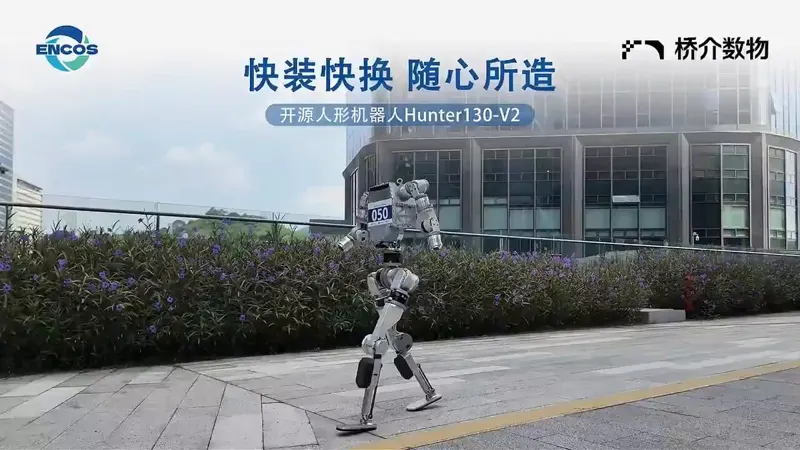 1:38
本站含 CakeGrowth 联盟推广链接,我们可能从符合条件的购买中获得佣金。