
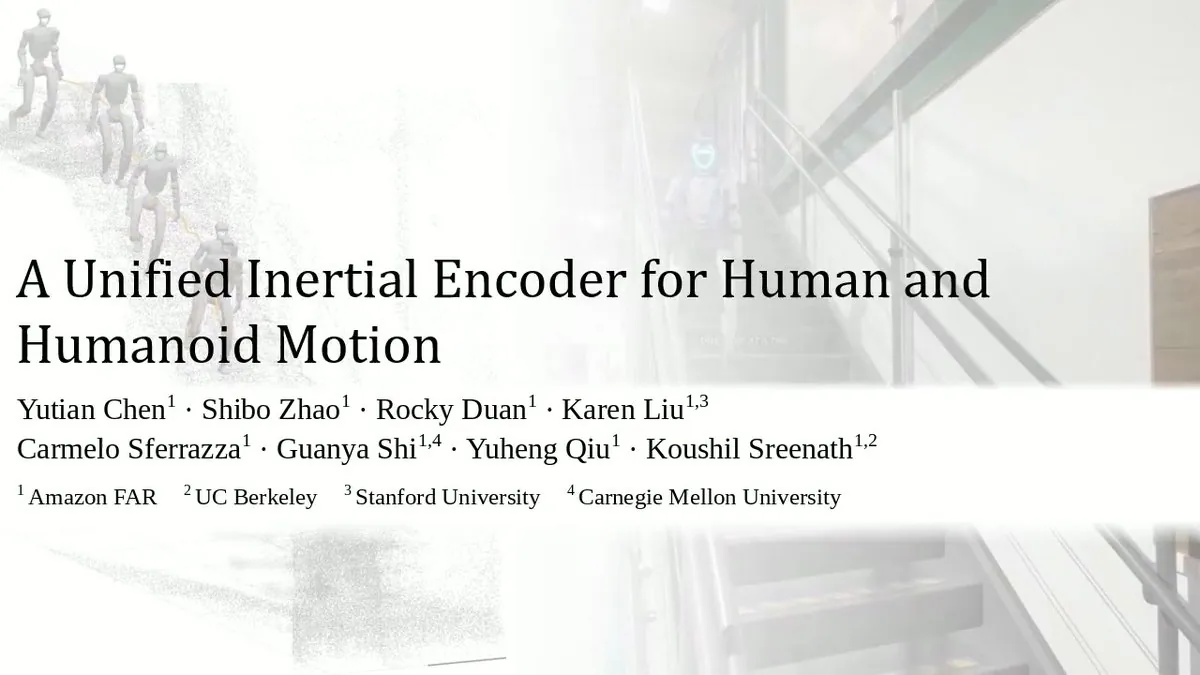
统一惯性编码器实现零样本动作理解
视频加载中
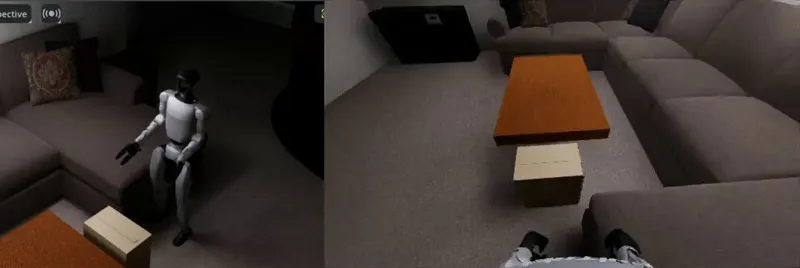
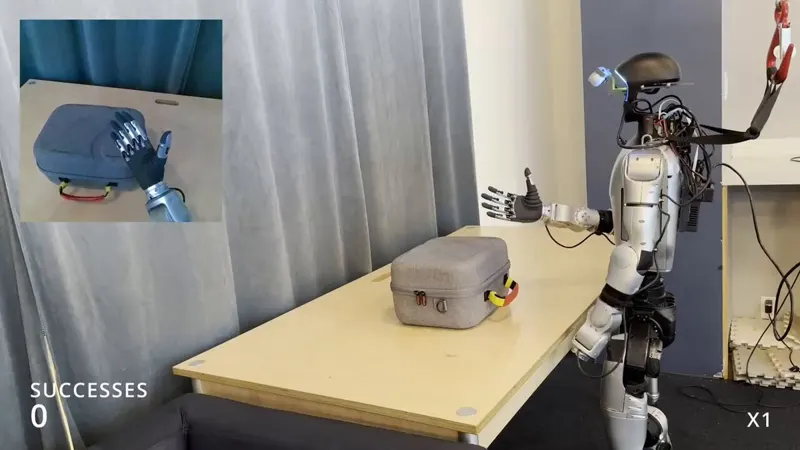
视频加载中该编码器以人体运动为训练来源,无需物理仿真或真实机器人数据,即可估计机器人运动并零样本识别动作。
Category: research
Author: @YutianChen03
Date: 2026-11-10T00:00:00
Duration: 30.0s
Reference: https://unified-inertial-encoder.github.io/
该编码器以人体运动为训练来源,无需物理仿真或真实机器人数据,即可估计机器人运动并零样本识别动作。
 0:32
 2:23
 1:37
 0:33
 2:26
 0:50
本站含 CakeGrowth 联盟推广链接,我们可能从符合条件的购买中获得佣金。