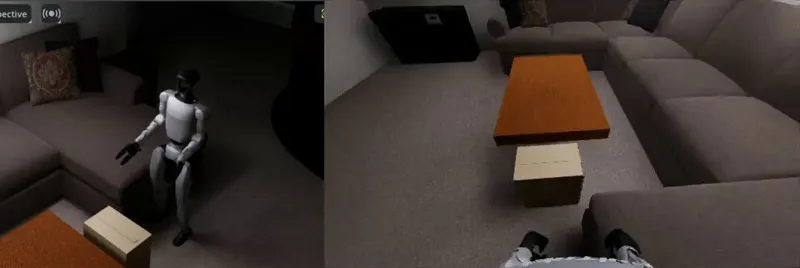
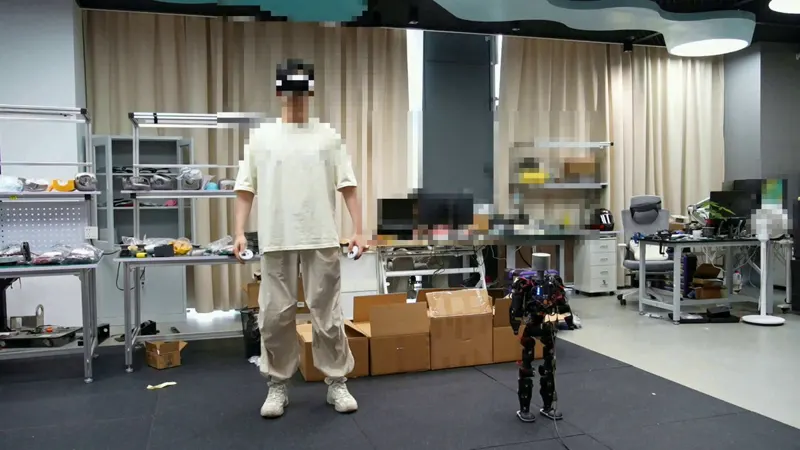
CoRL 2026 接收:SONIC 全身人形遥操作进仿真,采集效率最高 3 倍,支持并行 rollout,并为 GR00T、π₀ 等模型给出统一基准。
视觉运动扩散策略只从静态演示学习,用以物体为中心的 PDE 扩散表示近似手臂运动,使人持续移动时机器人仍能穿衣;实测 9 名受试者、3 件衣物、6 种臂动模式。
Figure 一周内连发 Index 数据网络与 Nscale 算力合作;Foxglove 创始人认为采集与算力只是前提,筛出能教会模型的 1% 数据才复利。
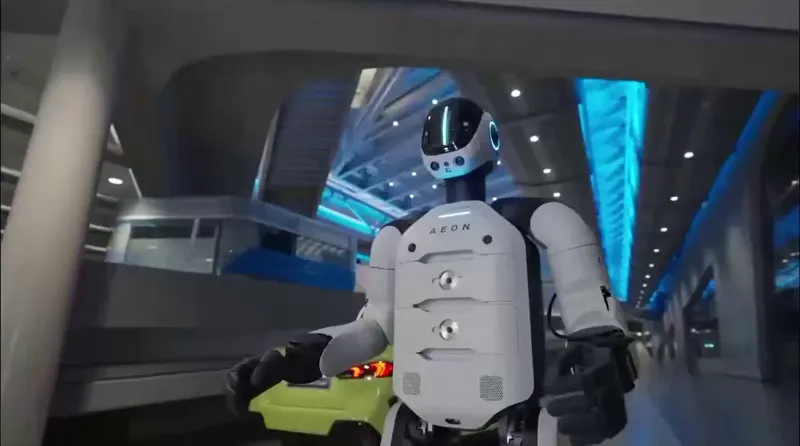
视频显示胸前印着AEON标识的白色人形机器人在宝马德国制造基地内搬运料箱、穿行产线,呈现人形机器人进入汽车工厂的作业画面。
BRIDGE 是一台 88cm 开源人形机器人,关节布局、身体比例、执行器与控制器协同设计,让机器人身体适配运动而非强行模仿人类动作,面向 Physical AI 研究。
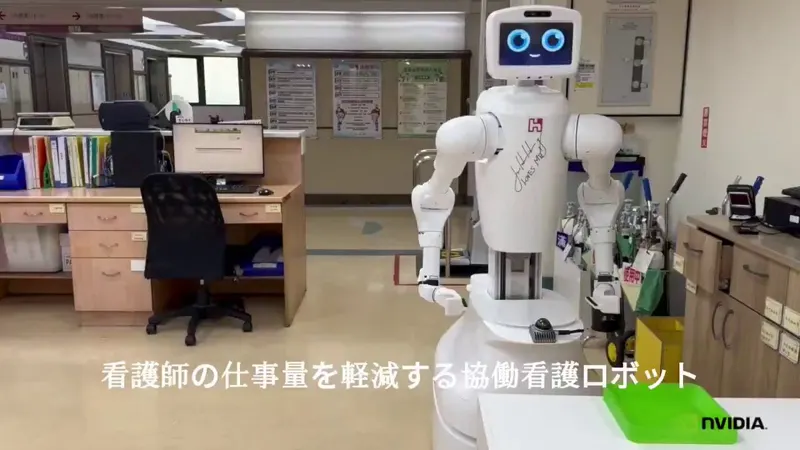
Nurabot由Foxconn与Kawasaki打造,结合NVIDIA物理AI,在医院送药、送检体、病房巡逻和引导访客,预计最多降低护士30%工作量。
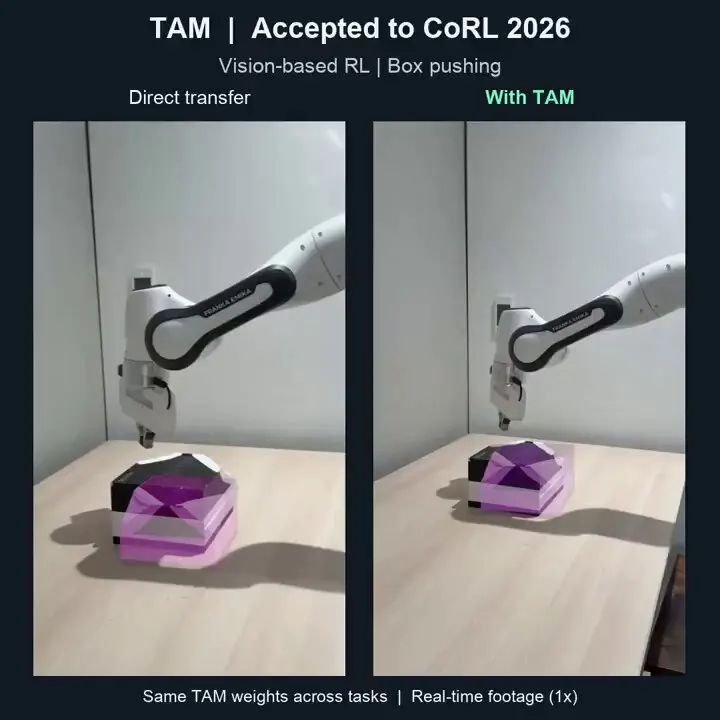
TAM插在底层控制器与力矩接口之间,用本体感知历史预测残差力矩;完全在随机化仿真训练,可零样本迁移到真实Franka动态操作。
VLAct在固定机器人数据预算下做多具身表征中心持续预训练,让视觉与动作知识跨机体复用,提升仿真、实机与未见具身迁移表现。
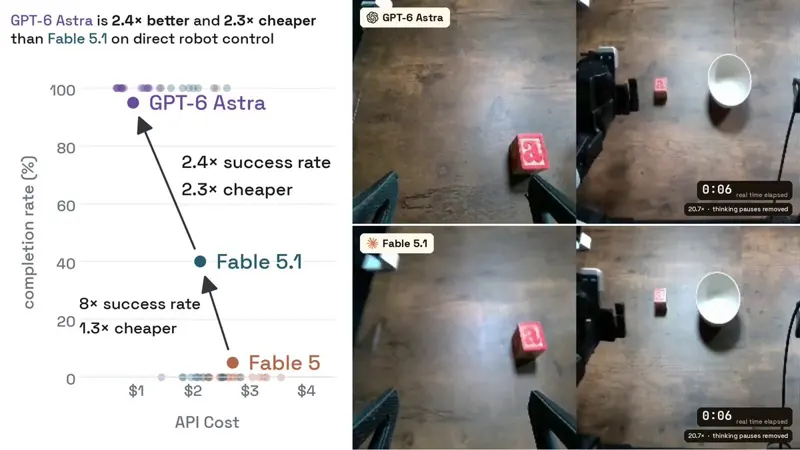
推文指GPT-6 Astra宣称机器人直接控制成功率95%,但视频无论首试抓取还是险些掉落都显示SUCCESS,需核实评估口径。
CoRL 2026 工作展示 HARBOR:输入一个提示,模拟器自动搭建任务、设计奖励、训练、调参与评估机器人策略,端到端约 1.5 小时。
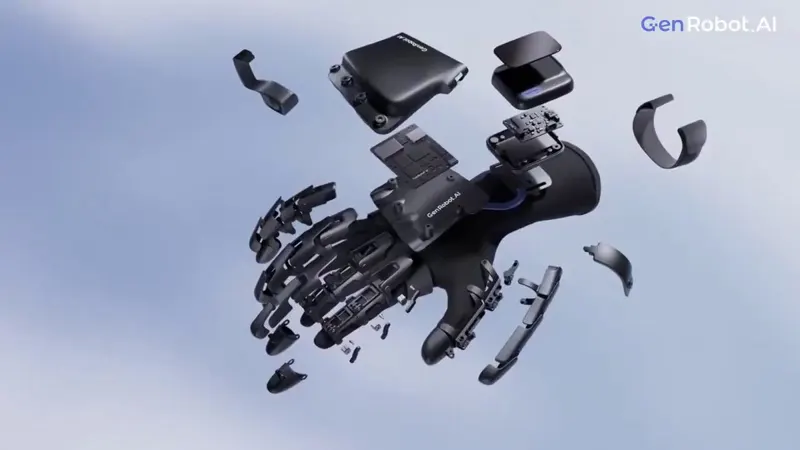
视频展示 GenRobot 智能手如何捕捉人体动作,内容由 @CyberRobooo 转述,聚焦机器人与物理 AI 方向。
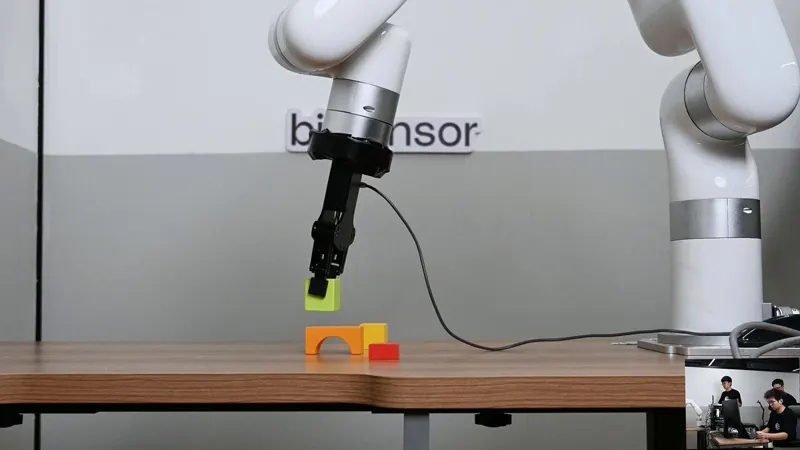
OpenRoboto 搭建 xArm 6 真机验证工作站,团队正在推进遥操作与模型验证,将发布仿真赛道冠军模型的真实机器人验证演示。