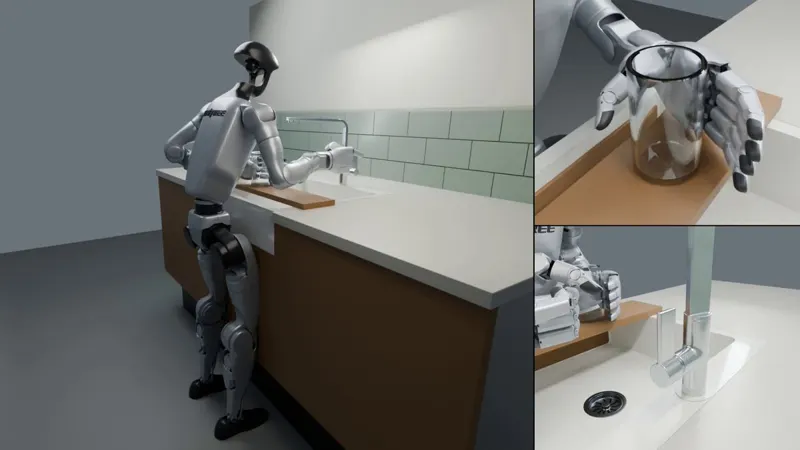
松下组建约250人研发团队攻关三维空间感知、精密力控与多模态AI,计划3至5年内在自有工厂验证物理AI。
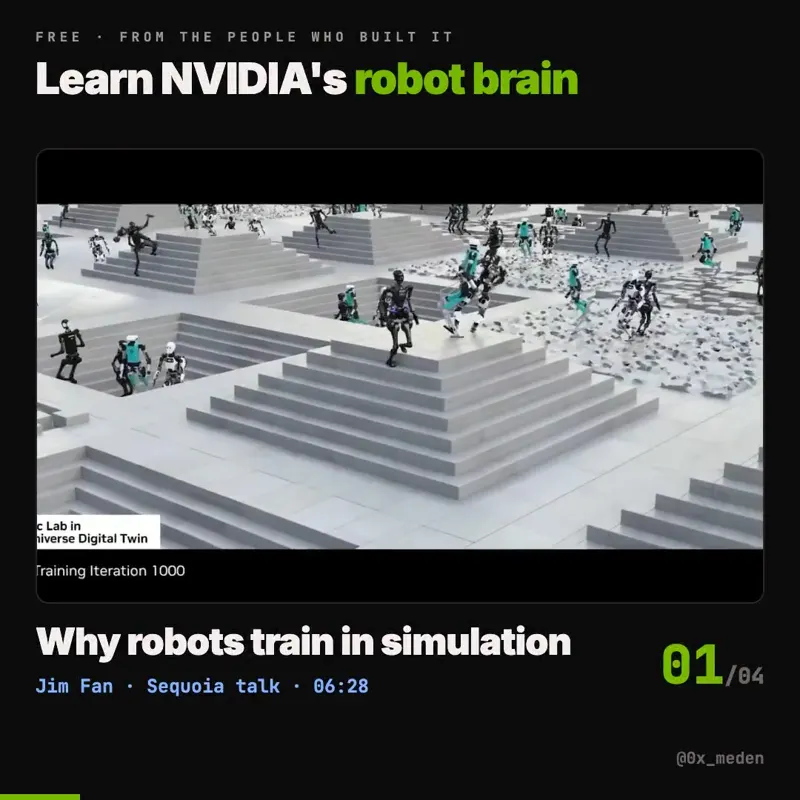
Eden基于Genesis构建,以统一任务定义连接仿真与真机,并称编程智能体构建任务比Isaac Lab快1.6至4倍。
Ropedia发布Xperience 2技术报告、项目页与数据集,瞄准物理AI环境与行为规模化采集,为具身策略训练提供基础。
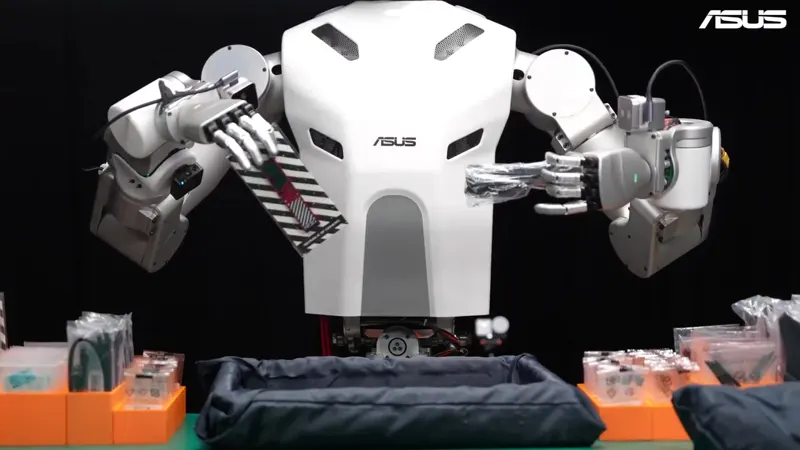
华硕人形机器人 Gallop 在自有工厂学习包装 15 件主板配件,结合工人示范、仿真和 VR 遥操作训练;当前为固定底座双臂,目标是 20 秒内完成装箱、成功率达 99.5%。
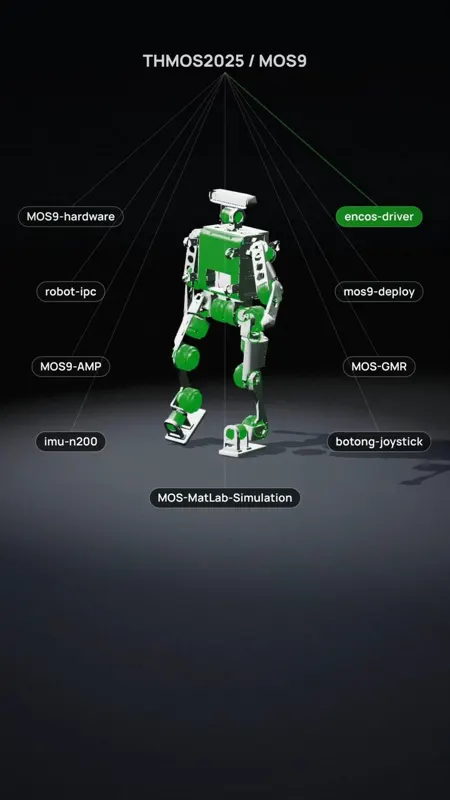
TH-MOS 团队开源 MOS-9 人形机器人,公开硬件设计、运动控制、电机驱动与仿真工具,面向 RoboCup 小型组足球研发。
Lightwheel 发布 RoboFinals RL-Env:任务取自真人实操,物理参数经校准;首个汽车维修场景覆盖长程、可形变与高接触交互。
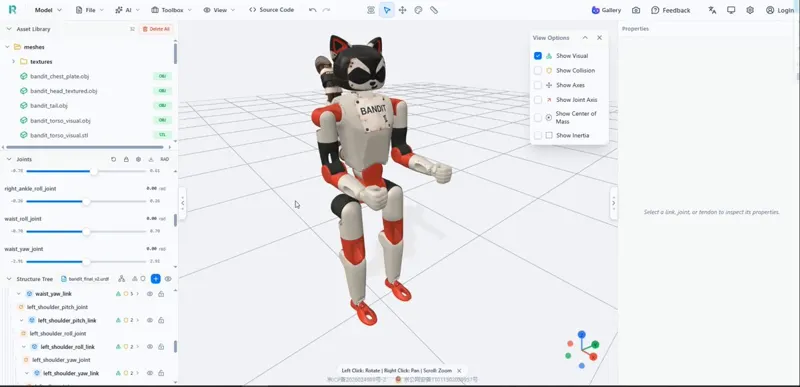
24 自由度开源人形机器人 Bandit 在仿真中逐关节调节姿态,展示社区可复用的 URDF、物理模型与动作开发路径。
NVIDIA GR00T 2 用 5 次示范、30 分钟训练和一张约 2000 美元 GPU 学会新任务,融合仿真、人类视频与真实机器人数据。
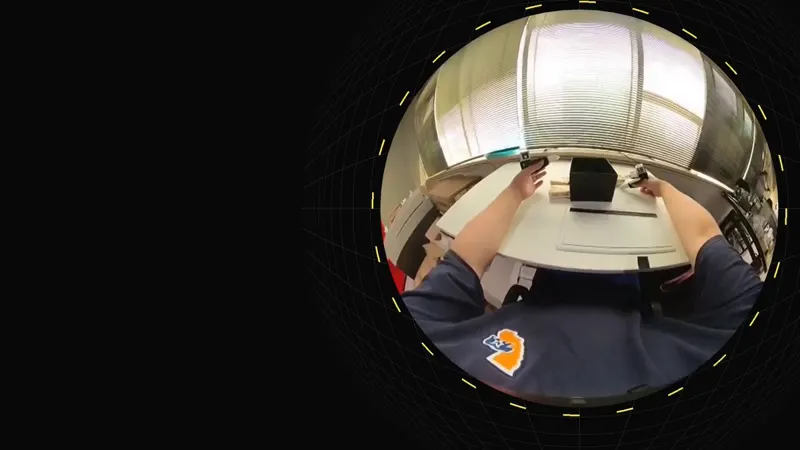
开源采集系统只用一台鱼眼相机,借助超广视角在大工作空间内采集机器人操作数据。
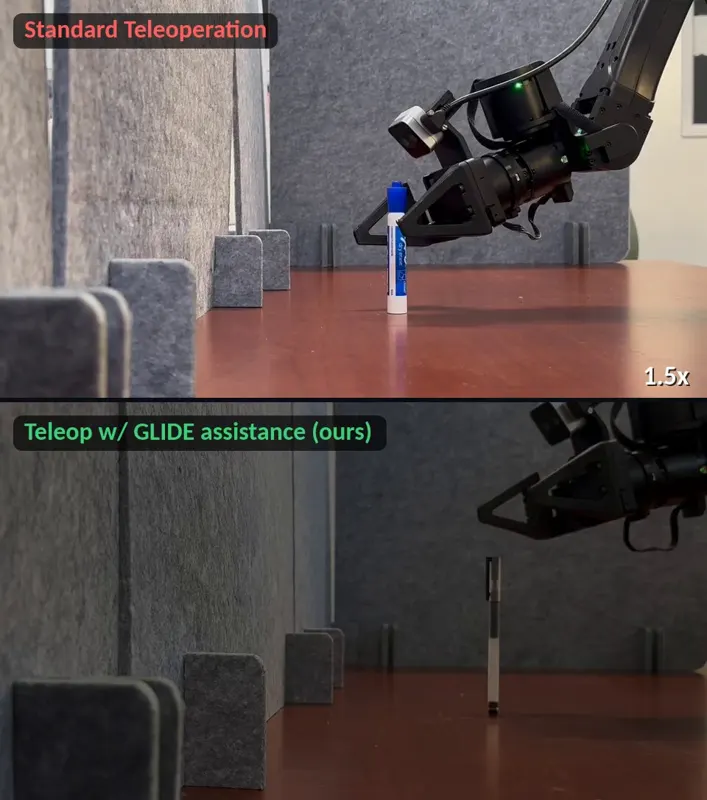
GLIDE 将任务失败模式转成可执行护栏,过滤遥操作与策略指令;三项任务的数据采集成功率从0-10%提升到70-90%。
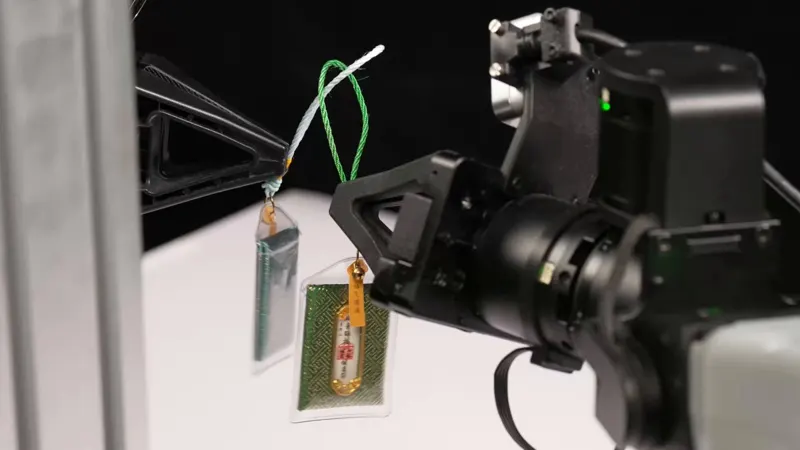
PIVOT 将示范、人工纠正与自主 rollout 组成迭代后训练闭环,在精密且接触丰富的双臂任务上持续提升部署策略。
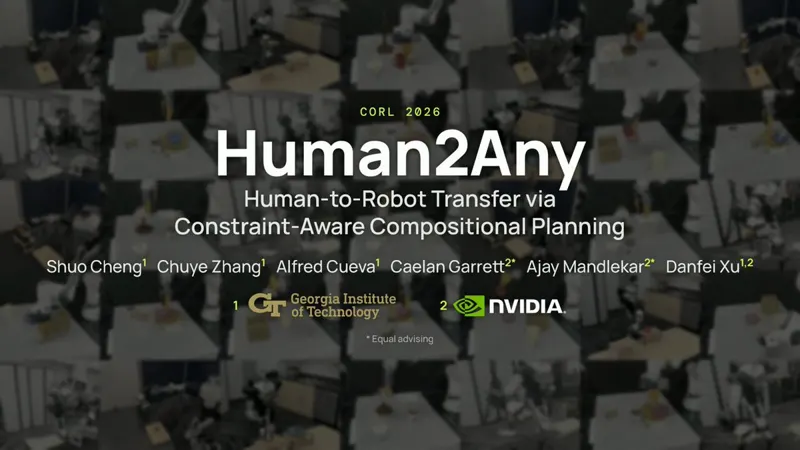
Human2Any 先学习人类视频中的物体交互,再通过测试时推理与规划把知识适配到机器人,入选 CoRL 2026。
本站含 CakeGrowth 联盟推广链接,我们可能从符合条件的购买中获得佣金。