Skip to content
感知人形跑酷:通过动作匹配串联动态人类技能

感知人形跑酷:通过动作匹配串联动态人类技能

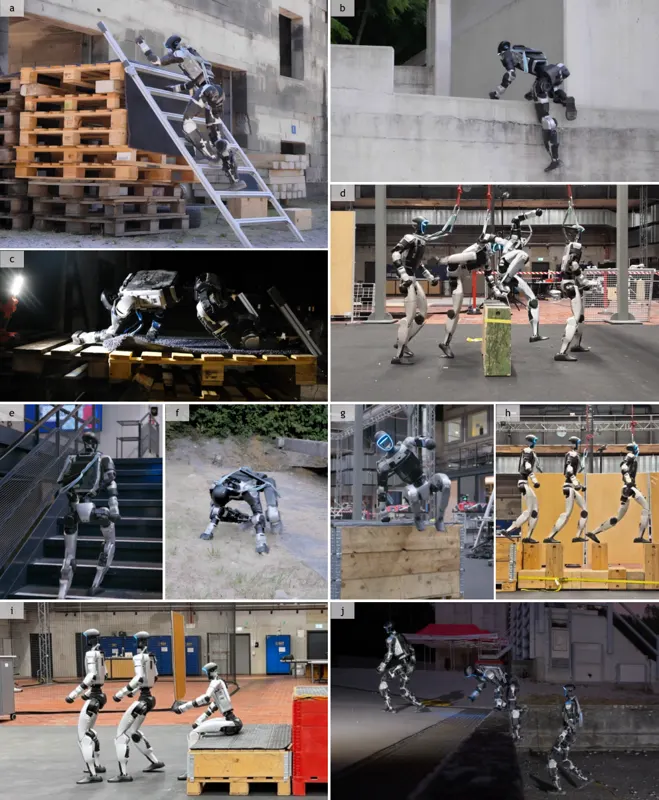
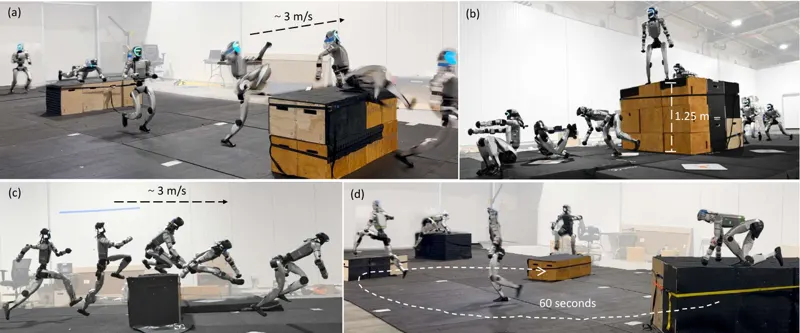
尽管人形机器人的运动控制近来已在多种地形上实现稳定行走,如何获得高动态人类动作那般的敏捷性与适应性,仍是一个开放问题。尤其是在复杂环境中的敏捷跑酷,不仅要求底层控制的鲁棒性,还要求类人的动作表现力、长时程的技能组合,以及由感知驱动的决策能力。本文提出感知人形跑酷框架 PHP(Perceptive Humanoid Parkour):一个模块化系统,使人形机器人能够在具有挑战性的障碍场地上自主完成长时程、基于视觉的跑酷。方法首先把动作匹配(motion matching)表述为特征空间中的最近邻检索,用它把重定向后的原子人类技能组合成长时程运动学轨迹;这一框架让复杂技能链既能灵活组合、又能平滑过渡,同时保留人类动态动作的优雅与流畅。随后,我们为这些合成动作训练基于动作跟踪的强化学习(RL)专家策略,并用 DAgger 与 RL 相结合的方式把它们蒸馏成单个基于深度图的多技能学生策略。关键在于,感知与技能组合的结合带来了自主的、随场景而变的决策能力:仅凭板载深度传感与一条二维速度指令,机器人就能自行判断应当跨过、爬上、撑越还是翻下几何形状与高度各不相同的障碍。我们在 Unitree G1 人形机器人上以大量真机实验验证该框架,展示了诸如攀爬最高 1.25 m(相当于机器人身高 96%)障碍这类高动态跑酷技能,以及在障碍被实时扰动时闭环适应的长时程多障碍穿越。

人形机器人跑酷
Zhen Wu, Xiaoyu Huang, Lujie Yang · 256次阅读 · 2026年2月17日
PanTact:用可穿戴接触接口教会人形机器人全身灵巧性

PanTact:用可穿戴接触接口教会人形机器人全身灵巧性

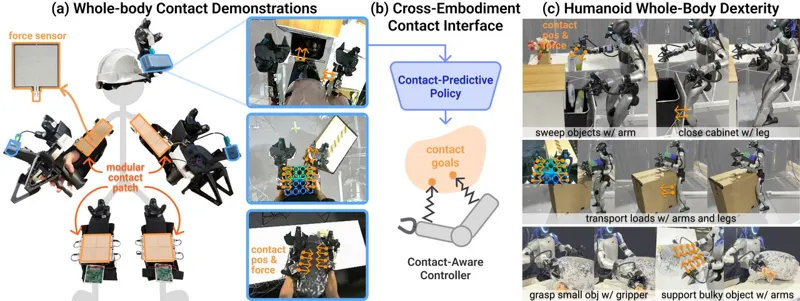
PanTact 把接触而不是关节轨迹当作人到机器人的迁移货币。可穿戴贴片由 44×44 mm 的 FSR 模块磁吸拼装,一块 50×50 mm 自研 PCB 以 1 kHz 同读 16 路,走带 CRC 的 RS-485 菊花链,每块贴片挂一个 Vive tracker 把传感器中心定位到世界系,接触状态按每通道自适应基线二值化,阈值 max(0.35β, r_min)。策略以身体遮蔽后的 3D 第一视角点云、双腕图像与本体感知为观测,10 Hz 预测 H=16 的动作块,内含 look-at 点、EEF 位姿与夹爪宽度、逐传感器接触目标(二值状态加 3D 位置)。控制器用软最小邻近距离 d(p,q)(T=0.02 m)把激活接触交给当前最近的机器人表面,并沿按压方向偏移 δ 形成虚拟目标以产生按压力,因此 G1 不装任何触觉传感器也能抱住物体。三种公式化实现各有代价:免训练的上身 IK、由 SONIC 执行稠密参考的 WBIK、PPO 在 4096 个仿真环境训 30k 迭代的稀疏接触跟踪器(50 Hz、29 关节、上身 8 / 全身 16 个接触槽)。29-DoF Unitree G1 实测:Grasp-and-Embrace 85%(上身 IK)与 80%(稀疏),Humanoid UMI 为 0;Sweep-and-Stow 端到端 90.63%,UMI++ 两阶段各 18.75%、端到端 0;Carry-and-Push 90% 对 40%。仿真回放消融显示加入接触目标后三种控制器接触距离都下降,EEF 精度几乎不受损。

Whole-Body Manipulation触觉
Xu, Xiaomeng, Zhang, Han, Ruan, Zhian · 604次阅读 · 2026年10月8日

本站含 CakeGrowth 联盟推广链接,我们可能从符合条件的购买中获得佣金。