PAPER DEEP DIVE
MIDAS Hand:低成本模块化触觉灵巧手
UCLA 开源的 16 自由度人形灵巧手,集成 283 个三轴触觉单元,具备低背驱力矩、模块化装配与遥操作数据采集能力。
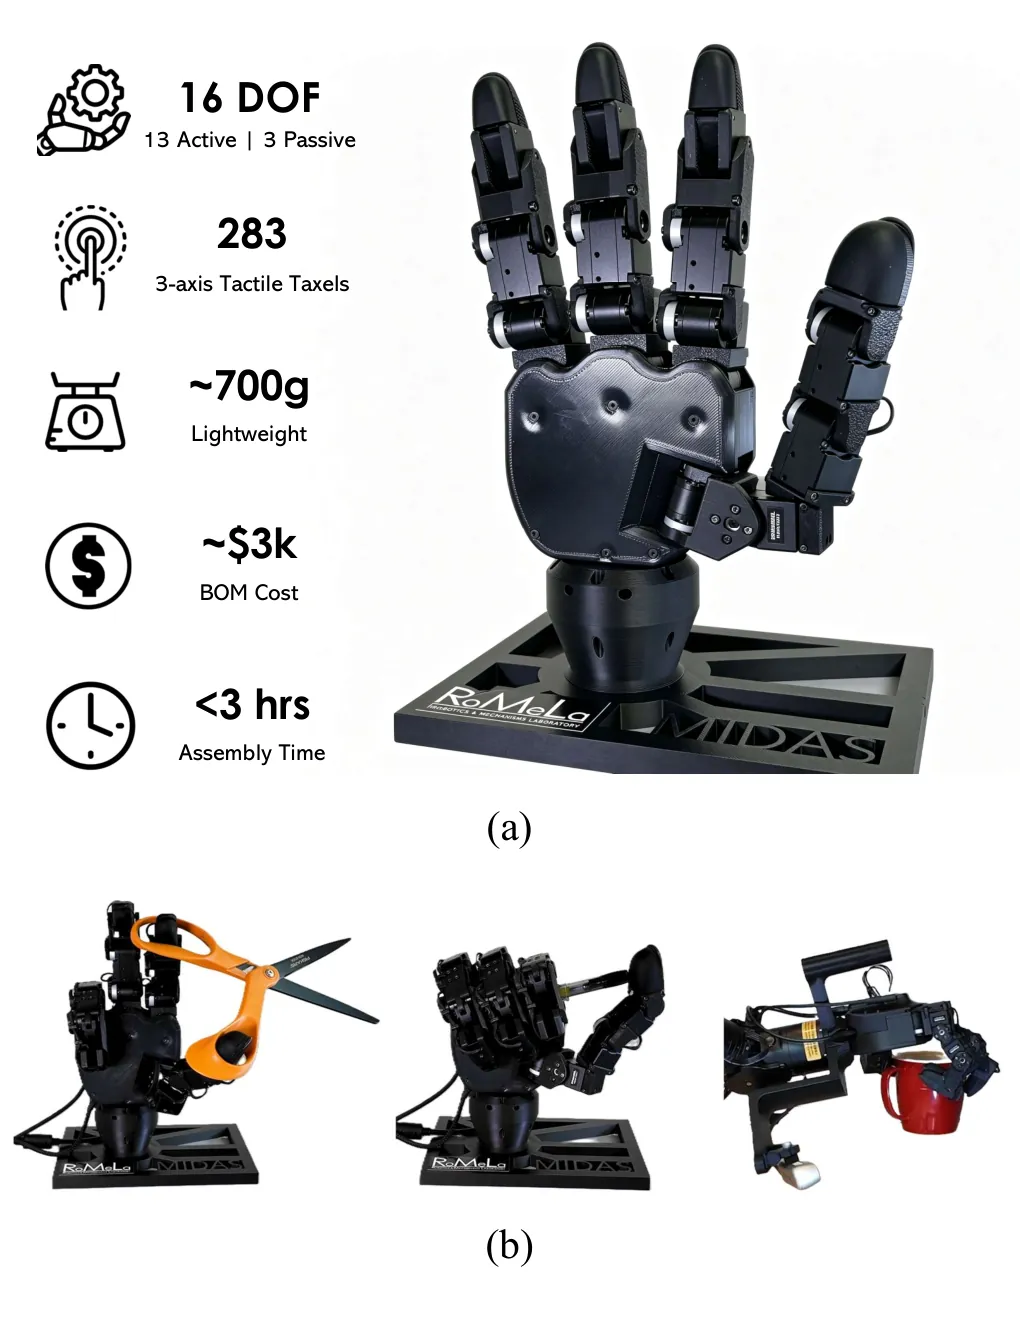
图 1:MIDAS Hand 的整体结构、人手的尺度参照与核心规格。本文要同时解决低成本、低阻抗、触觉感知和可维护性四个约束。
一句话总结
MIDAS Hand 用小规模、可替换的硬件工程换取真实实验能力:16 个关节自由度、13 个直驱电机、283 个三轴触觉单元、约 700 克整手和低于 3000 美元的物料成本,共同组成一个面向触觉操作与人类动作采集的开源平台。
研究背景与动机
灵巧操作研究常被描述为控制算法和机器学习模型的问题,但论文首先指出一个更基础的瓶颈:研究者很难获得同时具备人手尺度、足够自由度、触觉反馈、可维护性和合理价格的机械手。只提升其中一项并不困难,难的是把这些条件放进同一台可以反复实验的设备。
商用灵巧手通常有成熟的驱动和软件,但价格高、内部结构封闭,实验者很难修改硬件或深入控制接口。已有的开源方案又常在权衡中牺牲另一部分能力。例如 LEAP Hand 成本较低且采用拟人构型,但尺寸偏大并且没有集成触觉;RUKA、RUKA v2 和 ORCA 采用腱驱动,结构更复杂;CRAFT 引入硬软混合柔性,但同样依赖腱传动。MIDAS Hand 的定位不是在每一项指标上追求极限,而是把这些能力做成一套实验室可以购买、装配、维修和重新编程的组合。
论文特别强调人手尺度。物体、工具和操作技能大多由人的手部尺寸塑造,机械手如果与人手在手掌大小、指长和拇指对掌范围上接近,视觉示范、动作重定向、遥操作以及从人到机器人的技能迁移都会更容易。尺寸并非外观细节,而是数据接口的一部分。
触觉是第二个动机。视觉在遮挡、细小接触和滑动过程中无法直接观察接触力,触觉阵列则可以提供法向压力、切向剪切和接触位置。对于抓取稳定性、接触状态识别和未来的闭环控制,触觉数据是视觉数据无法替代的模态。
第三个动机是维护成本。灵巧手经常在反复抓取、碰撞和过载实验中工作,坏一个指尖或一个关节就返回厂家维修,会破坏研究节奏。MIDAS Hand 把食指、中指和无名指做成相同模块,每个模块自带三个电机、四连杆机构和触觉单元,整手可在三小时内装配,单个手指模块平均十五分钟内替换。
预备知识:自由度、直驱与被动关节
“主动自由度”是能被电机独立命令的关节数,“总自由度”还包括由机构被动约束驱动的关节。MIDAS Hand 的拇指有四个主动关节;食指、中指和无名指各有三个主动关节,另外各有一个被动远端指间关节。因此整手的总自由度与主动自由度可以写成:
$$D_{\mathrm{total}}=D_{\mathrm{active}}+D_{\mathrm{passive}}=13+3=16$$
这个等式说明了设计取舍:每根非拇指手指用三个电机控制四个关节,省掉一个电机、一套布线和一部分控制变量,但代价是远端关节不能独立运动。
直驱并不等于把电机直接粘在关节上。论文中的直驱是指每个电机通过短刚性连杆传动到对应关节,不使用贯穿手掌或前臂的长腱绳。这样仍有传动机构,却没有腱的预紧、摩擦、蠕变和断裂问题,电机也全部位于手部附近。所有主动关节都使用同一个型号的 Dynamixel XM335-T323-T,便于维修和标定。
被动远端关节采用交叉四连杆。PIP 关节转动时,连杆几何决定 DIP 关节的位置,二者不是简单固定比例,而是由连杆轨迹建立非线性耦合。硬件接口通过查表插值得到被动关节角,仿真模型则用闭合约束复现同一运动关系。
方法详解
1. 人手尺度的四指结构
样机外形尺寸为 205 × 120 × 55 毫米,重量约 700 克。它只有四根手指,没有小指。这个选择降低了零件数量、驱动数量和成本,也让三根非拇指手指可以共享同一套模块设计。其风险也很直接:依赖尺侧支撑的抓取会受到影响,论文的 GRASP 分类实验也正好暴露了这一点。
拇指包含四个主动自由度,并采用倾斜的第二关节轴,而不是把拇指垂直安装在手掌侧面。倾斜轴改变拇指的扫掠平面,使拇指能够横跨掌心与其他指尖对掌。论文报告拇指对掌范围从食指到中指、无名指依次下降,这与人类手部的桡侧到尺侧趋势一致。
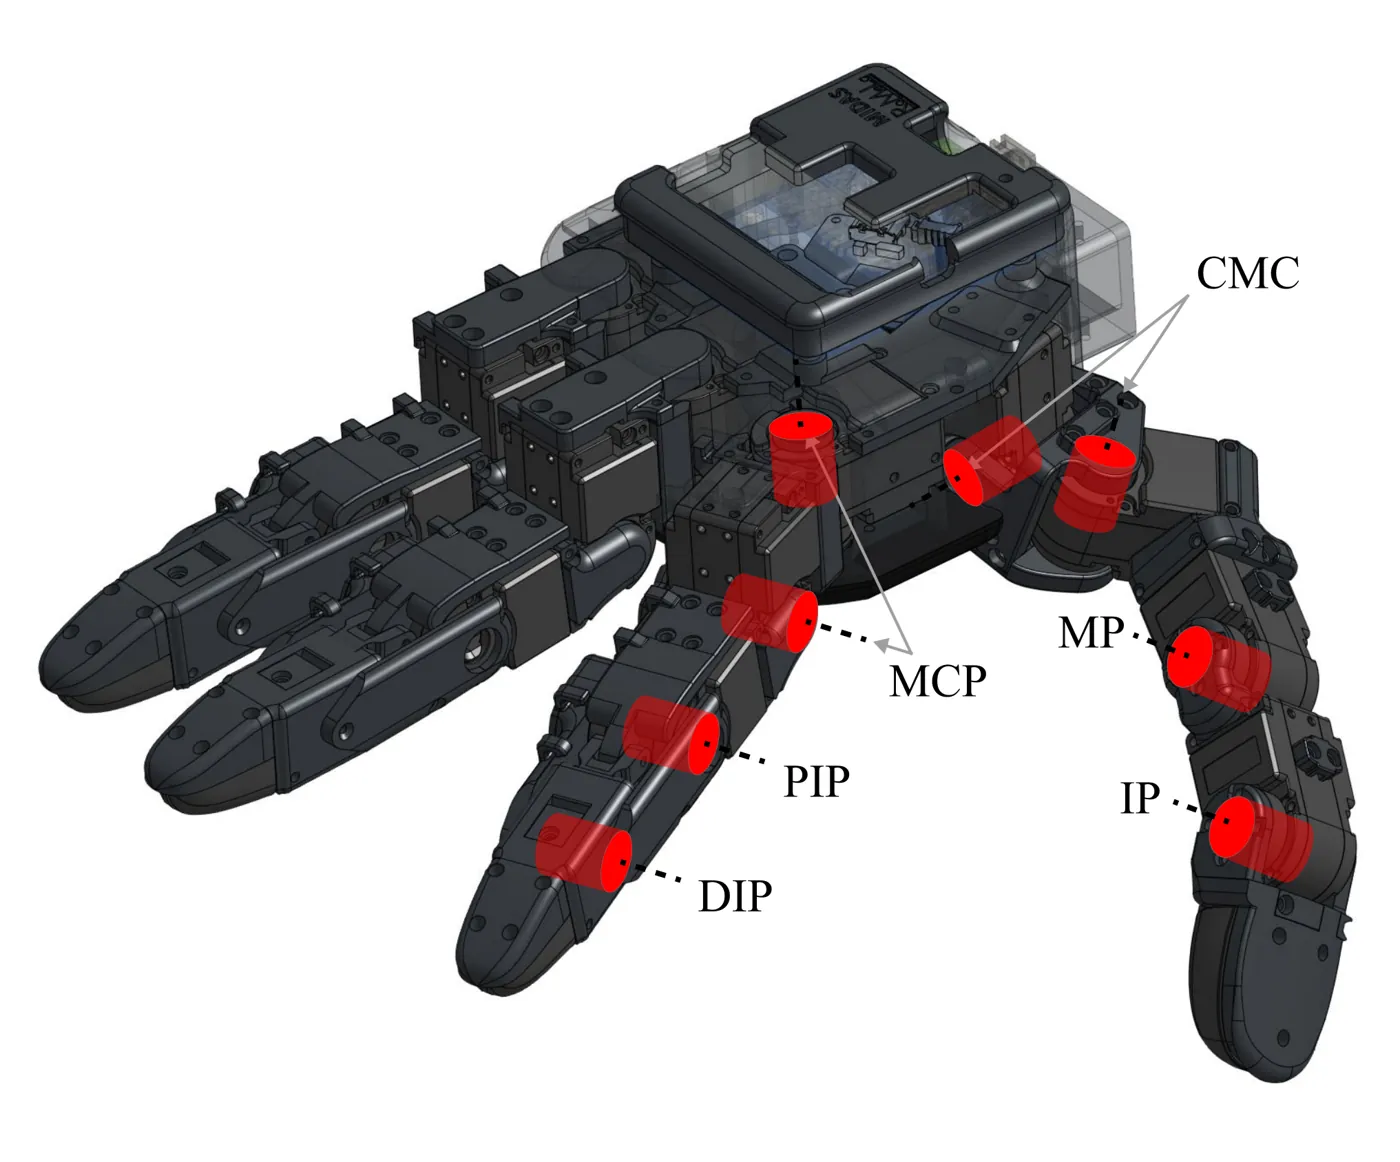
图 2:MIDAS Hand 的关节命名。拇指四关节主动,三根相对手指各有三个主动关节和一个被动 DIP。
2. 交叉四连杆把复杂度压回机械结构
非拇指手指的 MCP 侧摆、MCP 屈伸和 PIP 屈伸由三个电机驱动,DIP 由交叉四连杆被动带动。论文认为这种欠驱动构型在强力抓取时可以提升顺应性:当指尖接触物体后,被动连杆允许远端关节随接触几何调整,而不要求控制器独立求解第四个关节。
四连杆带来的不是简单的线性约束。设主动 PIP 角度为 $q_{\mathrm{PIP}}$,被动 DIP 和辅助连杆角分别为 $q_{\mathrm{DIP}}$ 与 $q_{\mathrm{link}}$,那么:
$$q_{\mathrm{DIP}}=f_{\mathrm{DIP}}(q_{\mathrm{PIP}}),\qquad q_{\mathrm{link}}=f_{\mathrm{link}}(q_{\mathrm{PIP}})$$
代码没有在每个控制周期求解完整闭链方程,而是预先保存连杆几何生成的查值表。对外输出的仍是完整的 16 维关节状态,但硬件层只向 13 个电机发送命令。
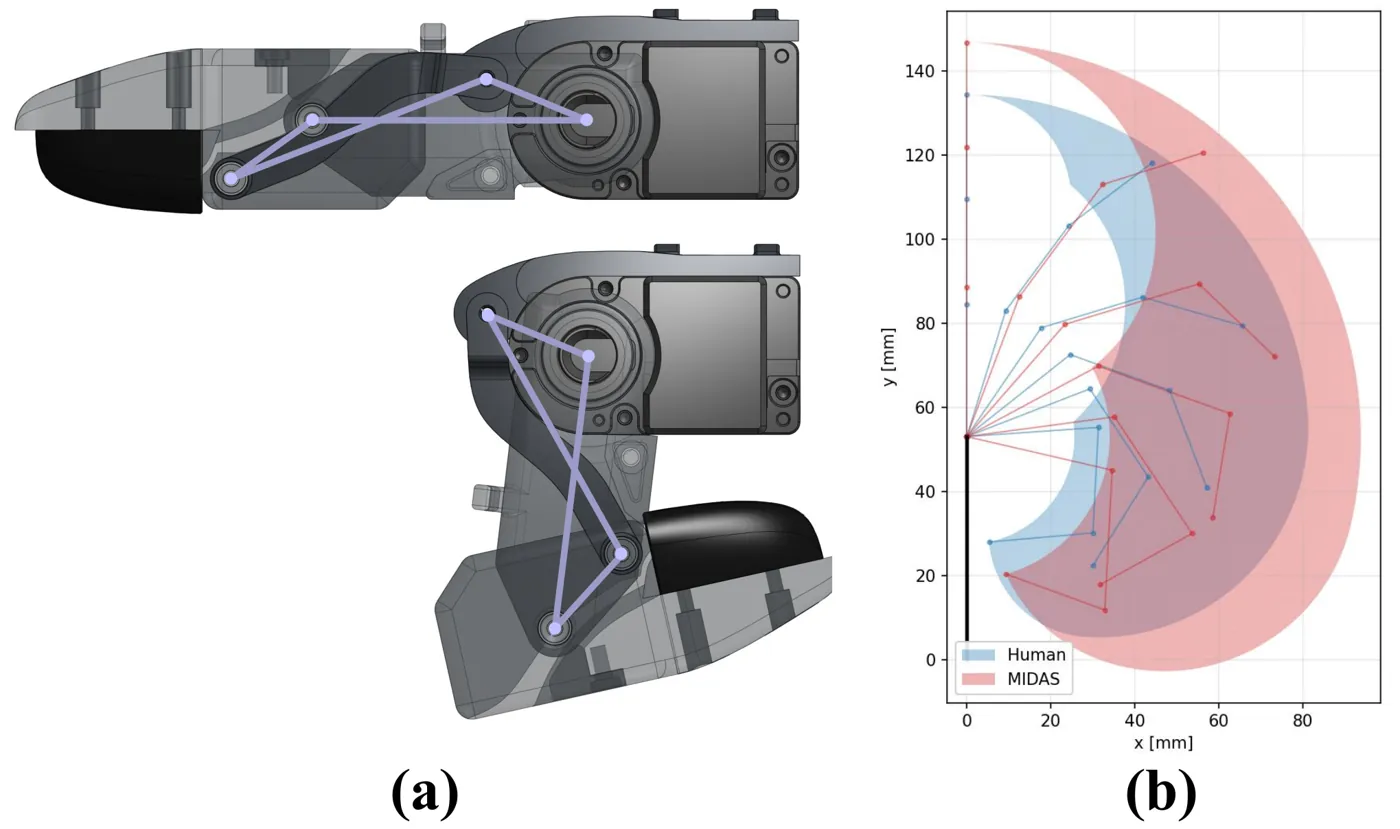
图 3:被动 DIP 连杆以及机械食指与人食指的矢状面工作空间比较。论文在假设整体指长一致后报告 80.1% 的人手工作空间覆盖率。
3. 直驱带来的低背驱力矩
背驱力矩是外力推动关节开始运动所需克服的力矩。测试时关闭电机力矩,锁住其他关节,用数字测力计缓慢增加外力,再把运动起始点的力换算成关节力矩。这个指标衡量的是被动机械阻抗,而不是电机主动柔顺控制的效果。
由于所有主动关节使用相同电机和相近的连杆传动,MIDAS Hand 的关节背驱力矩约为 0.02 牛·米,并且在 MCP、PIP、拇指 CMC、MP 和 IP 上基本一致。被动 DIP 继承 PIP 的顺应性。较低的机械阻抗使手在碰撞或突然负载时更容易退让,也减少了对高带宽力控的依赖。
论文在同一套测力计流程下测试 Sharpa Wave 和 Wuji Hand。Sharpa Wave 的结果为 0.03 至 0.62 牛·米,Wuji Hand 的关节无法被背驱。这里的比较价值不只在绝对数字,还在于它暴露了同为直驱方案时,传动摩擦、减速结构和关节位置会显著改变实际机械阻抗。
4. 283 个三轴触觉单元怎样分布
三根相对手指的指尖使用 Paxini PX6AX-GEN3-DP-S2015-Elite,每个提供 52 个三轴触觉单元;拇指使用面积更大的 M2826-Omega,提供 127 个单元。总数不是抽象的“高密度触觉”,而是可以直接计算的:
$$N_{\mathrm{taxel}}=3N_{\mathrm{elite}}+N_{\mathrm{thumb}}=3\times52+127=283$$
厂商给出的量程为法向 25 牛、切向正负 10 牛,最高输出频率 83.3 赫兹,最小识别力 0.1 牛,空间间距约 1 毫米。论文展示的是抓取过程中的接触读数,而不是只列传感器参数;这使读者能判断阵列是否覆盖主要接触面,以及多轴数据能否随关节状态一起进入采集接口。
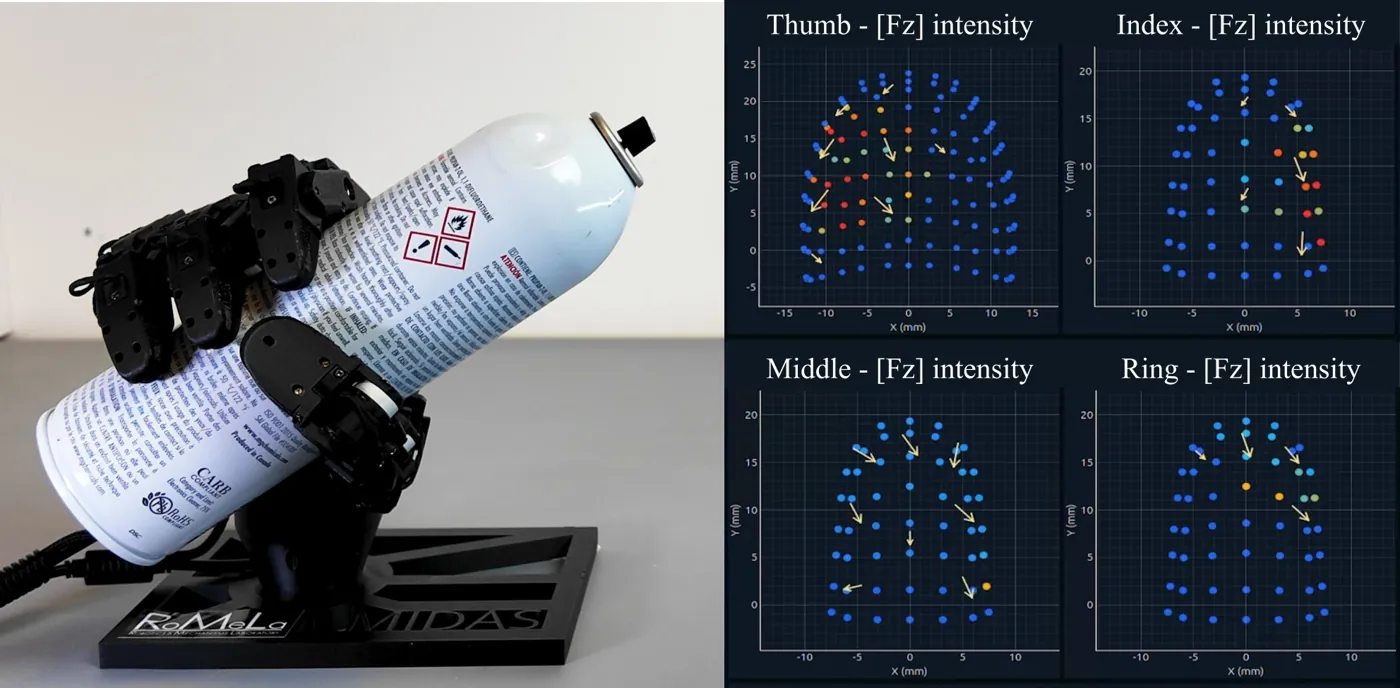
图 4:抓取时拇指与指尖触觉阵列的读数。三轴信号同时给出法向压力和切向剪切分布。
5. 电子架构围绕“可替换模块”组织
手掌内定制分电板向所有 Dynamixel 电机分配电源和 TTL 总线,每个手指模块通过少量连接器接入。更换手指时不需要拆开整只手重新布线。外部的 U2D2 电源集线器负责主机通信与供电,Paxini 通信板则单独采集触觉阵列。
这种分层使电机控制、触觉采集和主机接口彼此独立。它不会像高度集成的定制芯片那样缩小到极限体积,但对研究平台更实用:某一层损坏时容易定位,传感器升级也不必重做整个驱动电子系统。
6. 控制接口保持 16 维状态,硬件只收 13 个命令
公开代码明确区分“完整关节空间”和“硬件电机空间”。被动 DIP 位于完整关节向量的第 5、9、13 个索引,分别对应食指、中指和无名指的 PIP 电机位置 4、7、10。这个映射避免了在调用层手工拼接关节顺序。
# midas_hand_api/midas_hand_api/config.py:24-31
DEFAULT_PASSIVE_JOINT_INDICES = (5, 9, 13)
DEFAULT_PIP_MOTOR_INDICES = (4, 7, 10)

# Full 16-DOF order:
# thumb(0-3), index(4, DIP@5, 6, 7),
# middle(8, DIP@9, 10, 11), ring(12, DIP@13, 14, 15)
这让仿真、重定向和硬件能够共享同一套状态定义。上位机看到的是完整的 16 维构型,控制板则从其中取出 13 个主动关节值,把被动值留给连杆几何决定。
7. 重定向把指尖运动变成主动关节目标
MediaPipe 或 MANUS 数据手套先给出 21 个人手关键点。重定向器把关键点转换为若干目标向量,例如不同指节之间的方向向量,再通过数值优化求主动关节角,使机器人对应向量接近人类输入。与传统逐个关节映射相比,向量目标更能保持指尖方向和相对几何。
难点在于优化器不知道被动 DIP 也在随 PIP 运动。如果只对 13 个主动关节求导,指尖雅可比会漏掉被动连杆贡献。公开实现把 DIP 和辅助连杆的雅可比列按链式法则合并回 PIP:
$$J_{\mathrm{eff}}[:,\mathrm{PIP}]\mathrel{+}=J_{\mathrm{DIP}}\frac{\partial q_{\mathrm{DIP}}}{\partial q_{\mathrm{PIP}}}+J_{\mathrm{link}}\frac{\partial q_{\mathrm{link}}}{\partial q_{\mathrm{PIP}}}$$
# midas_hand_retargeter/midas_hand_retargeter/adaptor.py:160-192
target_jacobian[..., target_index] += (
    jacobian[..., self.idx_pin2dip[coupling_index]]
    * dip_gain[coupling_index]
)
target_jacobian[..., target_index] += (
    jacobian[..., self.idx_pin2linkage[coupling_index]]
    * linkage_gain[coupling_index]
)
这一步让指尖目标函数“看见”真实四连杆运动,而不是只在仿真里冻结被动关节。它也是论文硬件构型与开源软件栈之间最实质的对应之一。
8. 从人类输入到同步数据流
完整链路先识别手部关键点,再生成目标向量,得到 13 个主动关节目标;四连杆查表补出三个被动 DIP 与辅助连杆状态,形成 16 维机器人构型,最后转换成 13 个电机命令。与此同时,触觉板以最高 83.3 赫兹输出四个手指的多轴接触数据。论文将其定位为可扩展的示范采集基础设施。
flowchart TB
    A[MediaPipe or MANUS] --> B[21 hand landmarks]
    B --> C[Fingertip and phalanx vectors]
    C --> D[Optimize 13 active joints]
    D --> E[PIP joint targets]
    E --> F[Four-bar lookup
passive DIP and linkage]
    F --> G[Full 16-DoF state]
    F --> H[Fold passive Jacobians
into active PIP]
    G --> I[13 Dynamixel commands]
    J[Paxini four-finger arrays] --> K[Synchronized joint and tactile stream]
    I --> K
9. 仿真模型不是附件,而是控制契约
项目提供 URDF、简化接触的 MJCF 和常见仿真环境配置。URDF 描述 16 个关节和连杆几何,MJCF 则用 13 个执行器加三个闭合 PIP-DIP 约束复现同一机构。硬件侧使用查表插值,仿真侧使用约束求解,两条路径必须产生一致的关节关系,否则从仿真迁移到实物时指尖位置会系统性偏移。
这也解释了为何项目把自动回零、关节标定和触觉标定放进核心接口。3D 打印件存在装配误差,电机更换和塑料件磨损也会改变零点;每次使用前重建关节参考,比假定所有硬件长期保持同一零点更可靠。
实验结果
论文的实验重点不是训练某个操作策略,而是验证硬件是否具备成为研究平台的条件:关节能否低阻退让,拇指能否覆盖常用对掌空间,结构能承受多大负载,长时间运行是否稳定,以及四指构型能否完成常见抓取。这个实验设计与其“硬件就绪度”主张是对应的。
结构与成本对比
| 灵巧手 | 总自由度 | 驱动方式 | 触觉 | 重量 | 参考成本 |
|---|---|---|---|---|---|
| MIDAS Hand | 16 | 直驱刚性连杆 | 283 个三轴单元 | 约 700 克 | 低于 3000 美元 |
| LEAP Hand | 16 | 直驱 | 无 | 约 1000 克 | 约 2000 美元 |
| RUKA v2 | 20 | 腱驱动 | 无 | 未给出 | 约 1500 美元 |
| ORCA | 17 | 腱驱动 | 二值触觉 | 约 1200 克 | 约 2500 美元 |
| Allegro v5 Plus | 16 | 直驱 | 气动式 | 1240 克 | 约 11000 美元 |
| Sharpa Wave | 22 | 直驱 | 动态触觉阵列 | 约 1300 克 | 约 50000 美元 |
| Wuji Hand | 20 | 直驱 | 无 | 低于 600 克 | 约 16000 美元 |
表格显示 MIDAS Hand 并非自由度最高的方案,也不是最轻的方案。它的差异在于把四指拟人尺度、密集三轴触觉、直驱可维护性和低于 3000 美元的物料清单放在同一配置中。若只比较自由度,MIDAS 与 LEAP 和 Allegro 相同;若再加入触觉与成本,目标组合才变得稀缺。
背驱力矩与拇指对掌
| 关节 | Sharpa Wave | Wuji Hand | MIDAS Hand |
|---|---|---|---|
| 食指 MCP | 0.35 牛·米 | 不可背驱 | 0.02 牛·米 |
| 食指 PIP | 0.11 牛·米 | 不可背驱 | 0.02 牛·米 |
| 食指 DIP | 0.03 牛·米 | 不可背驱 | 被动关节 |
| 拇指 CMC | 0.62 牛·米 | 不可背驱 | 0.02 牛·米 |
| 拇指 MP | 0.32 牛·米 | 不可背驱 | 0.02 牛·米 |
| 拇指 IP | 0.07 牛·米 | 不可背驱 | 0.02 牛·米 |
在同一测试协议下,MIDAS Hand 的主动关节几乎保持统一阻抗。Sharpa Wave 的近端关节阻力高得多,论文因此给出约 3.5 至 30 倍的差距。该结果支持“低阻抗直驱”的核心主张,但仍是关闭主动力矩后的机械测量,不能直接等同于带力控算法时的接触柔顺性。
拇指对掌用交集面积比例衡量。对每根相对手指 $f$,定义其工作空间为 $W_f$,拇指工作空间为 $W_{\mathrm{thumb}}$,则:
$$\eta_f=\frac{|W_{\mathrm{thumb}}\cap W_f|}{|W_f|}$$
| 对掌对象 | MIDAS Hand 覆盖率 | 论文引用的人手参考值 |
|---|---|---|
| 食指 | 49.52% | 33.65% |
| 中指 | 40.03% | 27.10% |
| 无名指 | 24.54% | 23.50% |
MIDAS Hand 的绝对覆盖率高于引用的人手值,但论文没有把绝对值当作一比一人手复刻。关键观察是从食指、中指到无名指依次下降的分布趋势一致。机械手保持了人的桡侧到尺侧组织方式,意味着精细对掌并非只靠任意一组可达点凑出来。
食指矢状面工作空间则用另一条比例衡量。设 $W_{\mathrm{robot}}$ 与 $W_{\mathrm{human}}$ 分别为机械手和人手可达区域,则:
$$\eta_{\mathrm{index}}=\frac{|W_{\mathrm{robot}}\cap W_{\mathrm{human}}|}{|W_{\mathrm{human}}|}=0.801$$
80.1% 是覆盖率,不是机械手工作空间只占人手的 80.1%。论文指出机械手的部分可达区域还超出人手参考区域,这与机械食指相对人口平均指长更长有关。
负载、可靠性与重复性
指尖集中负载实验中,食指提起 1.2 千克后电机很快过热。论文据此判断,持续高负载的主要限制是执行器热约束,而不是打印结构立即断裂。整手抓取实验则成功提起约 9.5 千克负载,说明在该抓取构型下机械结构承受的载荷已经超过 9.5 千克。两个数字并不矛盾:一个是由单指和单电机承受的持续集中载荷,另一个由多指共同分担。
连续抓取测试运行两小时,共完成 5143 次循环。最大执行器温度先快速上升,随后稳定在约 49 摄氏度;四根手指的末端位置误差全程有界,没有明显随循环次数上升的趋势。这说明短时实验中热平衡和机械定位都没有持续恶化,但没有覆盖更换零件、长期磨损或更高环境温度的工况。
更高精度重复性实验用机械千分表记录了 100 次闭合动作的终点。第 $i$ 次端点误差写成:
$$e_i=\left\lVert p_i-p_i^{\mathrm{ref}}\right\rVert_2$$
对样本采用无偏标准差:
$$s=\sqrt{\frac{\sum_{i=1}^{N}(e_i-\bar e)^2}{N-1}}$$
结果为 0.051 毫米的分布范围、0.207 毫米平均值和 0.016 毫米标准差。这里的“范围”描述 100 次结果的散布宽度,标准差描述相对平均值的波动。对 3D 打印、连杆传动的手来说,这组数据更重要的是没有明显漂移,而不应被解读为整手绝对定位精度达到 0.016 毫米。
抓取分类与遥操作
在 GRASP 分类体系的 33 类抓取中,MIDAS Hand 成功复现 32 类。成功率写为:
$$G_{\mathrm{GRASP}}=\frac{32}{33}\times100\%=96.97\%$$
唯一失败的类型需要小指提供尺侧支撑。这个结果既有说服力也很清楚:四指设计足以覆盖绝大多数分类,但缺失小指不是可以忽略的统计噪声,而是有明确机构原因的边界。对于依赖尺侧夹持或小指稳定物体的任务,MIDAS Hand 需要改变抓取规划或增加附件。
遥操作演示同时使用视觉手部跟踪和 MANUS 数据手套。视觉输入部署简单,但会受到遮挡和相机视角影响;手套能提供更稳定的手指姿态,若配合触觉反馈手套,还能把机器人触觉阵列的力信息映射回操作者指尖。论文展示的是实时映射能力,而非大规模示范数据或学习策略效果。
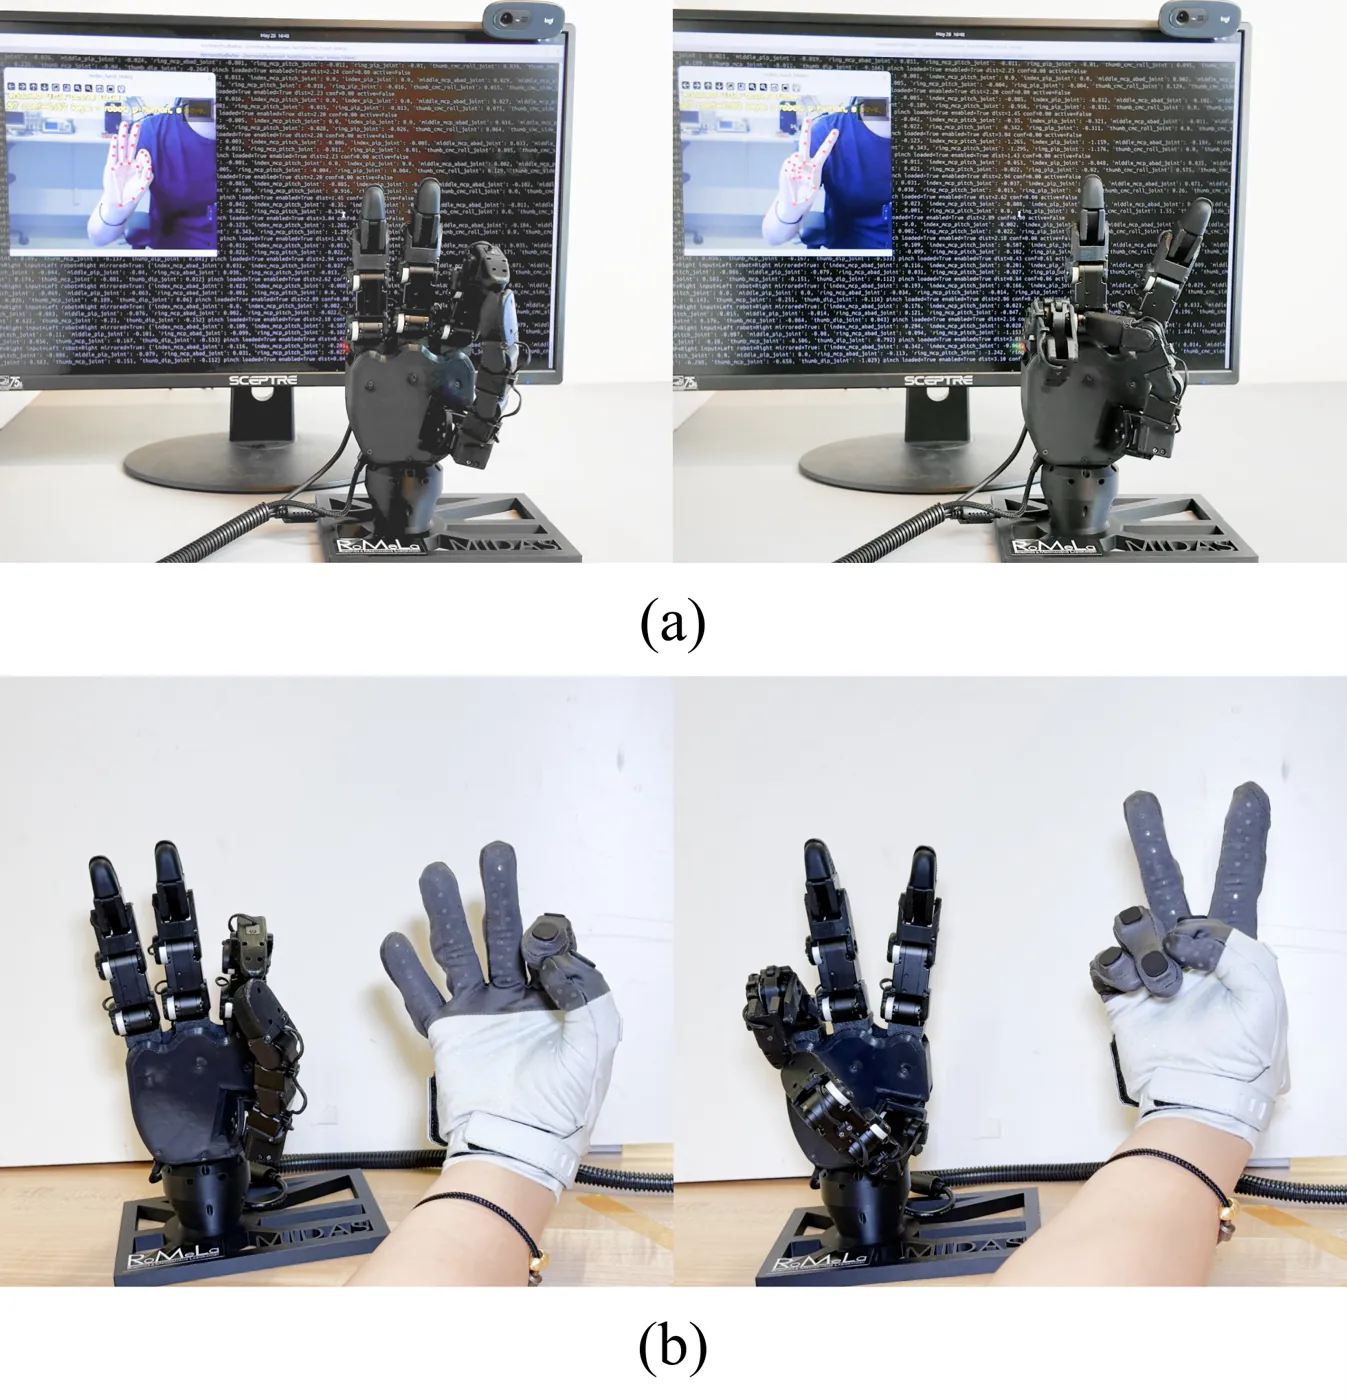
图 6:两种遥操作输入。视觉跟踪与 MANUS 手套都经过重定向层转换为 MIDAS Hand 的主动关节命令。
开源生态的工程意义
论文不只发布 CAD 和装配说明,还同时给出 STEP、物料清单、PCB、Onshape 模型、控制与触觉 Python API、URDF、MJCF、重定向和遥操作仓库。这个组合把“能复制一台样机”推进到“能重新建立完整实验链路”。
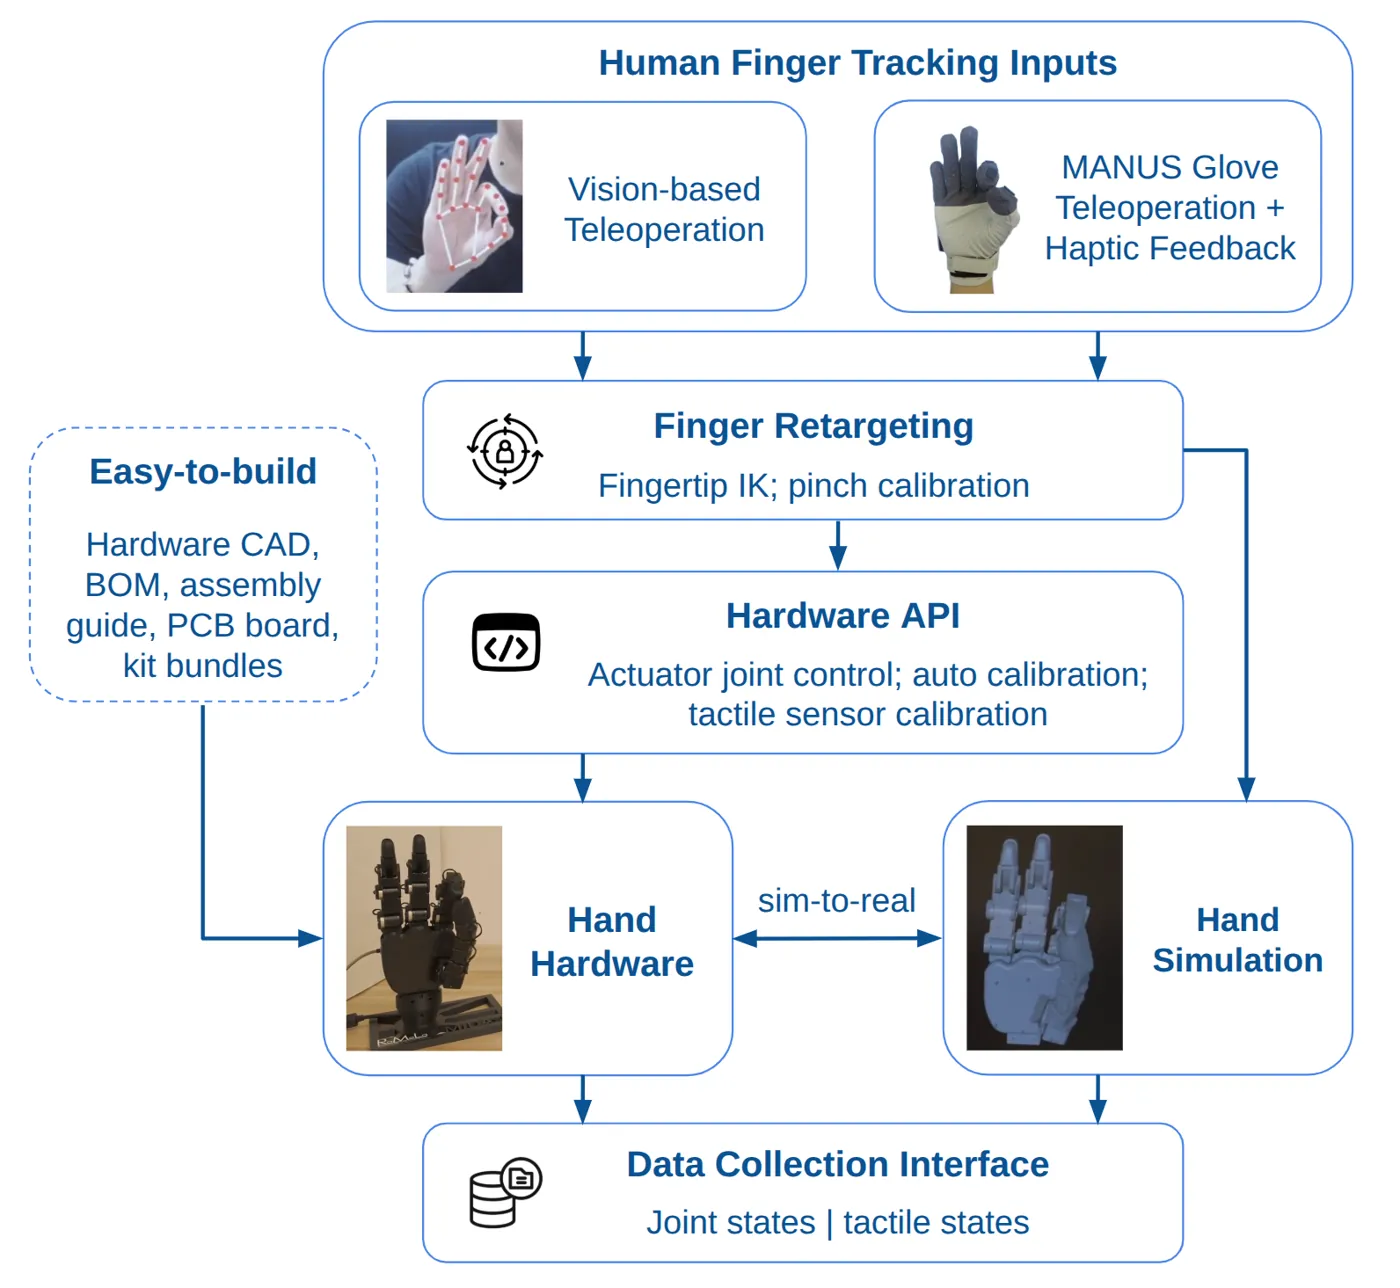
图 5:MIDAS Hand 的开放生态。硬件设计、遥操作输入、重定向、硬件接口、仿真和数据采集被组织为同一套栈。
从复现角度看,最关键的不是文件数量,而是接口是否闭合。若只有 CAD,其他实验室可以打印零件却未必能控制;若只有控制库,传感器和仿真又不匹配。MIDAS 将 16 维关节状态、13 个电机命令和触觉流固定为共同契约,才使硬件、仿真和人类动作输入能够对接。
局限性
第一项限制由作者明确指出:四指结构缺少小指,会降低依赖尺侧支撑的抓取能力,也可能影响某些手内操作稳定性。32/33 的分类结果说明这个限制不是致命的,但它已经通过唯一失败的抓取类型具体显现。
第二项限制同样来自作者:论文验证的是硬件层面的工作空间、负载、可靠性和遥操作,不是任务级自主操作。它能证明平台具备实验条件,却不能证明某个视觉触觉策略在这只手上取得了高水平操作性能。
第三项是触觉尚未进入闭环控制。论文展示了多轴接触读数,但没有比较有触觉和无触觉控制器在滑动检测、抓取稳定或策略学习上的差异。因此 283 个触觉单元目前是可靠的感知基础,而不是已经验证的闭环收益。
从实验覆盖看,论文报告的是单台原型上的结果,没有给出多台制造一致性、长期磨损曲线或不同环境温度下的统计。可复制性由开放材料和低于三小时的装配流程支持,但真正的跨实验室重复生产质量仍需要更多单位验证。这是基于论文证据边界作出的判断,不是作者已经完成的实验。
总结与展望
MIDAS Hand 的贡献集中在一个常被忽略的研究基础设施问题上:如果灵巧手本身难以获得、难以维修、缺少触觉或与人的尺度相差太远,操作算法就很难从少数实验室扩展到更广泛的数据采集和真实实验。该论文用直驱、四连杆欠驱动、模块化打印结构和商用触觉阵列组合出一个成本可控、可以维护的完整平台。
实验结果没有声称机械手已经解决灵巧操作。相反,它给出了一组可检验的硬件就绪指标:约 0.02 牛·米的低背驱力矩、80.1% 的人食指工作空间覆盖、符合人手的拇指对掌趋势、超过 9.5 千克的整手抓取负载、超过 5000 次连续循环、0.016 毫米的闭合重复性标准差,以及 32/33 的抓取分类覆盖。
下一步最有价值的工作不是继续堆叠硬件参数,而是使用这套开源接口回答闭环问题:触觉能否降低抓取失败率,低阻抗直驱能否改善高接触任务的鲁棒性,人类示范经过重定向后能否训练出可迁移策略,以及多台复制品能否保持一致的标定和数据格式。MIDAS Hand 已经把这些实验所需的硬件与软件接口放在同一张桌上。
金句:灵巧手真正稀缺的不是再多一个关节,而是一套让关节、触觉和人类示范能够被重复实验的共同接口。