BLOG
OpenRUA 的五层统一 harness 让 Qwen 无深度在 RoboDojo 达 31.39 分、真机零样本达 53.50 分,并揭示空间定位、几何计算与真机开放流程的边界。
Dream Machines 在双臂执行器装箱-插盘任务上微调 π0.5:21 小时数据 76%,加一个干净小时到 90%,仅调 RTC 服务设置到 93%,而 LoRA 与从头训练都远不及全量微调。
System One 模型不再逐 token 生成答案,而是一次前向直接给出选择、分数或概率。Turing Post 梳理的 15 项研究,覆盖动态候选集、多模态、检索与选择性推理。
AW-0 用 Mixture-of-Transformers 联合去噪技能程序、未来视频与动作;默认模式只让代码指导动作,混合模式才执行程序。RoboTwin 平均 50.7%,8 个真机任务平均 71.1%。
从空工程到可玩切片:把 Claude Opus 5.5 接入虚幻引擎实时编辑器,逐段搭建、验证并控制成本与风险。
Dream Labs 发布世界动作模型 Dream-1:零样本驱动 27 台未参与训练的机器人(含 18 岁的 PR2),12 个 beta 场地 21 段真机实拍,公开 API 每小时 3 美元。
Google 发布通用物理推理模型 Gemini 4 Argon:ERQA 纯推理 87%,12 个演示覆盖机器人控制、Real2Sim、物理理解与自我改进四大环节。本文逐条拆解它的技术路线与真实数字,并说清这些成果是「宣称能力」而非独立验证过的可靠性。
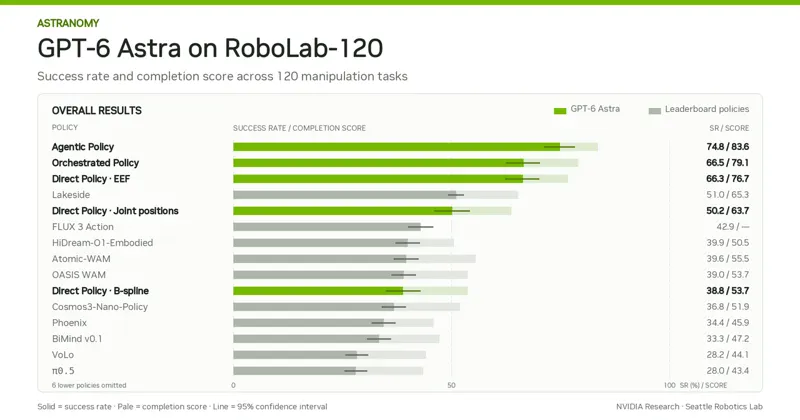
NVIDIA 实证研究 GPT-6 Astra 原生机器人策略:RoboLab-120 上 Agentic 配置 74.8% 登顶,但每次推理 18.56 秒、每成功回合 3090 万 token。
Gemini 4 Argon 以纯推理在 ERQA 取得 87%,并以 12 组提示词覆盖机器人控制、Real2Sim、物理理解与自我改进:MuJoCo 数字孪生、零样本控制、事后标注与真机迭代改进。
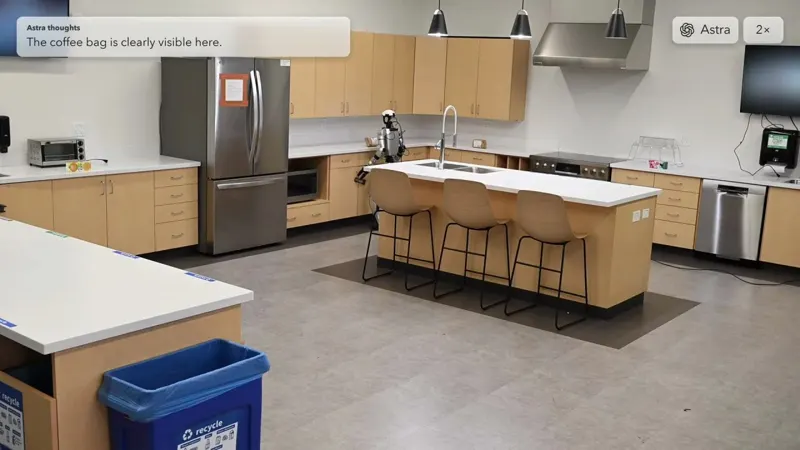
斯坦福 TML 的 HomeBody 把「VLM→VLA→控制器」中间那层学出来的 VLA 拆掉:GPT Astra 直接调用可组合技能库,配合机器人自己探索建出的数字孪生与持久空间记忆,在没见过的厨房里完成长时序收拾与取药。
NVIDIA 将 38 项机器人仿真工程经验写成随 Isaac Sim 交付的 Agent Skills:流程、交付契约与验收阈值进 SKILL.md,教 Agent 像工程师一样验收。
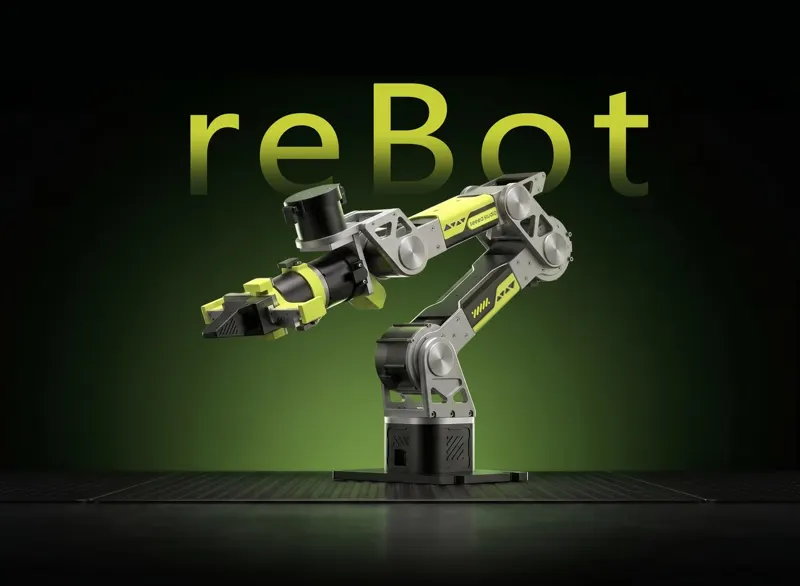
Seeed 六轴开源臂 reBot-DevArm 全仓通读:STEP/STL/URDF 与螺丝级带价 BOM 逐行重算(电机占 89.9%)、官方热测试边界、CERN-OHL-W-2.0 许可迁移与 LeRobot+GR00T N1.7 闭环。
本站含 CakeGrowth 联盟推广链接,我们可能从符合条件的购买中获得佣金。