BLOG
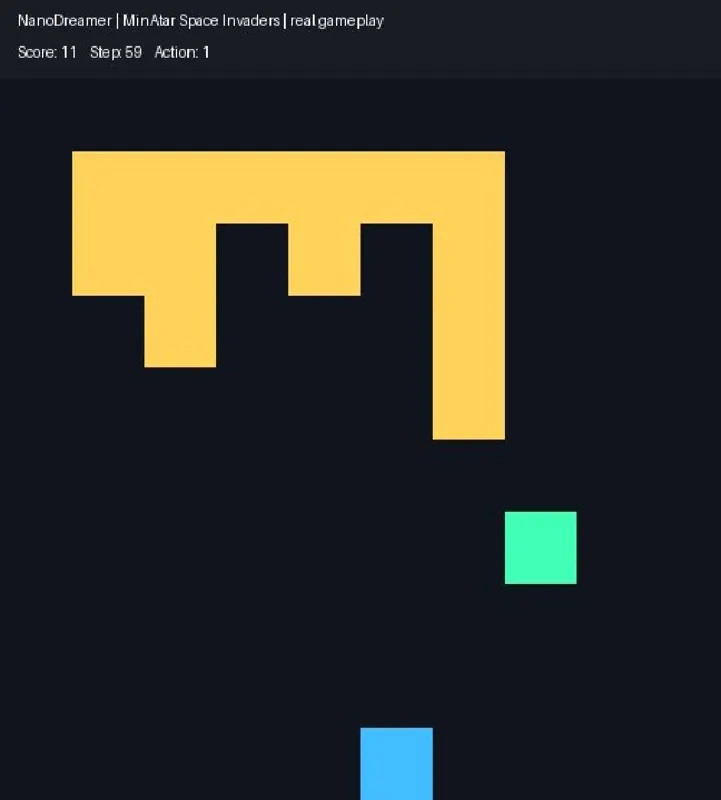
作者从 autograd 和张量库开始,在 MacBook 上造出 750k 参数 Dreamer。Actor 完全在想象 rollout 中训练,最终在 5 个 MinAtar 游戏全部超过随机基线;文章完整保留奖励错位、critic 过度乐观、CNN/多步 rollout 重建与消融结果。
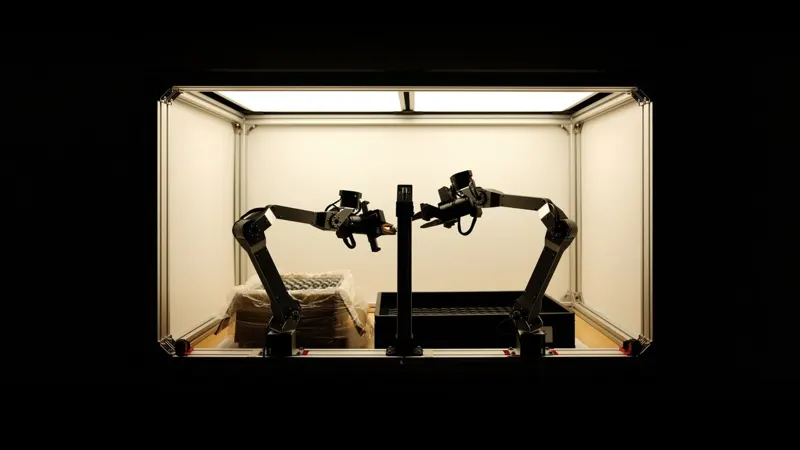
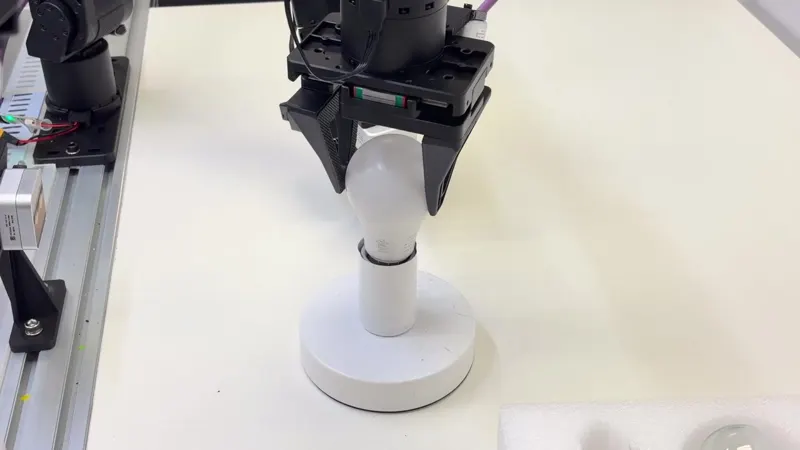
Dream Machines 在双臂执行器装箱-插盘任务上微调 π0.5:21 小时数据 76%,加一个干净小时到 90%,仅调 RTC 服务设置到 93%,而 LoRA 与从头训练都远不及全量微调。
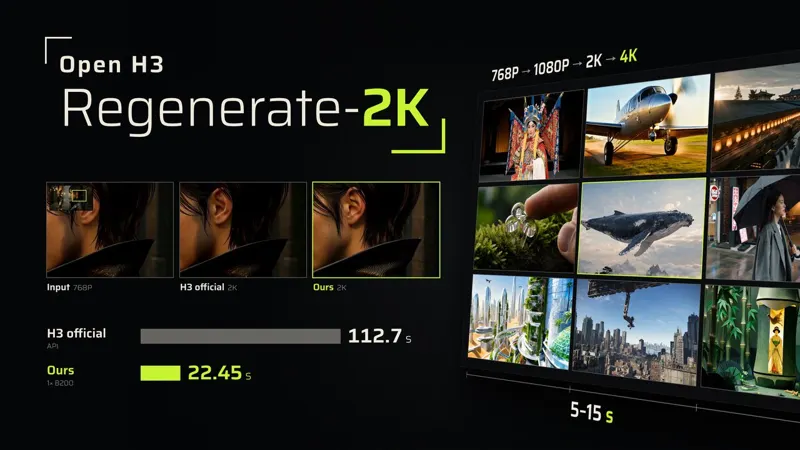
Open-H3-Regenerate-2K 冻结 H3 主干与 VAE,只训练细化 LoRA,用潜空间放大和三次扩散把任意低分辨率草稿重绘到原生 768P 至 4K。
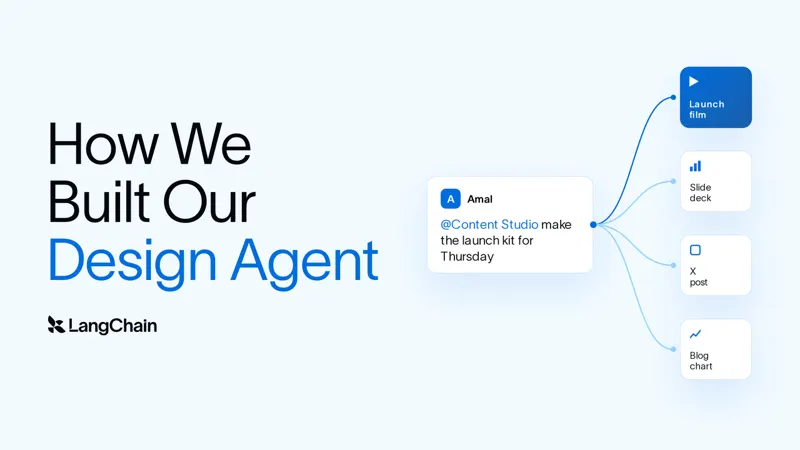
LangChain 拆解 Slack 设计智能体 Content Studio:把设计师品味写进 skills、wiki、代码 gate 与两层记忆,再用持久沙箱、双运动引擎和异步子智能体完成长任务。
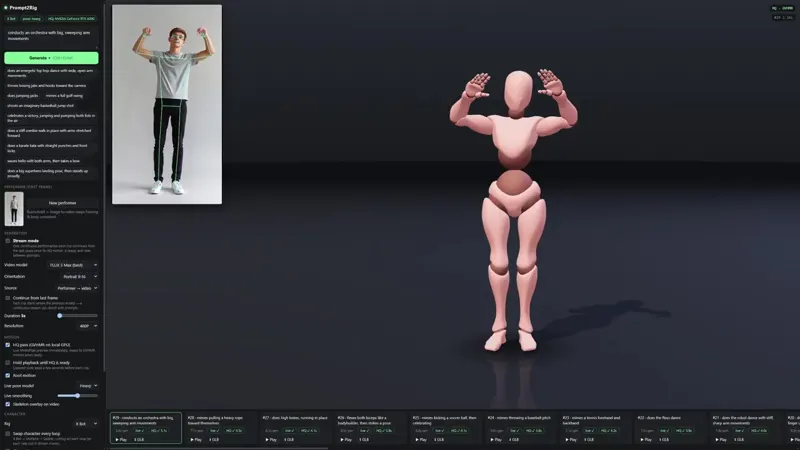
prompt2rig 用视频模型演出一句动作描述,再以浏览器 MediaPipe 和本地 GVHMR/WiLoR 双路重建身体与手指,重定向到 Mixamo 并导出 GLB。拆解流水线、加速、局限与许可边界。
System One 模型不再逐 token 生成答案,而是一次前向直接给出选择、分数或概率。Turing Post 梳理的 15 项研究,覆盖动态候选集、多模态、检索与选择性推理。
AW-0 用 Mixture-of-Transformers 联合去噪技能程序、未来视频与动作;默认模式只让代码指导动作,混合模式才执行程序。RoboTwin 平均 50.7%,8 个真机任务平均 71.1%。
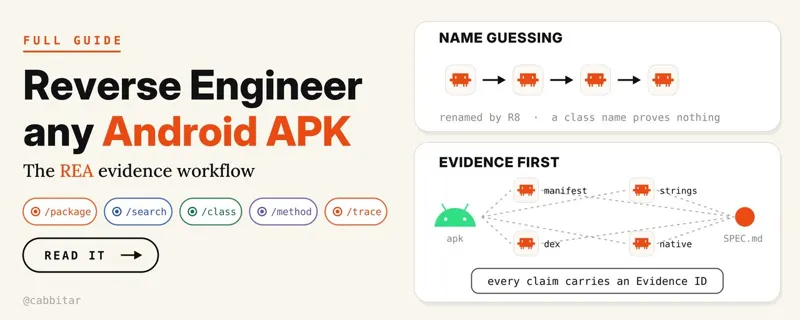
REA 让编码智能体拥有真正的反编译器,但 Android 引擎要单独装。完整流程:JDK 17、锁定版 JADX jar 与摘要校验、先测绘后读方法的提示词、证据三标签与洁净室复刻规则。
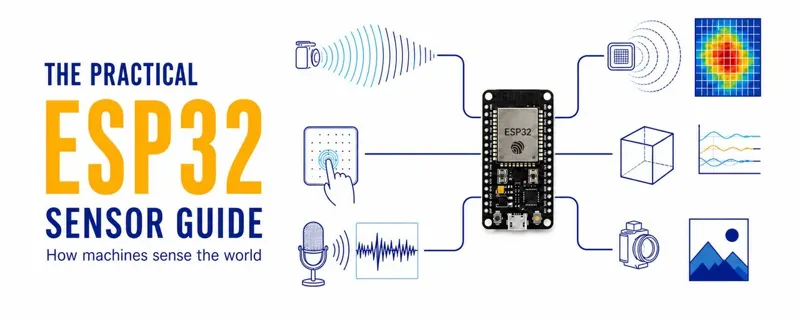
从光敏电阻黄昏灯到多传感器避障小车,用同一条“读数—滤波—判断—动作”闭环讲清 ESP32-S3 的 GPIO、ADC、I2C、SPI、迟滞、持续确认与失效安全。
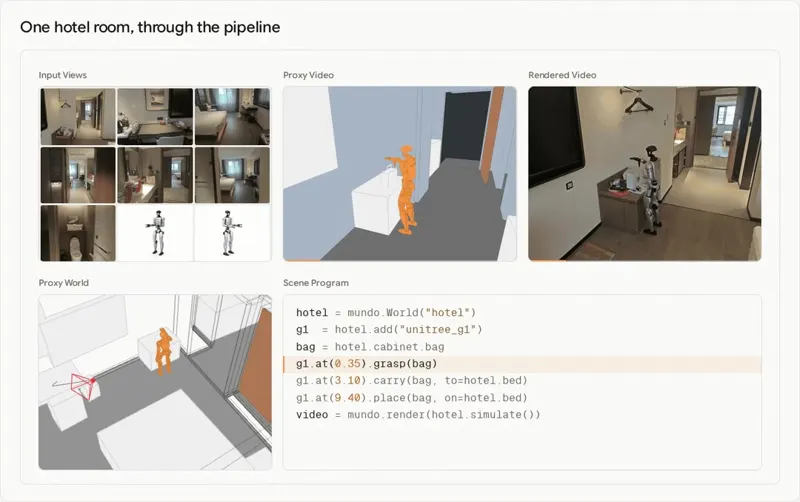
拍几张照片,Mundo 就把它变成可探索、可编辑、可模拟的世界:3D 代理体加场景程序驱动仿真,视频模型渲染结果,支持新视角探索与机器人 Real-to-Sim。
OpenAI 前向部署工程负责人 Colin Jarvis 复盘部署鸿沟:半导体验证、Tax AI 与电信语音如何从客户现场问题走向产品原语和模型能力。
从空工程到可玩切片:把 Claude Opus 5.5 接入虚幻引擎实时编辑器,逐段搭建、验证并控制成本与风险。
本站含 CakeGrowth 联盟推广链接,我们可能从符合条件的购买中获得佣金。