1990–2026 · 五条技术脉络 · 33 个里程碑
61 篇站内收录论文 · 四条谱系 · 分类依据 arXiv:2605.12090
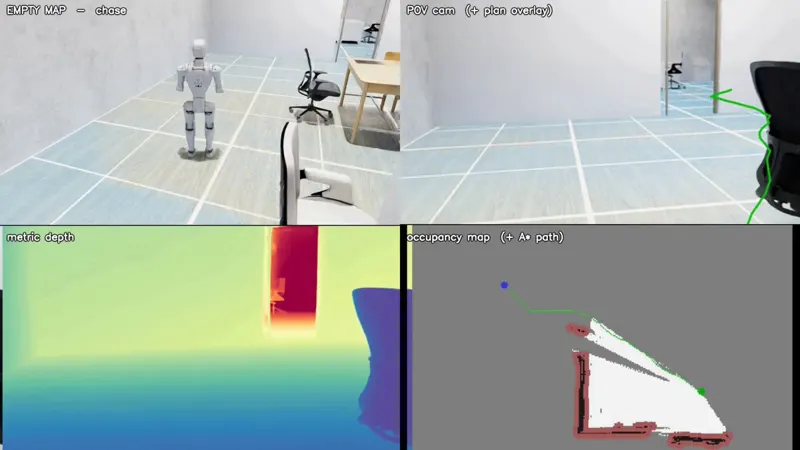
在行走策略之上叠加简单感知 + 导航栈,机器人在 GoDrift 仿真中自主遍历房间并同步构建环境地图。
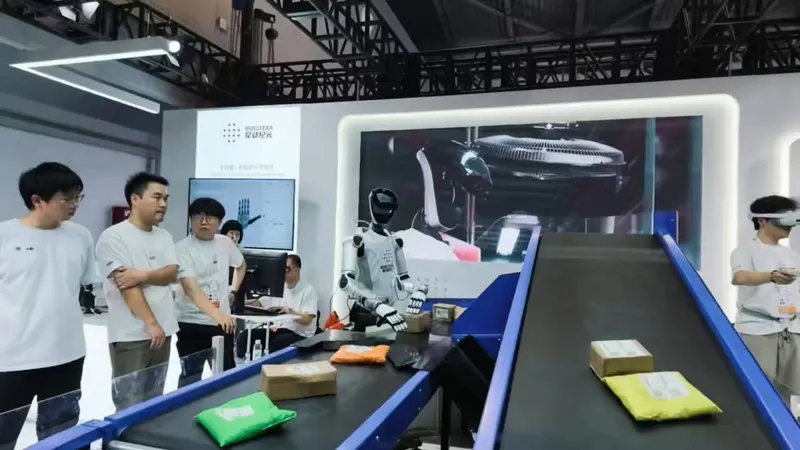
上海 WAIC 2026 现场:展示在真实世界运行、体现真实应用的机器人多样性,包含端到端(end-to-end)模型驱动的演示。
PAVXploreRL提出物理-动作-视觉世界模型强化学习方法,通过动作探索实现具身智能体的环境理解和策略优化。
Han Wang, Zijun Wang, Shuoshuo Xue
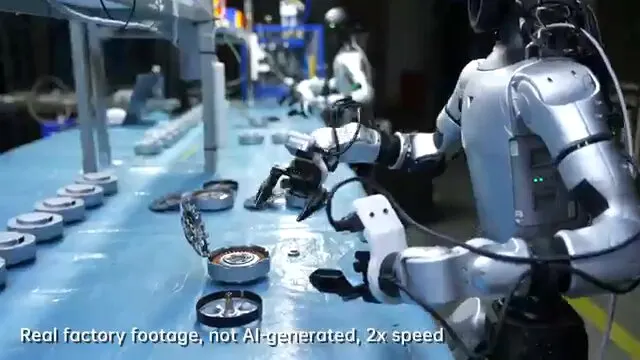
Unitree G1 在真实产线装配精密电机部件,运行新具身 AI 模型 UnifoLM-X1-0;中国机器人开始在生产线上'造机器人'。
本文研究机器人何时应使用反应控制、何时应进行审慎规划,提出学习在两种策略间自适应选择的方法,平衡效率与准确性。
Adam Labiosa, Josiah P. Hanna
面向VLA模型后训练的多样性需求,提出面向服务的多租户后训练平台,解决传统独占式GPU分配对短时突发任务不经济的问题。
Haoran Sun, Wentao Zhang, Junyang Hua
提出数据科学世界模型概念,预测数据科学操作的效果,减少试错计算开销,提升自主数据科学智能体效率。
Zherui Yang, Fan Liu, Hao Liu
提出分层驾驶世界模型,在高层次预测粗略场景结构,低层次生成细节,同时实现空间推理和语义理解。
Sudhanshu Mittal, Arian Mousakhan, Silvio Galesso
通过四个嵌套Codex智能体消融实验,拆解可执行世界模型、简化调度和精确回放验证各自对ARC-AGI-3性能的贡献。
Sergey Rodionov
面向复杂城市环境无人机动态目标跟踪,提出空间感知VLA模型,在目标被建筑遮挡时仍能维持跟踪,超越现有方法。
Ruilong Ren, Songsheng Cheng, Yunpeng Zhou
面向语言条件四旋翼飞行,提出以动作为中心的世界-动作模型,融合语义目标、预测自我运动视觉后果、输出平滑可执行的连续控制参考。
Xinhong Zhang, Qiyuan Zhu, Yubo Huang
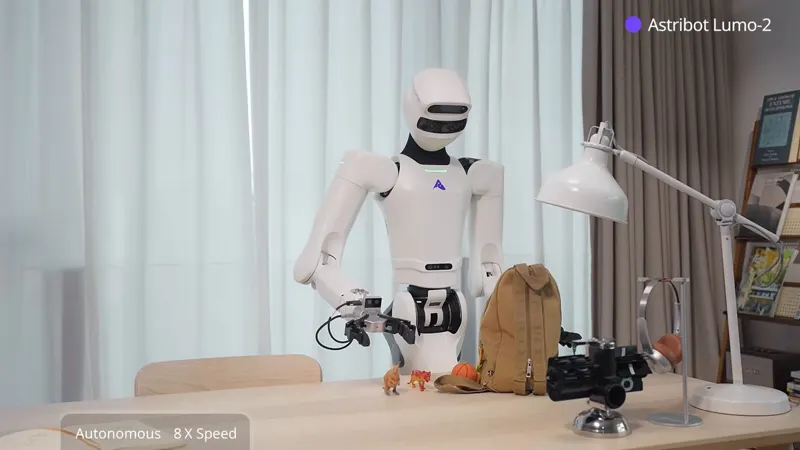
Astribot 发布 Lumo-2:一个基础模型在真实机器人上完成 20+ 家庭任务,覆盖灵巧操作、物理理解、时序推理、人机协作与长程执行。