PAPER DEEP DIVE
开源变换器通用策略
Octo: 基于 Transformer 的通用机器人策略
Octo 是一个开源的通用机器人策略模型,基于 Transformer 架构,可在多个机器人平台上快速微调,支持多模态输入。
Octo 是一个开源的通用机器人策略模型,基于 Transformer 架构,可在多个机器人平台上快速微调,支持多模态输入。
PAPER DEEP DIVE
Octo 是一个开源的通用机器人策略模型,基于 Transformer 架构,可在多个机器人平台上快速微调,支持多模态输入。
Octo 是一个开源的通用机器人策略模型,基于 Transformer 架构,可在多个机器人平台上快速微调,支持多模态输入。
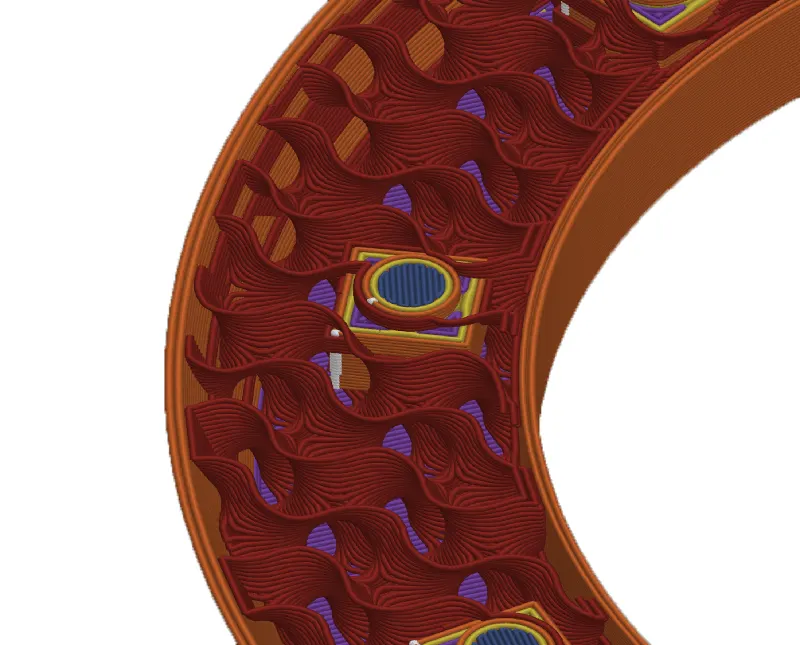
本文提出一种可扩展的开源视触觉传感器,用于张拉整体机器人的6轴接触力估计,提供低成本高精度力感知方案。
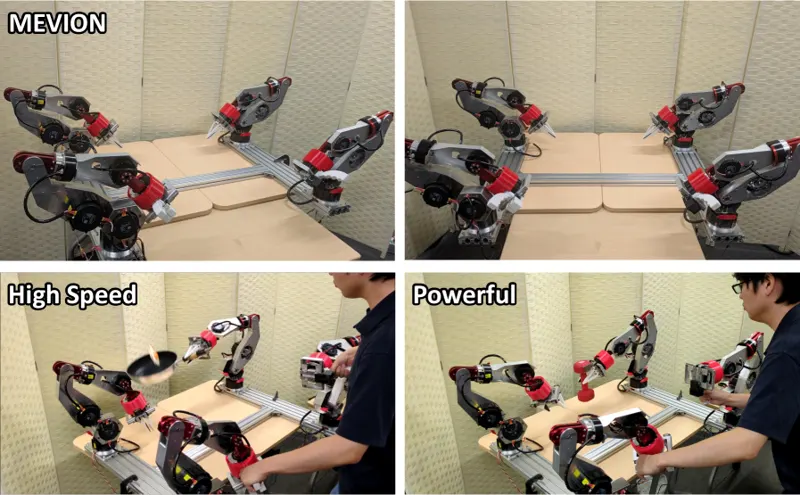
MEVION是一个低成本开源数据采集系统,用于高速双臂机器人操作的演示数据收集,降低模仿学习数据采集门槛。
DexPoint 基于点云表示实现通用灵巧操作策略,无需物体 CAD 模型即可操作多样物体,展现良好的 sim-to-real 迁移。