
PAPER DEEP DIVE
Figure AIHelix人形机器人
Helix: 人形机器人全身控制的大规模神经网络
Helix 是一个端到端神经网络框架,实现人形机器人全身感知与操作。通过大规模仿真数据与真实世界微调,达到高泛化性的灵巧操作。
Helix 是一个端到端神经网络框架,实现人形机器人全身感知与操作。通过大规模仿真数据与真实世界微调,达到高泛化性的灵巧操作。
PAPER DEEP DIVE
Helix 是一个端到端神经网络框架,实现人形机器人全身感知与操作。通过大规模仿真数据与真实世界微调,达到高泛化性的灵巧操作。
Helix 是一个端到端神经网络框架,实现人形机器人全身感知与操作。通过大规模仿真数据与真实世界微调,达到高泛化性的灵巧操作。
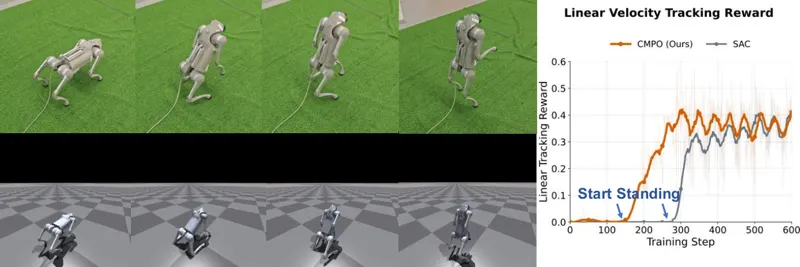
CMPO 将策略与世界模型的时间粒度统一为动作块和潜状态块,使多步想象轨迹只需一次前向计算即可完成,同时保留可微价值展开与闭环控制。方法在 HumanoidBench 的 19 个高维人形任务上验证训练效率和梯度稳定性,并在 Unitree Go2 双足站立任务上完成仿真到实机部署。
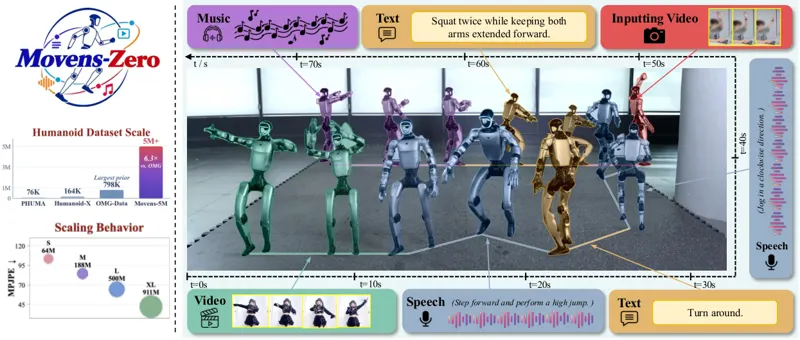
Movens-Zero 从互联网人类视频构建五百万条可执行人形动作,统一文本、视频、语音与音乐条件,并以实时分块闭环驱动 Unitree G1。
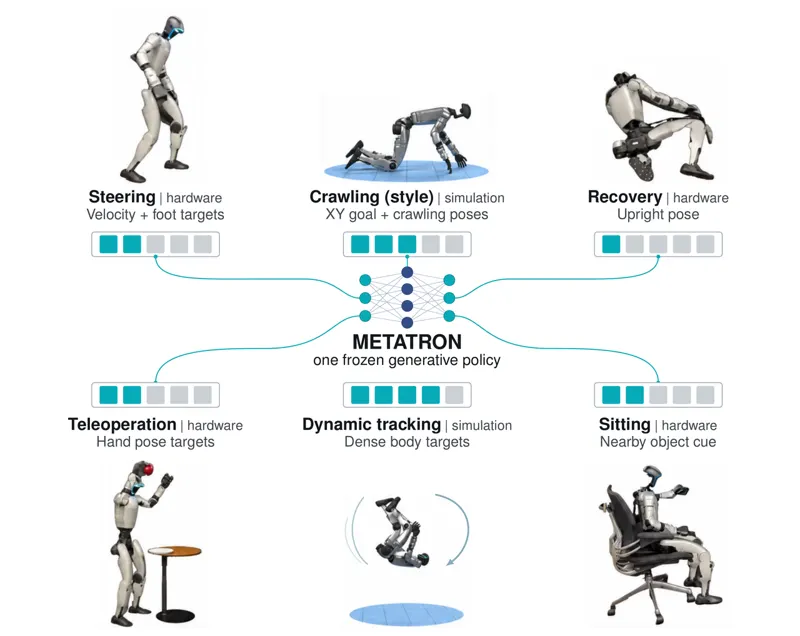
METATRON 将生成式全身策略与可编程技能层结合,用稀疏身体目标、速度、风格和场景提示驱动单一冻结的 Unitree G1 策略,无需任务级重训。
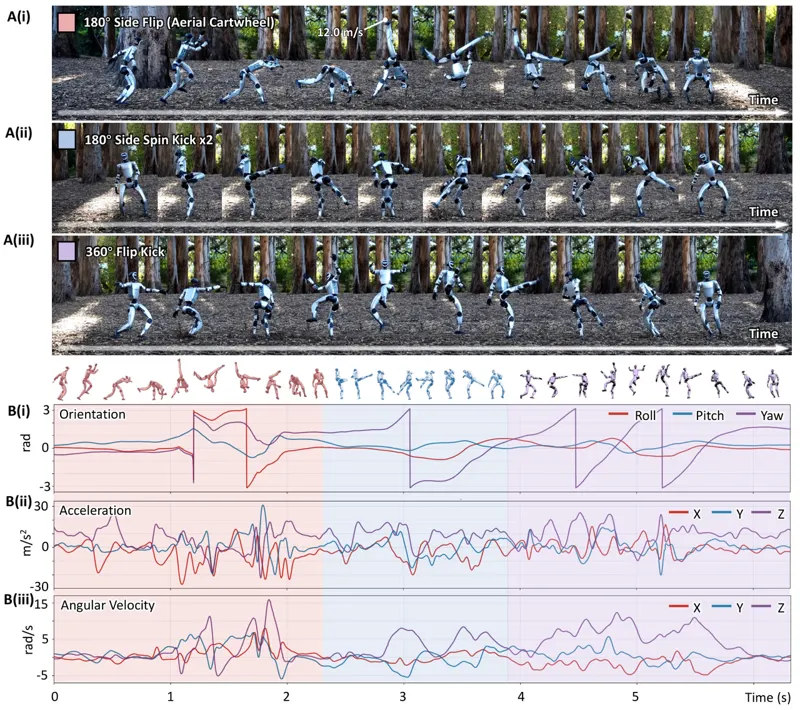
BeyondMimic 用统一动作追踪策略掌握多种高动态人形动作,并以引导式潜扩散模型组合技能、处理未见任务,实现零样本真机部署。
作为亚马逊联盟会员,我们可能从符合条件的购买中获得佣金。