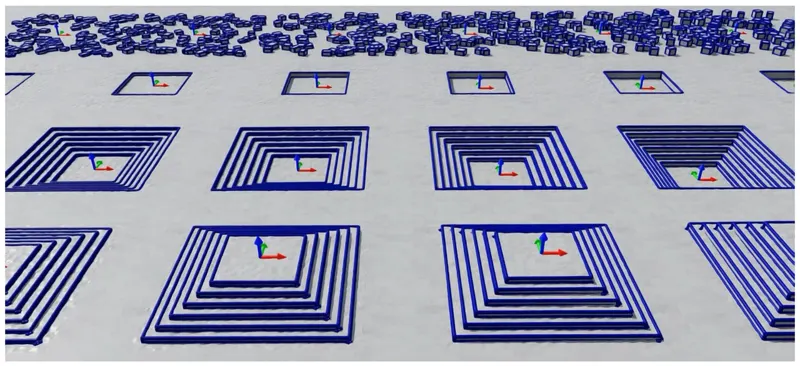
野地徒步:面向人形机器人的可扩展感知跑酷框架提出端到端感知跑酷框架,将原始深度图与本体感受直接映射为关节动作,结合地形边缘检测、足部体积点防边缘滑落机制与平坦区域采样抑制奖励作弊,全尺寸人形机器人实测最高 2.5 m/s 穿越复杂非结构化地形。Shaoting Zhu, Ziwen Zhuang, Mengjie Zhao·2026年1月12日人形机器人徒步跑酷2026年1月12日
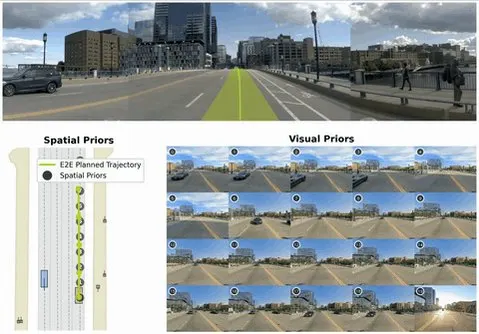
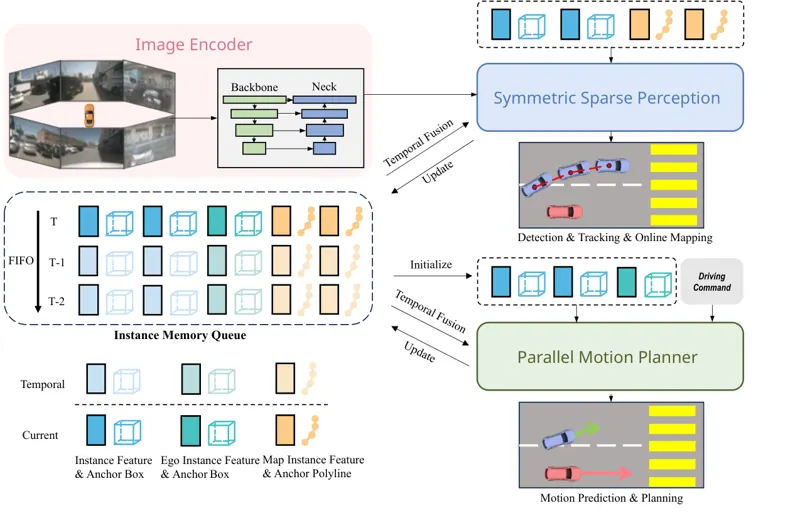
SparseDrive:稀疏场景表示下的端到端自动驾驶SparseDrive提出对称稀疏感知模块与并行运动规划器,以稀疏场景表示统一检测、跟踪、建图、预测和规划,并通过碰撞感知重评分选出安全轨迹。Wenchao Sun, Xuewu Lin, Yining Shi·2024年5月30日BEVSparseDrivenuScenes2024年5月30日
前沿论文helix-2026Helix:人形机器人全身控制的大规模神经网络Figure …Helix人形机器人Helix: 人形机器人全身控制的大规模神经网络Helix 是一个端到端神经网络框架,实现人形机器人全身感知与操作。通过大规模仿真数据与真实世界微调,达到高泛化性的灵巧操作。Figure AI TeamFigure AIHelix人形机器人
 0:08