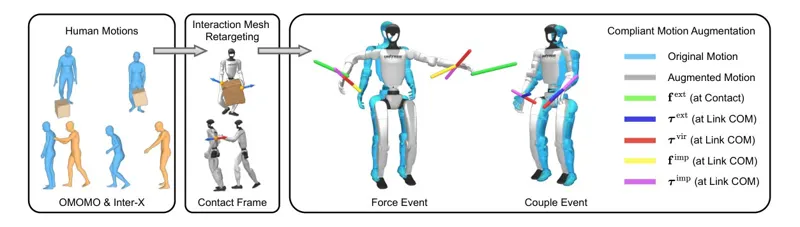
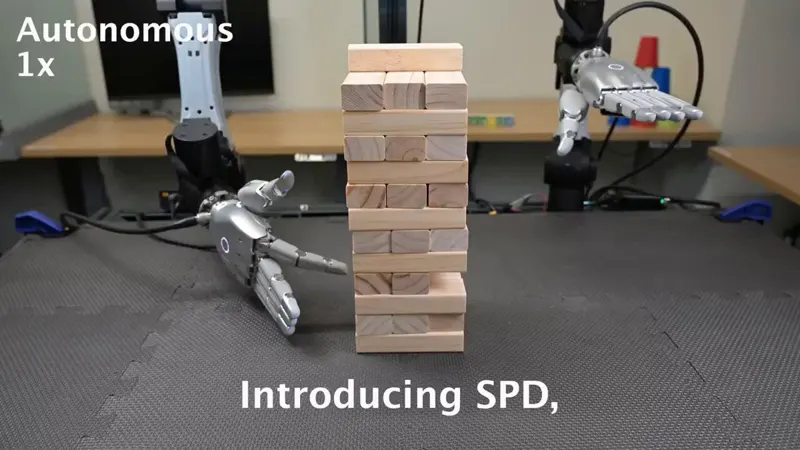
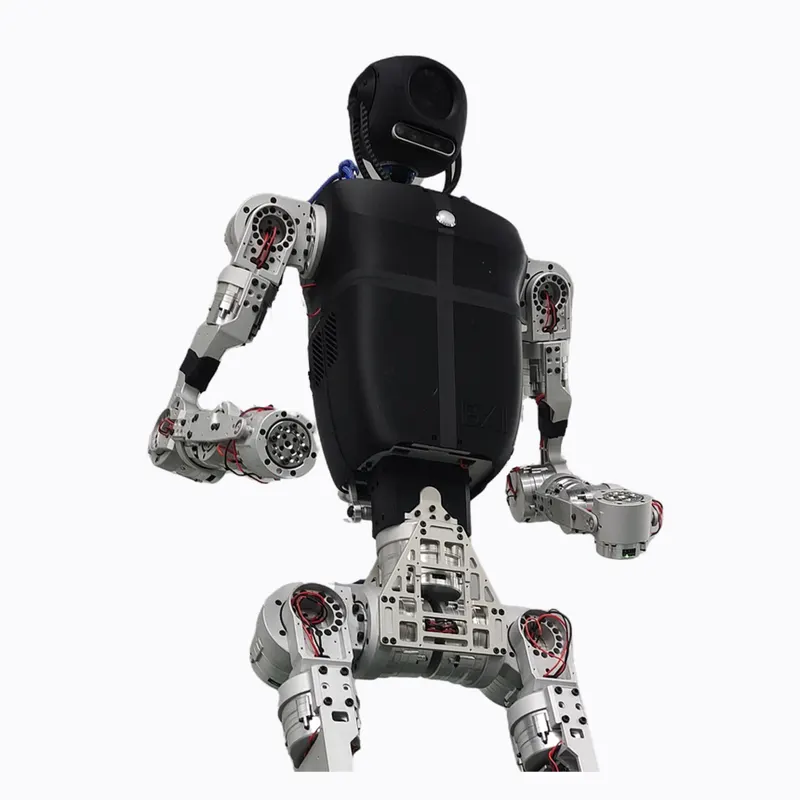
LAC:人形机器人全身线性与角度柔顺控制LAC 提出通用人形全身柔顺控制器:在人体交互数据接触帧上施加采样的力/力偶扰动合成大规模柔顺响应数据,经教师-学生强化学习训练单一策略,实现对上半身外力的线性与角度柔顺、刚度全程单调调制,并在仿真、真机与遥操作移动操作中验证。Yang Liu, Zhongkai Gu, Wei Zhu·2026年8月26日人形机器人全身控制顺应2026年8月26日
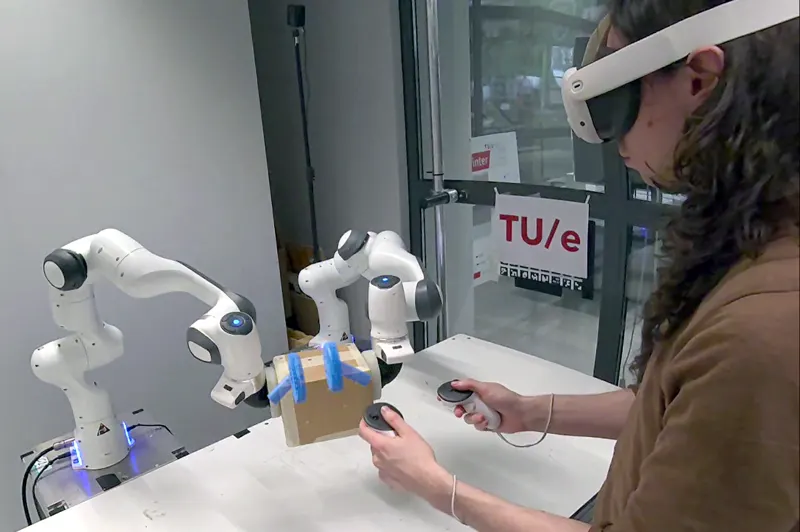
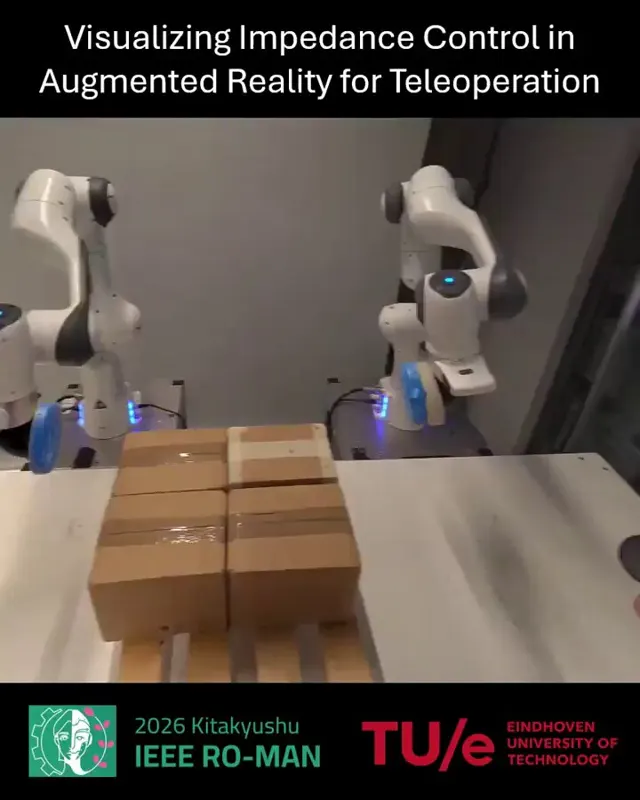
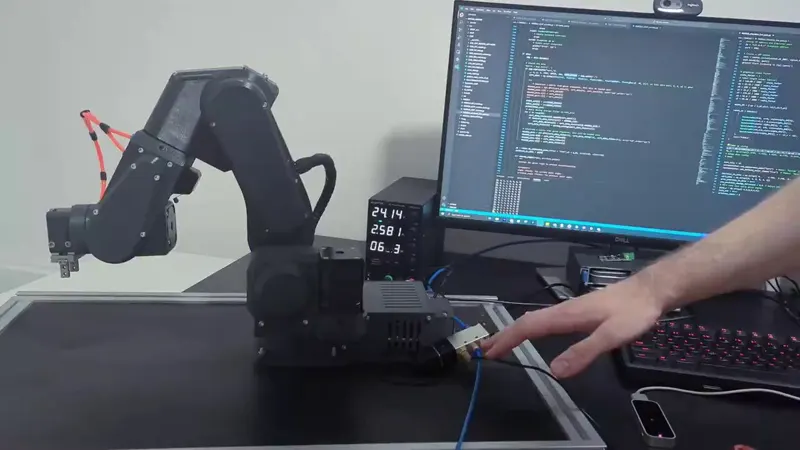
AR 可视化提升接触丰富操作的遥操作性能研究提出 AR 可视化阻抗目标以提供力反馈,无需昂贵硬件。双臂实验表明,力控关键任务完成时间减少 24%。Gijs van den Brandt, Femke van Beek, Elena Torta·2026年3月26日遥操作AR双臂2026年3月26日
 0:35