CLONE:一副 MR 头显遥操作人形机器人全身——闭环纠错 + MoE 统一策略,8.9 米长程位置误差仅 5.1cm,为长时程交互数据采集而生
视频加载中
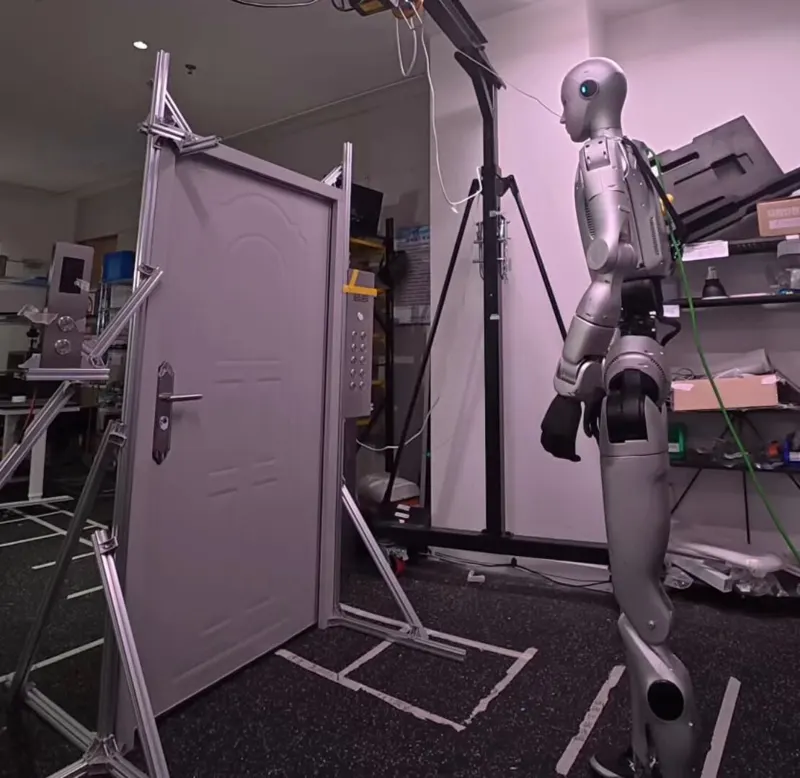
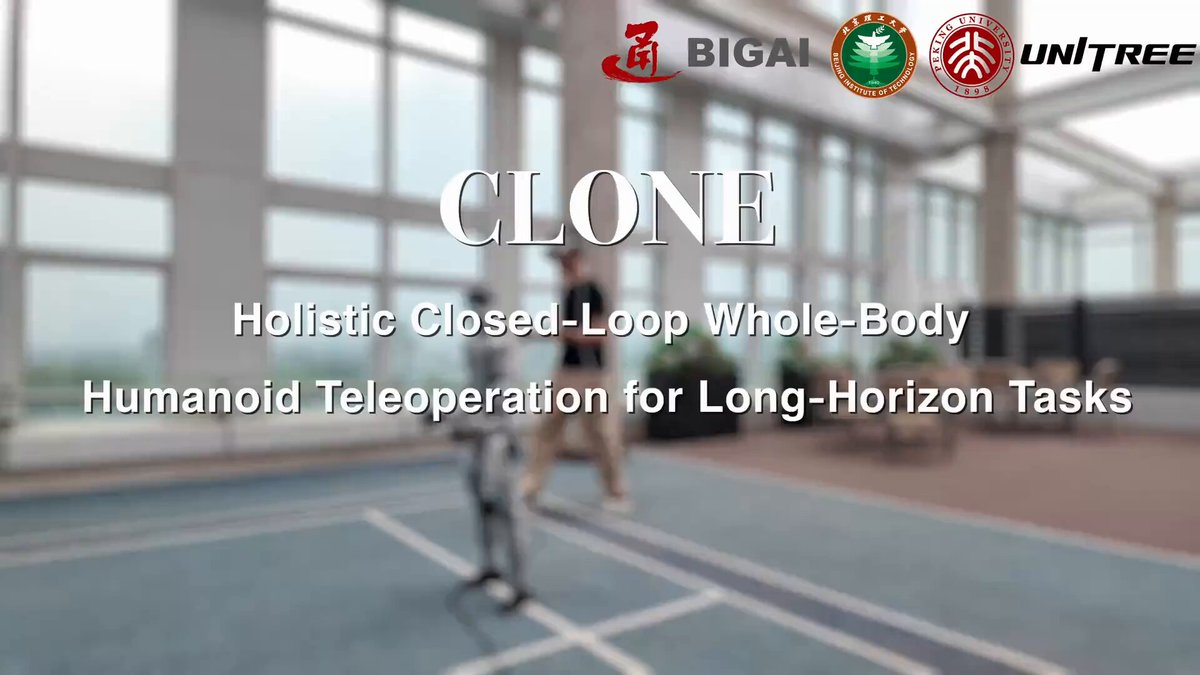
视频加载中北理工、北京通用人工智能研究院(BIGAI)与北京大学团队的 CoRL 2025 工作 CLONE(208 秒演示视频):操作员戴一副商用 MR 头显,仅凭头+手追踪就能遥操作人形机器人的<b>全身</b>——不只双臂,还包括从地上捡起物体放到远处箱子里这类需要弯腰、移动、全身协调的长时程任务。现有遥操作系统的两个痛点被正面解决:①上下半身控制解耦保稳定,牺牲自然协调——CLONE 用 MoE(专家混合)统一追踪策略学习多样运动技能,全身协调地动;②开环无实时位置反馈,误差随时间累积漂移——CLONE 引入闭环纠错,结合 LiDAR 里程计实时校正全局位置。结果:8.9 米长程轨迹平均位置误差仅 5.1cm;数据侧自建 Cloned 数据集(AMASS 增强运动编辑+自采人体动捕),覆盖人形控制所需动作与过渡。系统定位明确:让人形机器人的长时程交互演示数据采集更容易——遥操作保真度直接决定下游自主策略的学习上限,随后续工作 OmniClone(2026,单消费级 GPU 全身遥操作 + OmniBench 评测)继续演进。
Category: humanoid
Author: @robotsdigest
Date: 2026-10-01T00:00:00
Duration: 207.849s