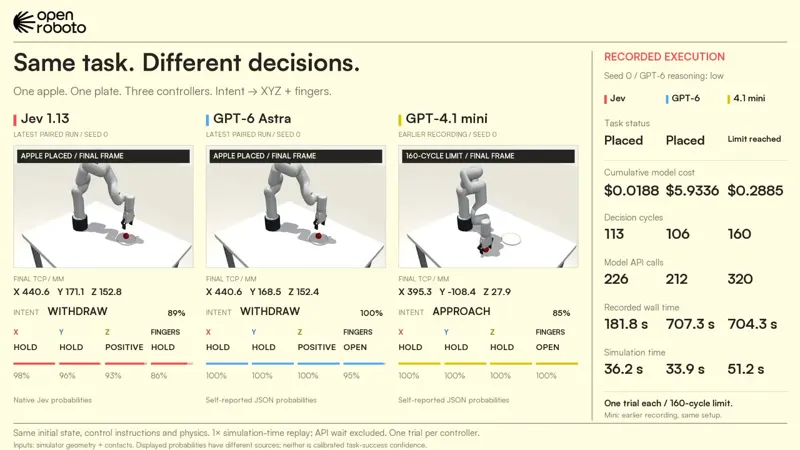
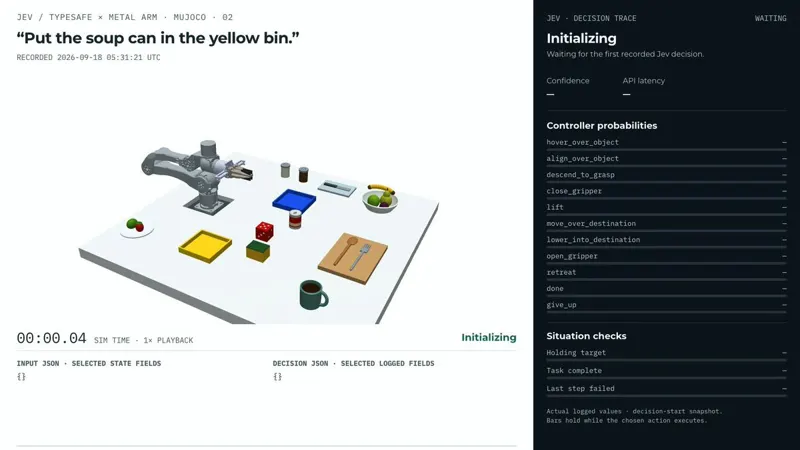
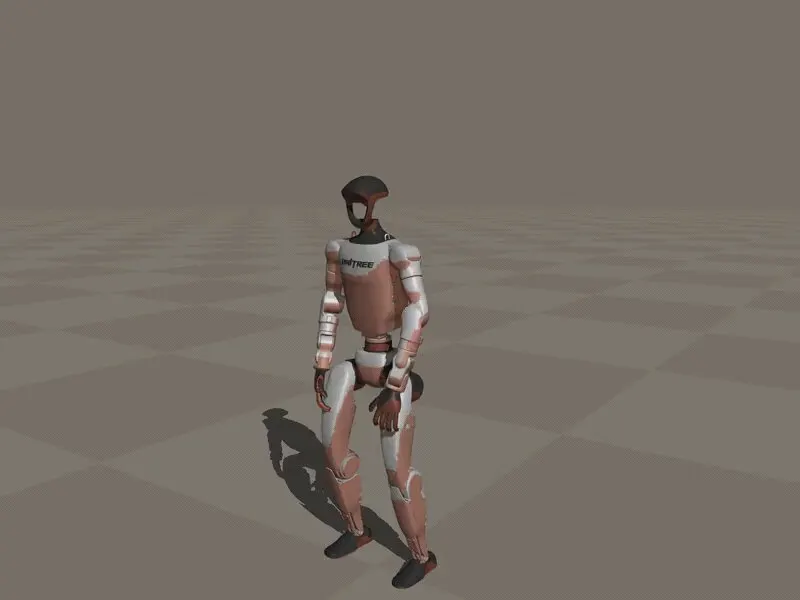
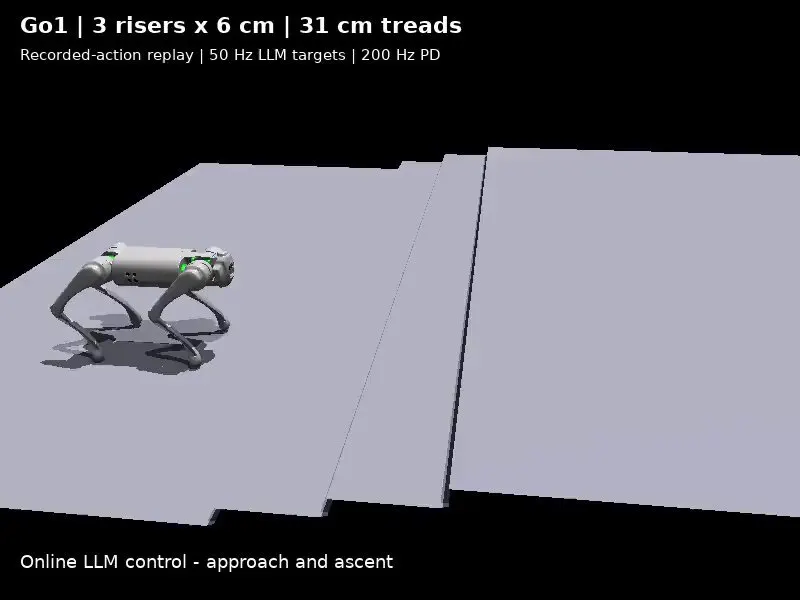
Kevin Zakka 开源的 Python + C++ 小库,用一个 Batch 对象在 CPU 上并行推进上千个 MuJoCo 仿真:C++ 线程池执行且释放 GIL,bind() 给出跨整个批次的活数组视图,expand() 支持逐仿真的模型参数。内存随线程数而非仿真数增长,4096 个仿真占用不到 256MB;在 24 线程机器上对 Unitree G1 场景实测相对串行循环 10.3 倍加速,配合每次调用批量 10 个子步可达每秒 67.6 万 sim-substep。仓库附带六个自包含求解器示例,覆盖 iLQR、预测采样 MPC、PPO 强化学习、CEM 硬件协同设计与阻尼高斯-牛顿系统辨识,其中 Go1 手柄控制器在一台五年机龄的 M1 笔记本上一分钟内学会走路。
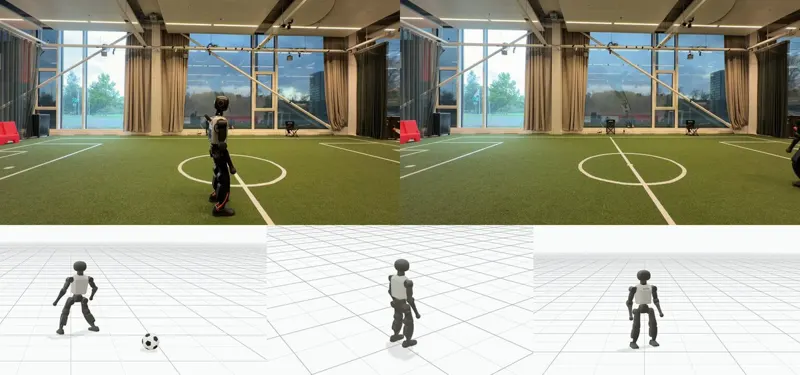
Genesis AI 开源的物理 AI 仿真平台:一套 Pythonic API 之下是多物理引擎(刚体、FEM、MPM、PBD、SPH、Stable Fluid、IPC)、Nyx 路径追踪渲染器,以及跨平台 Python-to-GPU 编译器 Quadrants。它的定位是机器人基础模型的评测引擎而不是数据工厂——单卡 3 万并行环境跑出 43M FPS;在零样本 real-to-sim 协议下,仿真与真实的评测一致性皮尔逊相关 0.8996、平均最大排序违背 0.0166。Apache 2.0,29.9k star。
 0:58