
NodeSLAM:未见物体的精确堆叠
视频加载中
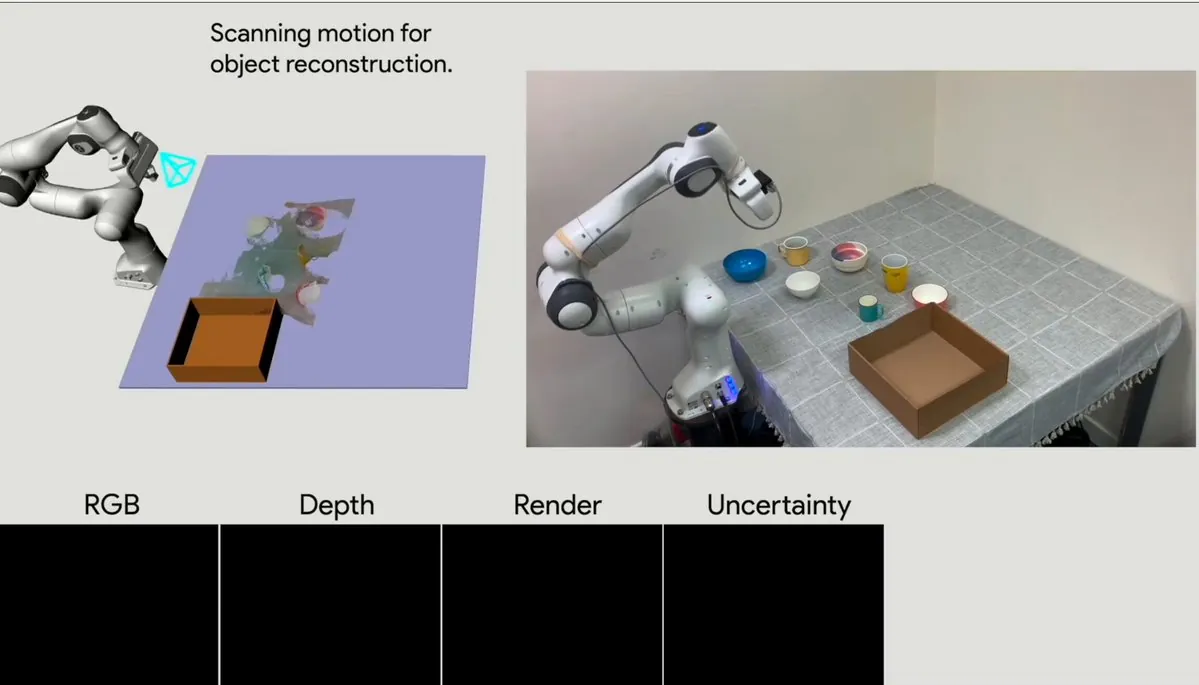
视频加载中NodeSLAM(3DV 2020)以工具化方法拟合3D物体模型,结合运行时仿真与运动规划实现未见物体的精确堆叠。
Category: arm
Author: @AjdDavison
Date: 2026-09-20T00:00:00
Duration: 58.35s
NodeSLAM(3DV 2020)以工具化方法拟合3D物体模型,结合运行时仿真与运动规划实现未见物体的精确堆叠。
 0:10
 0:57
 0:11
 0:59
 0:36
 0:56
作为亚马逊联盟会员,我们可能从符合条件的购买中获得佣金。