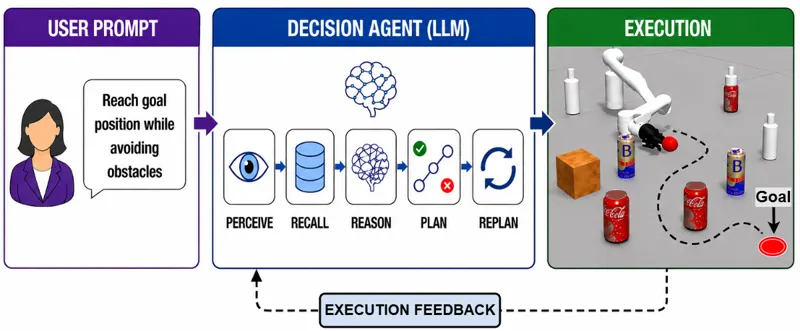
RoboNav-Arm:智能体驱动的机械臂避障框架提出RoboNav-Arm框架:LLM决策智能体调度场景理解、记忆检索与轨迹规划三大模块,自适应选择RRT系规划器并做安全膨胀校验,四场景无碰撞成功率100%至83.3%。Aachal Sharma, Narendra Kumar Dhar·2026年6月25日机械臂避障运动规划2026年6月25日
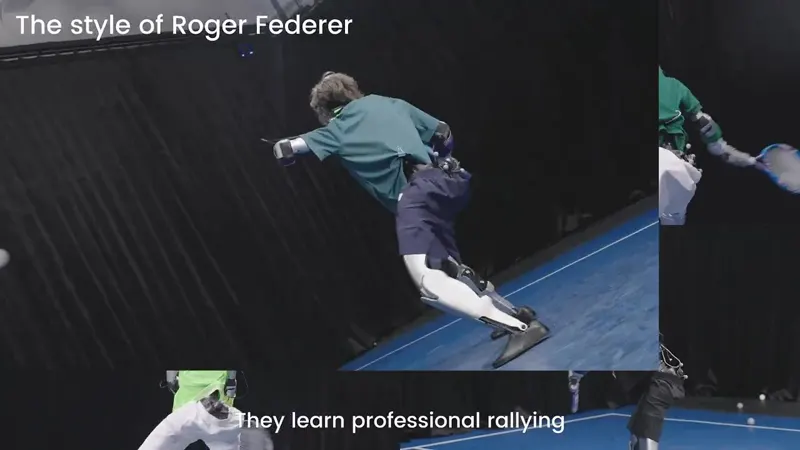
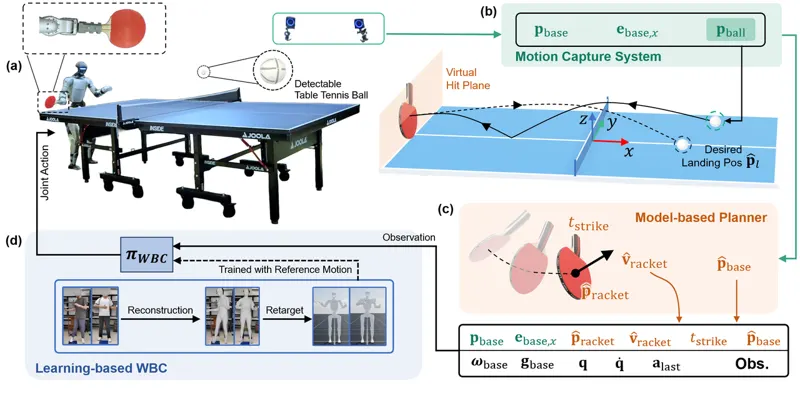
HITTER:层级规划+学习控制的人形乒乓球机器人伯克利团队提出 HITTER:基于模型的规划器预测球的落点、击球位置与时刻,强化学习全身控制器用人类挥拍参考动作生成正/反手击球,在 Unitree G1 上实现与人类最多 106 拍连续对拉。Zhi Su, Bike Zhang, Nima Rahmanian·2025年8月28日人形机器人乒乓球全身控制2025年8月28日
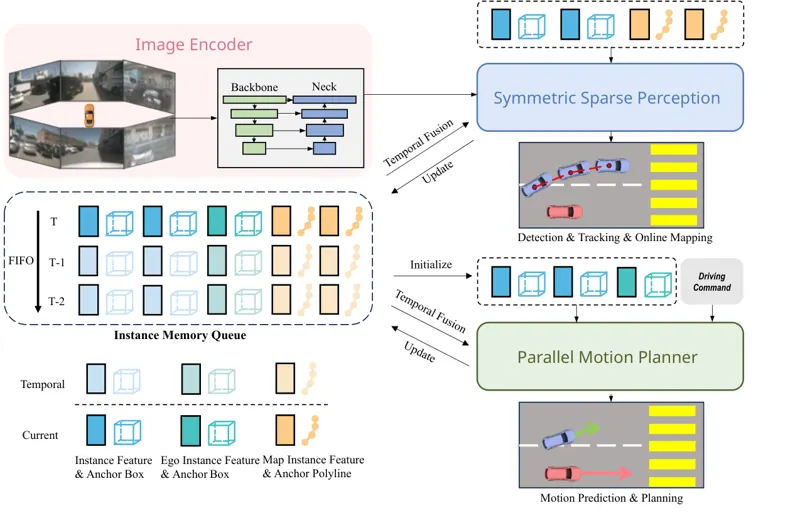
SparseDrive:稀疏场景表示下的端到端自动驾驶SparseDrive提出对称稀疏感知模块与并行运动规划器,以稀疏场景表示统一检测、跟踪、建图、预测和规划,并通过碰撞感知重评分选出安全轨迹。Wenchao Sun, Xuewu Lin, Yining Shi·2024年5月30日BEVSparseDrivenuScenes2024年5月30日
未知动力学下机会约束运动规划的一致性约束收紧针对未知动力学的机会约束运动规划,提出一致性约束收紧方法。Shubham Natraj, Bruno Sinopoli, Yiannis Kantaros·2026年7月24日运动规划约束未知动力学2026年7月24日
 0:58