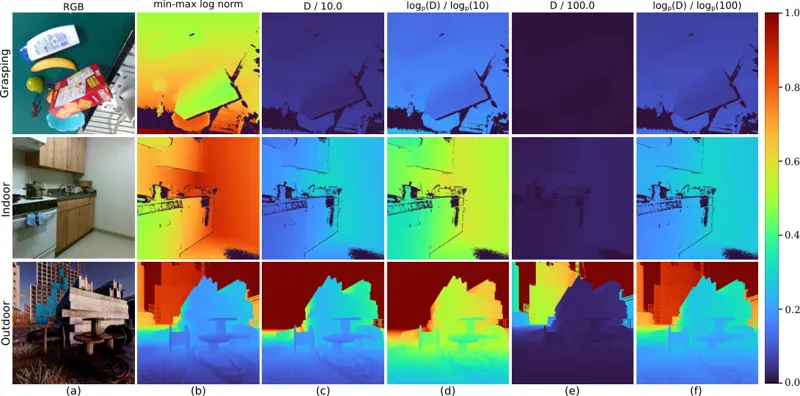
DeFM:从深度图像学习机器人基础表示DeFM 是一个完全用深度图像训练的机器人自监督基础模型。它采用 DINO 式自蒸馏,从 60.4M 张深度图像中学习几何与语义表征,并通过多尺度输入归一化保持度量感知。作者还把模型蒸馏到适合机器人机载计算的紧凑网络中。该模型在基于深度的分类、分割、导航、运动控制和操作任务上优于对比表征,并能从仿真泛化到真实环境。Manthan Patel, Jonas Frey, Mayank Mittal · 156次阅读 · 2026年1月26日Depth自监督学习2026年1月26日
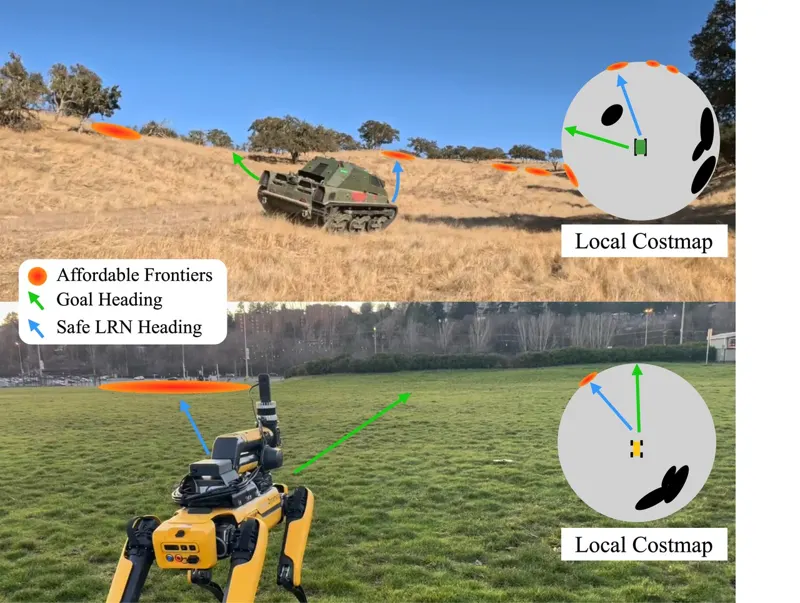
Long Range Navigator(LRN):超越度量地图的机器人长程导航LRN 不重建完整环境,而从无标注第一视角视频学习可通行前沿热图,再以目标方向和上一决策重排离散方向;Spot 与 12 吨履带车实机测试均实现零人工接管,验证了用视觉前沿扩展局部导航规划视野的可行性。Matt Schmittle, Rohan Baijal, Nathan Hatch · 195次阅读 · 2025年4月17日Long-Range NavigationOff-Road Navigation2025年4月17日
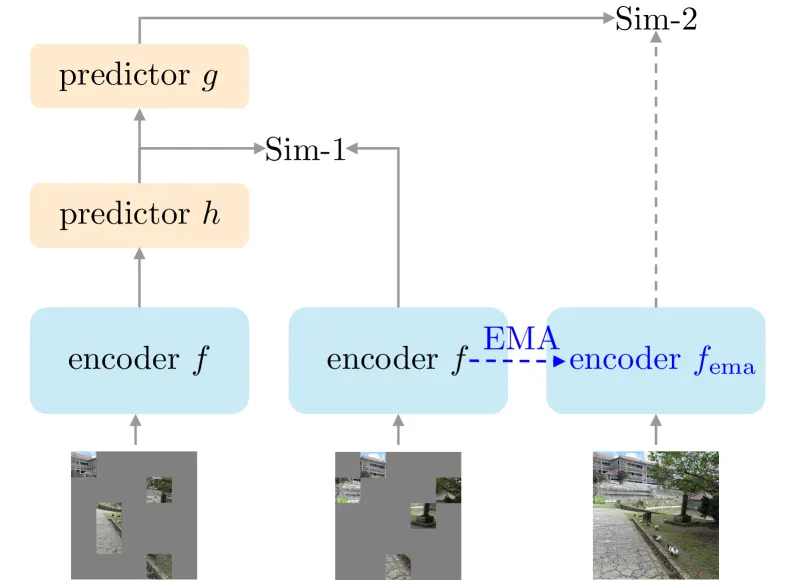
SiamJEPA:Siamese 学生编码器在 JEPA 中的作用研究 Siamese 学生编码器在 JEPA 自监督表征学习中的作用。SiamJEPA 采用掩码 Siamese 学生编码器与 EMA 教师网络,作为有效的正则化手段提升表征可分性并加速早期训练,在有限训练预算下优于单编码器 JEPA 变体。Makoto Yamada · 567次阅读 · 2026年7月4日联合嵌入预测架构Siamese2026年7月4日
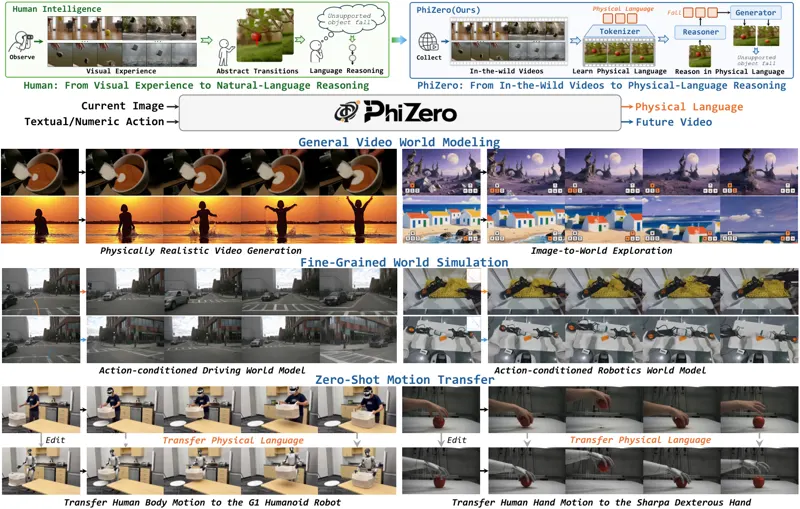
PhiZero:围绕物理语言构建的世界模型提出物理语言——世界状态转移的紧凑离散表示。PhiZero 采用先推理后渲染范式:先从真实视频自监督学习物理语言,推理出未来世界演化的语言序列,再渲染为视频;在生成与理解基准上验证了物理一致性,并展示交互式建模、细粒度动作条件仿真与零样本运动迁移的潜力。Shuyao Shang, Yuqi Wang, Ruopeng Gao · 454次阅读 · 2026年7月30日世界模型物理语言2026年7月30日

 0:35