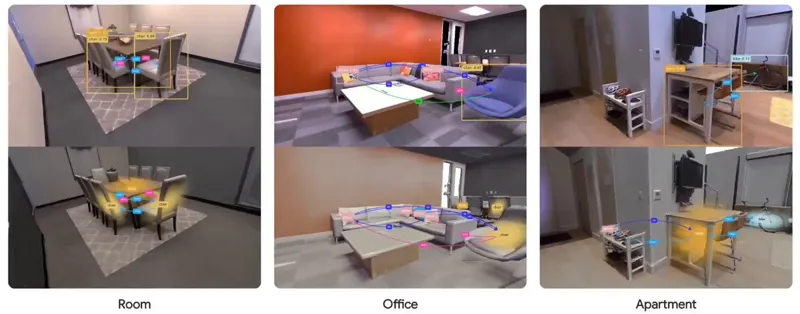
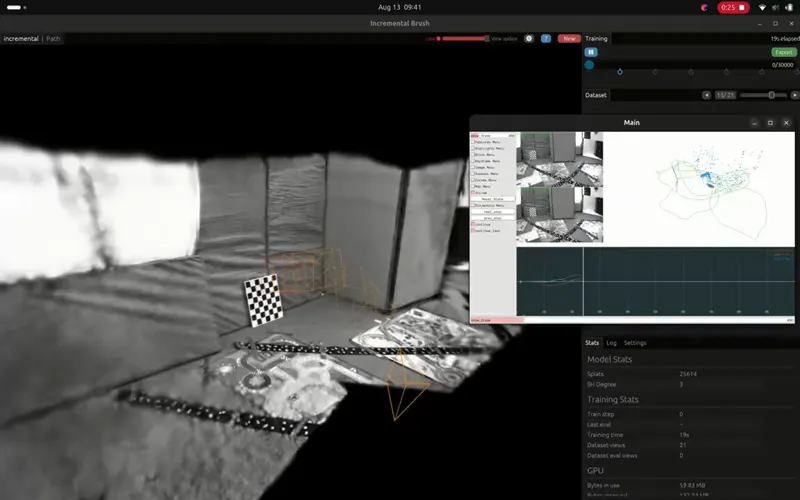
3:31Splat-MOVER:边动边更新的3DGS操作栈@Alacritic_Super · 58次播放 · 2026-09-203D高斯泼溅Robotic ManipulationGrasp Generation
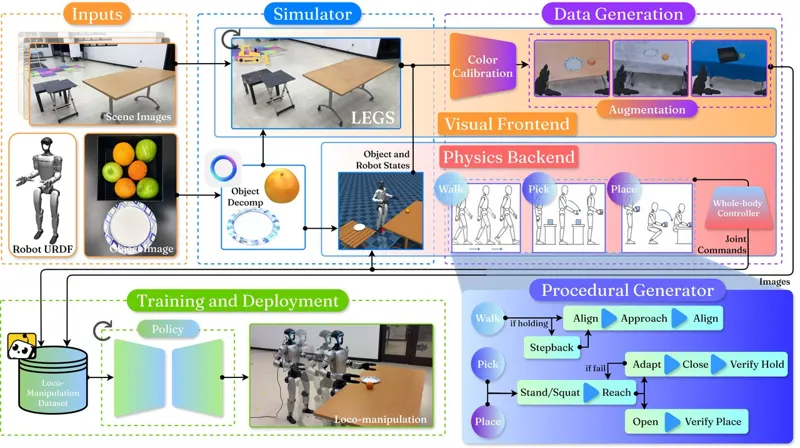
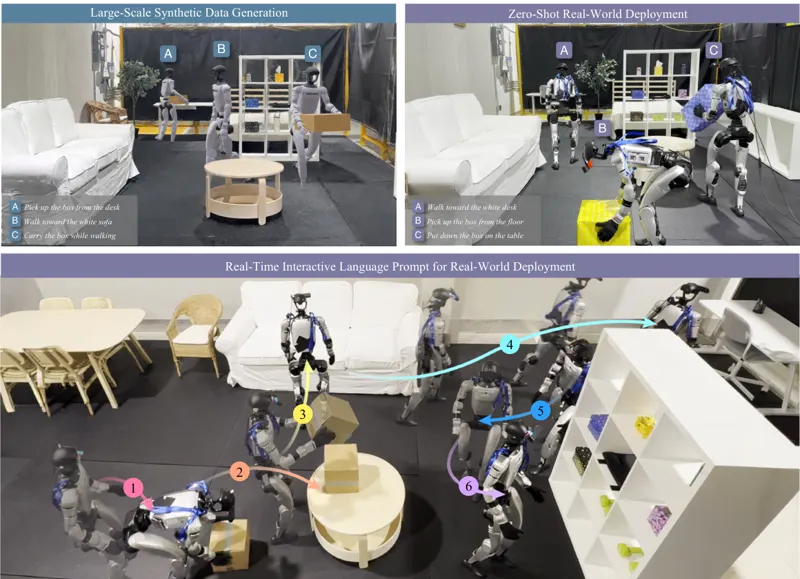
LEGS:无需遥操作的仿人操作策略微调LEGS 用网格前景与三维高斯泼溅背景合成人形全身操作数据,并以运动基元自动生成演示。实验显示其训练策略在 Unitree G1 上匹敌或超过人工遥操作数据,跨场景泛化成本更低。Kim, Hojune, Chen, Timothy, Sun, Jiankai·2026年5月31日人形机器人视觉语言动作模型3D高斯泼溅2026年5月31日
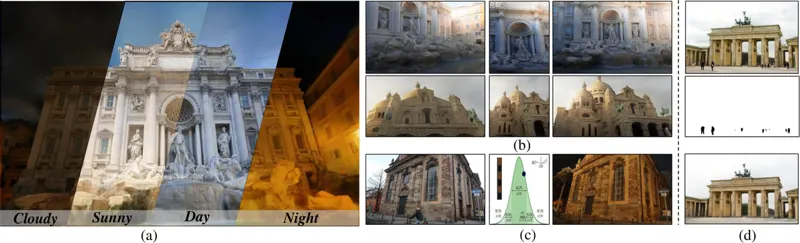
WilLaGS:潜变量条件3D外观场实现鲁棒的野外高斯泼溅重建针对无约束图像集合重建中剧烈外观变化与瞬态遮挡物两大难题,WilLaGS提出统一框架:用β-VAE学习连续的全局外观流形,由潜变量条件化的3D神经外观场生成动态Tri-Plane特征,建模空间变化的局部光照;再用自监督Teacher-Student(EMA)感知掩码自动识别并抑制瞬态区域。在Photo Tourism与NeRF-OSR上全面刷新纪录:Sacre Coeur场景PSNR达25.84 dB,比最强对手AsymGS高2.28 dB;单场景训练仅0.9 GPU小时,渲染58 FPS,并支持外观迁移、插值与无条件外观合成。Yuhao Bai, Qianqiu Tan, Lilong Chen·2026年8月28日3D高斯泼溅高斯泼溅β-VAE2026年8月28日
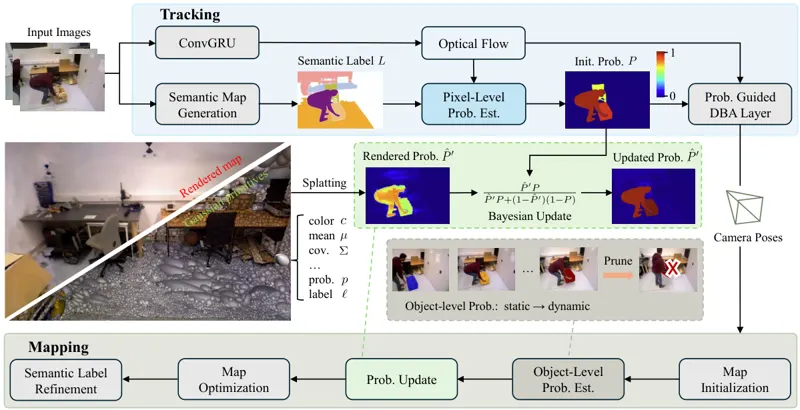
DL-SLAM:基于双层概率的动态环境高保真高斯泼溅SLAM3D高斯泼溅(3DGS)推动了稠密动态SLAM的进展,但主流方法直接丢弃预定义的动态物体,忽略了瞬时静止物体对位姿估计的几何约束价值;WildGS-SLAM用逐像素不确定性图利用这类物体,却会把它们融进静态地图留下持久伪影,且纯几何的不确定性在物体边界处含糊不清。DL-SLAM提出双层概率框架:像素级结合语义与几何信息计算动态概率,作为稠密束调整的自适应权重;像素概率被提升到三维高斯属性并按实例聚合为对象级动态概率,用于类别化剪枝动态高斯,得到无伪影的静态地图;纯净的静态地图再渲染出几何一致的概率图,贝叶斯式地反哺像素级估计。配合动态感知的语义标签修正,DL-SLAM在TUM RGB-D、BONN与Wild-SLAM iPhone三个动态数据集上将跟踪精度最多提升13%,同时生成高保真语义地图。Ziheng Xu, Qingfeng Li, Xuefeng Liu·2026年7月2日动态环境同步定位与建图3D高斯泼溅2026年7月2日
VLK:在重建场景中合成人类交互,学习人形机器人移动操作本文提出视觉-语言-运动学(VLK)框架:在 3D 高斯泼溅重建的真实室内场景中合成导航与物体交互轨迹,并事后渲染第一人称观测,自动生成 4.8 万条视觉-语言-运动学配对数据,训练出预测 Unitree G1 全身运动轨迹的策略,经接触感知全身跟踪器执行,实现 sim-to-real 的感知驱动人形移动操作。Yen-Jen Wang, Jiaman Li, Sirui Chen·2026年6月29日人形机器人移动操作合成数据2026年6月29日
TRACE:主动场景重建的遍历轨迹优化将主动重建建模为遍历覆盖问题,使传感器轨迹的时空统计匹配由地图不确定性和可见性导出的目标信息分布,通过核遍历视界规划器与梯度流和足迹耗散计算轨迹,闭合建图与轨迹优化环路,在 Replica 数据集上 PSNR 提升 1.5dB。Ziyue Zheng, Linli Shi, Bingkun He·2026年8月3日3D高斯泼溅NBVTRACE2026年8月3日
StreamSplat:流式前馈三维高斯溅射前馈三维高斯溅射(3DGS)无需逐场景优化即可高效合成新视角,但现有方法多假设固定视角集合并联合处理。我们提出StreamSplat,一个流式前馈3DGS框架,增量维护持久的几何锚定场景状态,并在每个输入块后解码为可渲染的三维高斯。其核心是体素对齐因果缓存(VACC),将历史三维令牌存储在内存有界的体素结构中,使内存随探索的场景几何而非流长度增长。为在因果预测中更好复用历史,引入历史投影深度锚定(HPDA)和缓存引导特征注入(CGFI)。在DL3DV、RealEstate10K和ScanNet上的实验表明,StreamSplat在稀疏因果输入下与前馈3DGS方法竞争力强,并扩展到256、512和1024视角的长流。Changhao Song, Yuxuan Wang, Qibiao Li·2026年8月3日3D高斯泼溅3D重建流式推理2026年8月3日
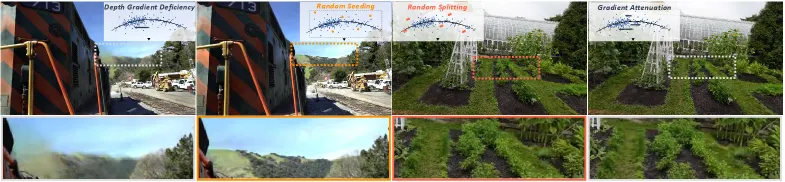
探索至关重要:逃离3D高斯泼溅模糊陷阱针对3D高斯泼溅中的模糊陷阱问题,提出探索策略逃离该陷阱,提升3DGS新视角合成的清晰度与质量。Chengbo Wang, Guozheng Ma, Jinhong Wu·2026年7月20日3D高斯泼溅2026年7月20日
QIRF:面向3D高斯泼溅的量子启发非正交函数空间压缩提出QIRF量子启发的非正交函数空间压缩方法,降低3D高斯泼溅的存储与计算开销,服务于3DGS高效渲染。Shizeng Jiang, Hao Zhang, Xuerui Ma·2026年7月20日3D高斯泼溅2026年7月20日
AniGS:桥接渲染与扩散先验的3D场景动画提出AniGS方法,桥接3D高斯泼溅渲染与扩散先验,实现3D场景动画生成,服务于3DGS动态场景建模。Yen-Chi Cheng, Chen Gao, Chuhan Chen·2026年7月20日3D高斯泼溅2026年7月20日
 3:31