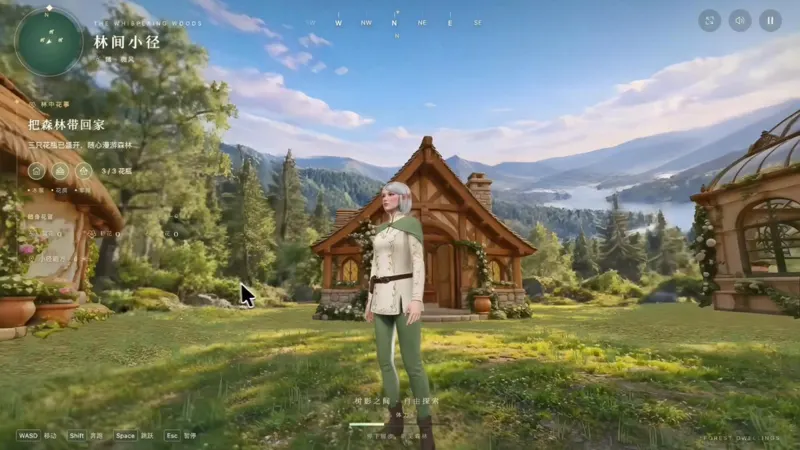
博主用 Codex、PINOC MCP 与 JST-2 生成带骨骼角色和可探索的高斯泼溅场景,再经 Blender、Three.js 拼成互动游戏原型。
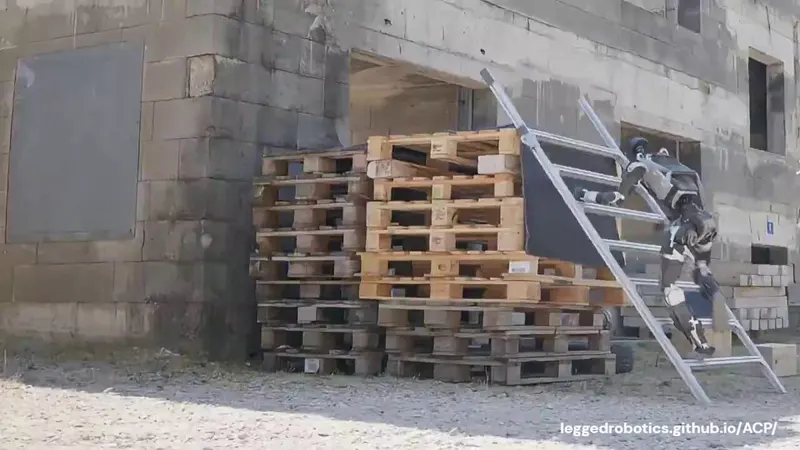
人形机器人用 LiDAR 感知地形,自主判断手、脚和膝盖的落点,以统一控制完成爬梯、匍匐和跌倒后起身。
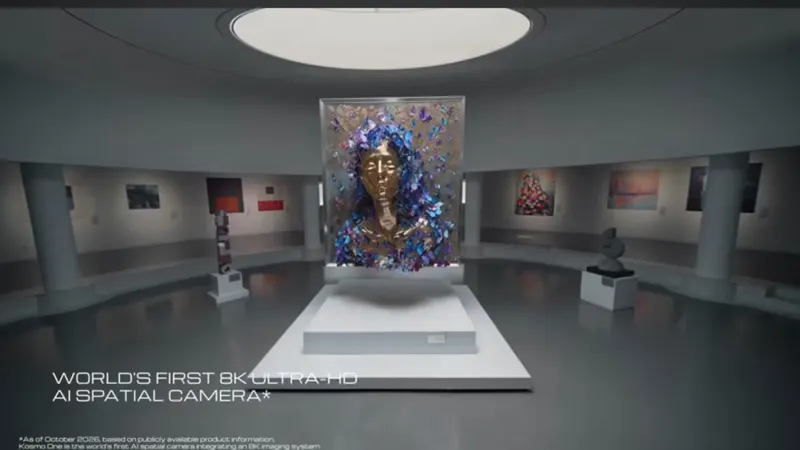
LiDAR 大厂 Hesai 发布 3D 重建平台 Kosmo:LiDAR 加 8K 相机采集空间,云端一键生成 3DGS、网格与深度,再用生成式 AI 补全未扫描区域与材质质感。
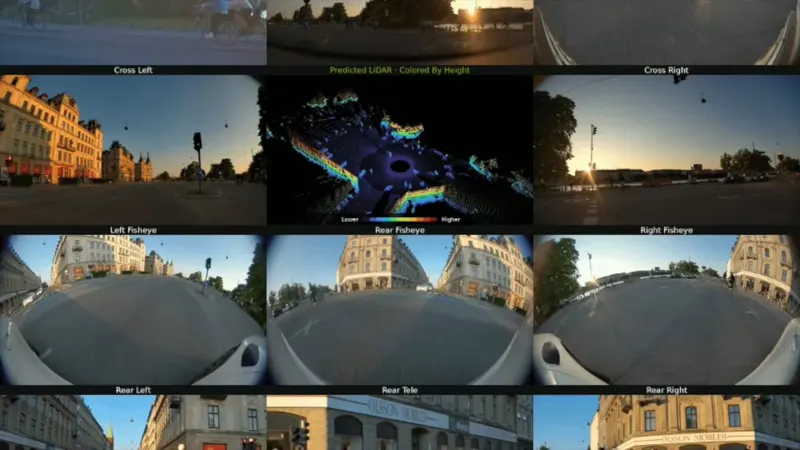
Cosmos 3 新增两个自动驾驶世界模型:Transfer-Auto 按文本与场景地图批量生成最多 11 路同步相机画面和 128 线激光雷达点云;Sim-Auto 经因果蒸馏做闭环实时仿真,天气光照可控,同一场景反复评测行车 AI。
提出形态条件世界模型与共享策略,让 G1、X2 Ultra 和 T2 从共同动作空间与 12.9 万段动作中联合学习,并把统一控制器部署到真实 G1。
Lizhi Yang, Fengze Xie, Yuyang Wang
本文仅用一次手持扫描合成语言导航训练任务,并以已知场景几何上的帕累托效用开展强化学习后训练,使导航策略在五个真实场景中无需目标场景演示即可适应。
Zhuoyuan Yu, Yuxing Long, Du Wang
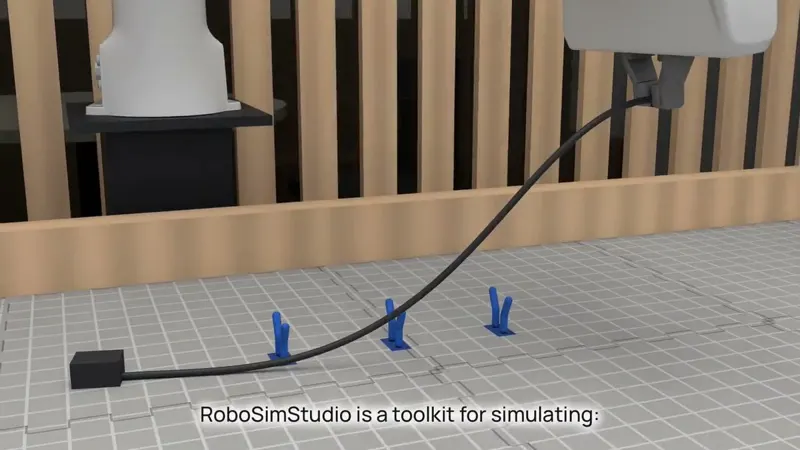
UC Berkeley 与 NVIDIA 开源 RoboSimStudio:从手机视频构建可调物理数字孪生,最快 56 分钟,并能根据实机偏差自动修正仿真约束。
MorphMimic 用形态条件化的世界模型与策略跨 Unitree G1、AgiBot X2 Ultra、Booster T2 复用同一段舞蹈。
DreamCan 主张视觉规划不必逐帧想象:用稀疏关键帧规划支撑长程桌面操作,论文与代码已开源。
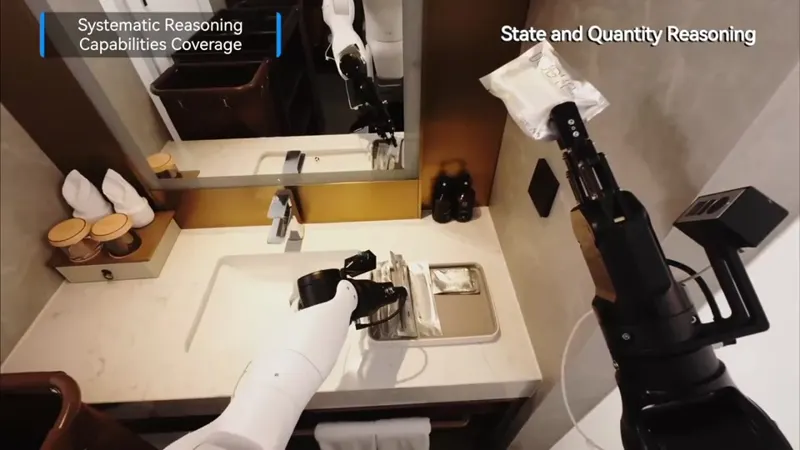
AGIBOT WORLD 2026 第四版发布物理推理数据:同一任务不同状态对应不同动作,标注物体数量、遮挡关系、空间占用与任务进度,并关联真机执行。
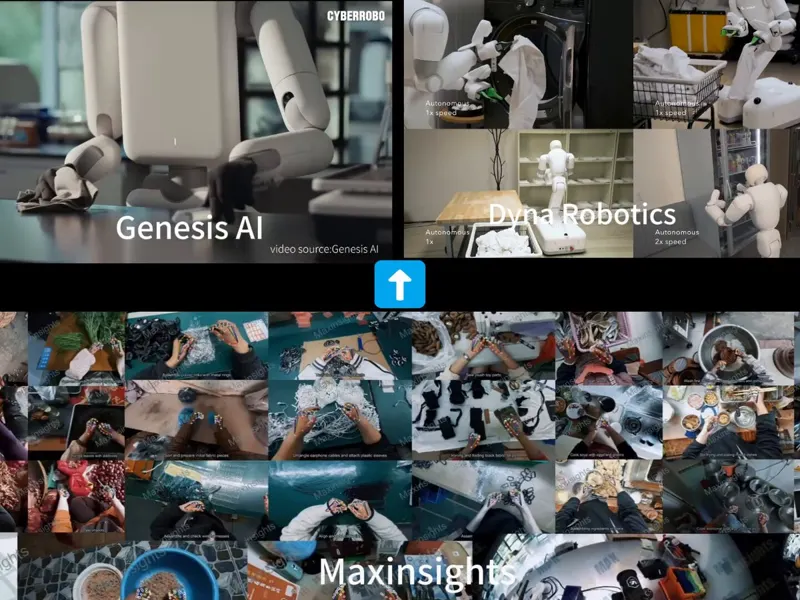
Dyna-2 数据达百万小时后性能跃升,Genesis 用 20 万小时人类数据训出 GENE-26.5;物理 AI 已过两百万小时,外购与自采将合流。
OpenAI 前向部署工程负责人 Colin Jarvis 复盘部署鸿沟:半导体验证、Tax AI 与电信语音如何从客户现场问题走向产品原语和模型能力。
本站含 CakeGrowth 联盟推广链接,我们可能从符合条件的购买中获得佣金。