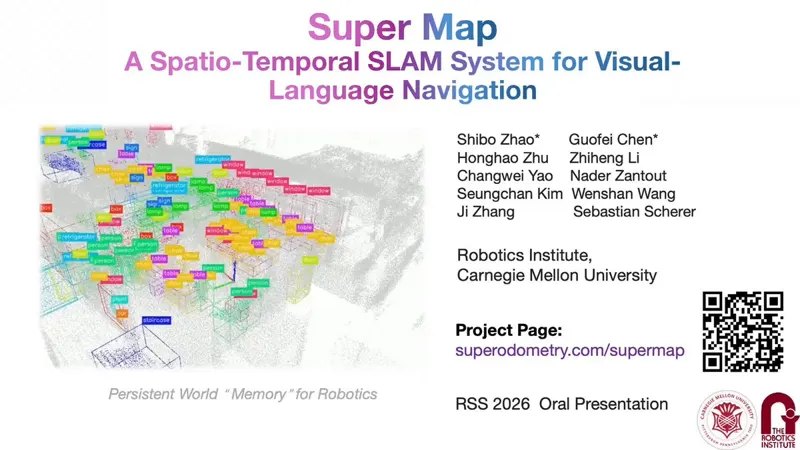
SuperMap 将 SLAM 升级为持久的4D空间记忆,融合几何建图与开放词汇感知,让机器人记住物体位置、场景变化与消失的东西。
以渋谷十字路口为例:扫描器原生 3DGS 与网格零加工,只用 LiDAR 实测数据修补网格"地面洞",外观与物理两层叠加搭建 Isaac Sim 仿真环境,PhysX Vehicle 悬吊车辆实测 53 米直行零穿透。
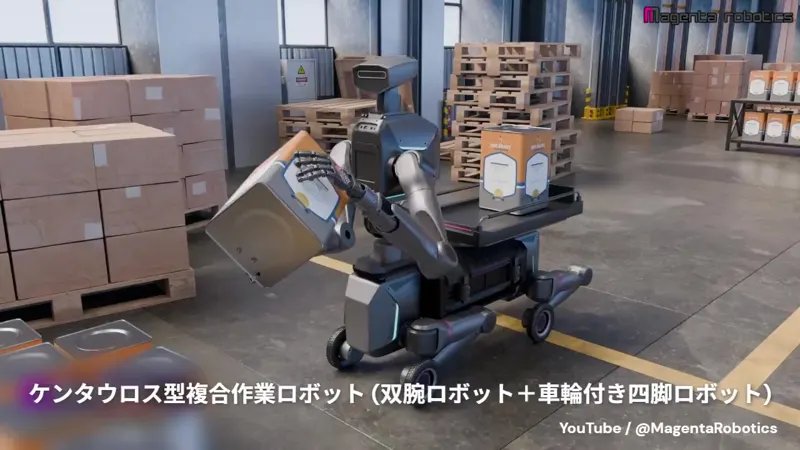
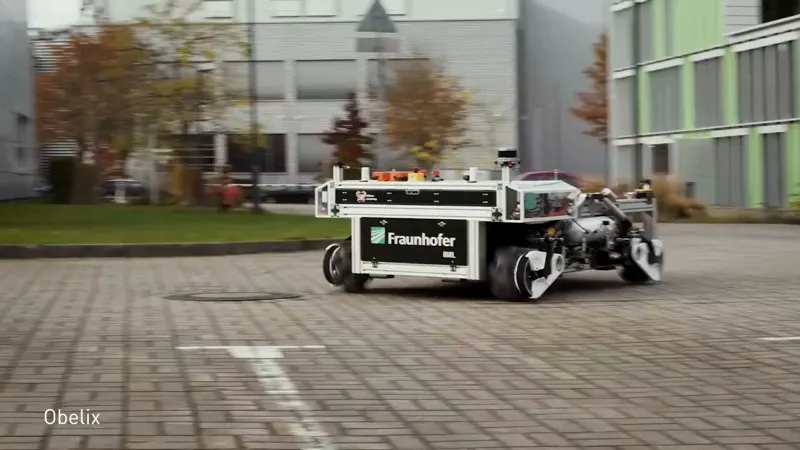
半人马型复合机器人结合双臂与轮式四足底盘,面向建筑、造船和制造场景中的重物搬运、装载与重复作业。
ICRA REAL-I 与 CRAIC 2026 两场赛事中,200 多支学生战队用乐聚开源工具链 LeTools,最快 1 天完成从算法到真机部署。dry-run 无硬件验证 37 节点行为树、LET-Base 1000 小时量产级数据、deploy.yaml 一键仿真转真机、10 余种模型架构统一 Adapter 切换——具身智能竞争焦点正从模型转向'数据+模型+部署'的低门槛开发环境。
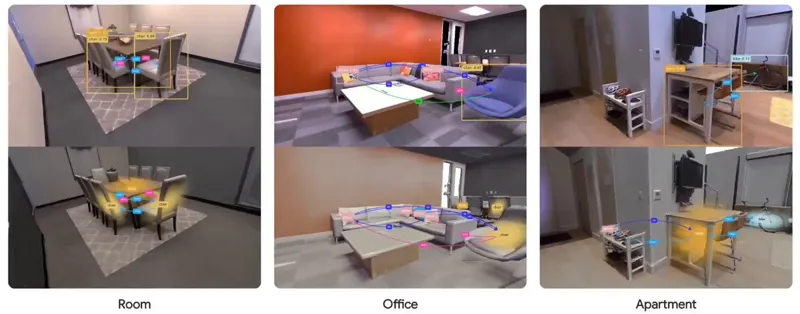
DeWorldSG 用概率 3D 高斯从 RGB-D 建模物体形状与不确定性,修正边界噪声与深度偏差,配合 V-JEPA 2 世界模型推理空间关系,生成 3D 场景图,提升机器人操作与 AR 的空间感知。
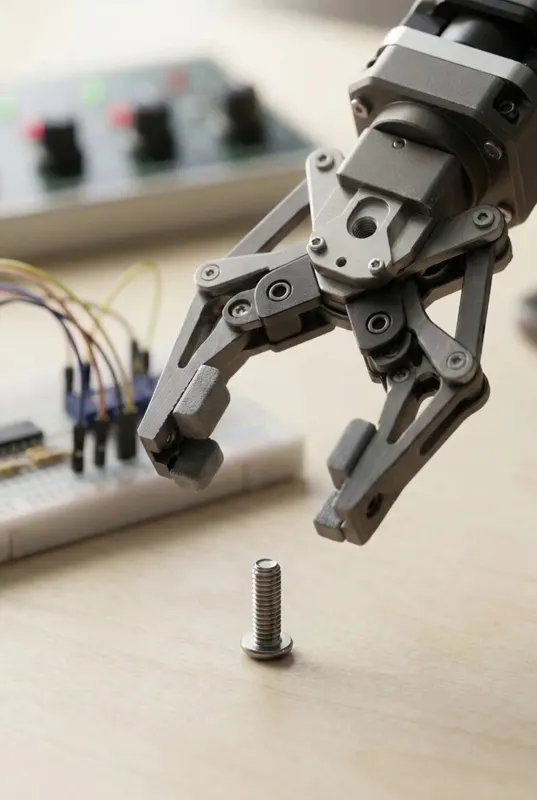
Cybernetic Lab 指出机器人抓取可拆分为路径无关的对准阶段与精度至上的交互阶段,让策略避免学习冗余动作。
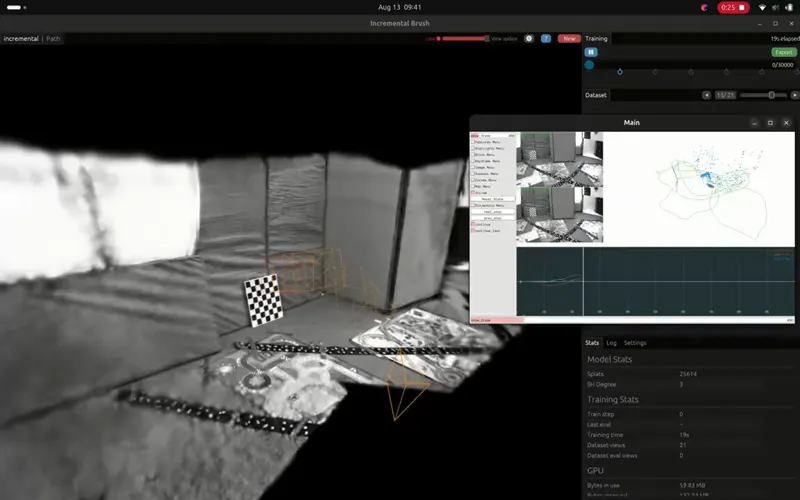
Stipple 论文被 ECCV2026 NeuSLAM 工作坊接收,实现结合视觉惯性跟踪的实时增量 3D 高斯泼溅建图。
G0.5 用单一 Transformer 解码器在统一目标下同时生成推理与动作 token,配合跨本体动作分词器、原生思维链流与视觉记忆模块,在真机微调、BEHAVIOR、DROID、LIBERO 等 7 项基准上超越 π0.5 与 GR00T-N1.7。
Yicheng Liu, Zibin Dong, Baijun Ye
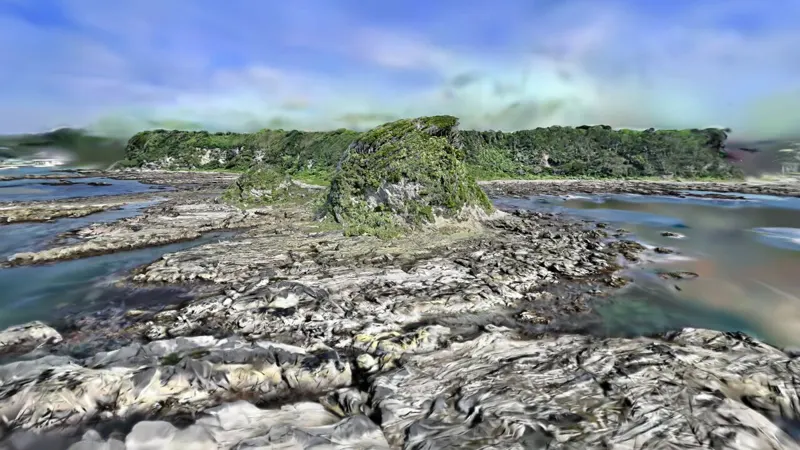
DJI Matrice 4E与XGRIDS Lixel K2实现空中-地面地图无缝融合,从地面到空中均可步行的3DGS,通过RTK坐标进行拼接。
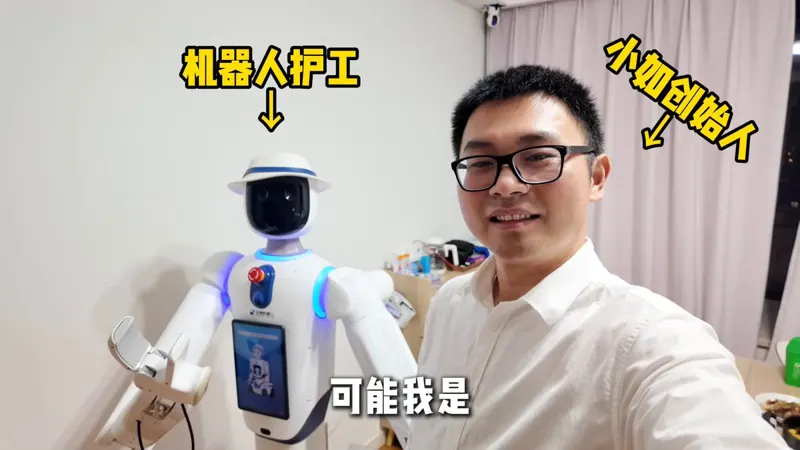
RobotGym 创始人、Agile Robots 联合创始人石云雷术后半失能期间,使用自己的人形机器人小R作为照护者,记录了人形机器人进入日常照护场景的真实案例。
OpenAI用相当于13000年练习时间的模拟训练机器人手解魔方,数千只虚拟手超实时运行后迁移到单个真实手,sim-to-real的经典案例。
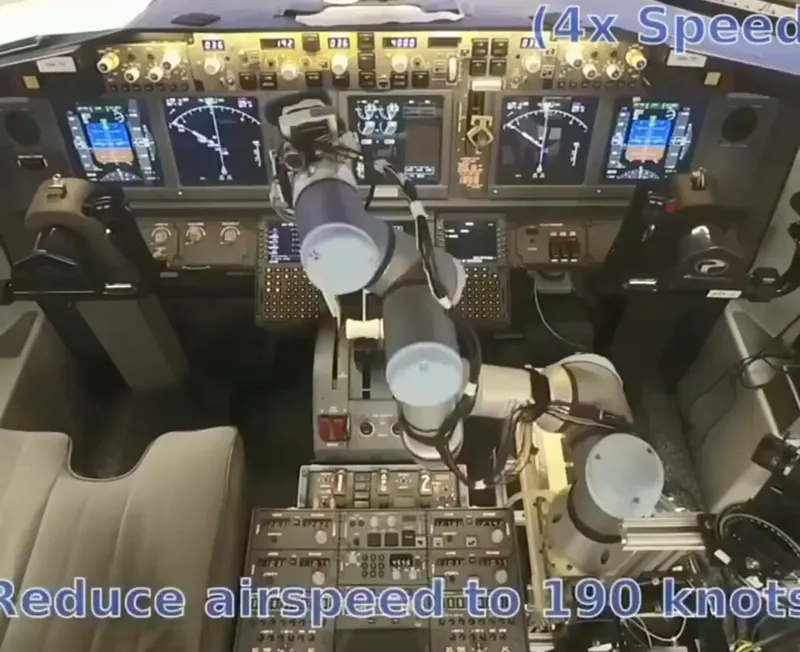
探讨机器人控制飞机的潜在危险性:一个软件错误、传感器故障或不当物理动作都可能危及数百人生命,讨论是否存在比航空机器人后果更严重的应用场景。