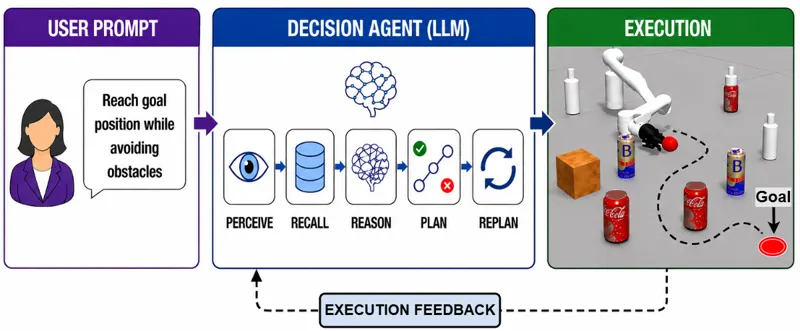
RoboNav-Arm: Agentic AI-Driven Navigation and Obstacle Avoidance for Robotic Manipulators in Cluttered Environments
RoboNav-Arm lets an LLM decision agent orchestrate scene understanding, contextual memory and trajectory planning modules, adaptively selecting RRT-family planners with safety-inflated collision validation; collision-free success rates range from 100% to 83.3% across four clutter scenarios.
Aachal Sharma, Narendra Kumar DharJun 25, 2026
Robotic ArmObstacle AvoidanceMotion PlanningJun 25, 2026