Safe-interval planning for quadrotors in dynamic spaces
Loading video
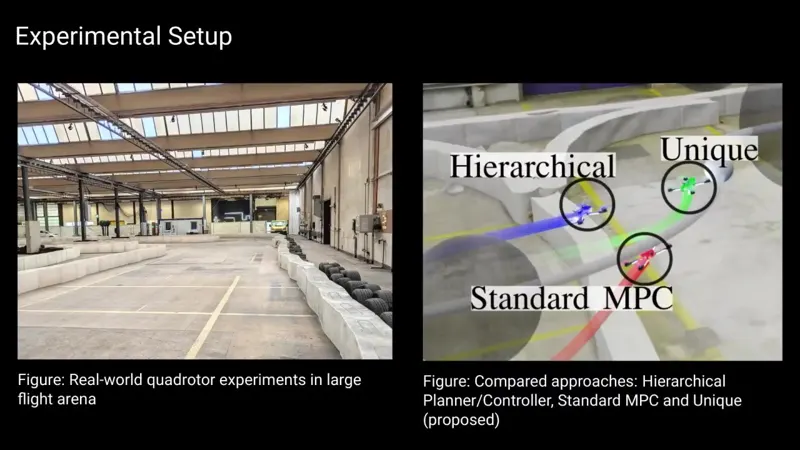
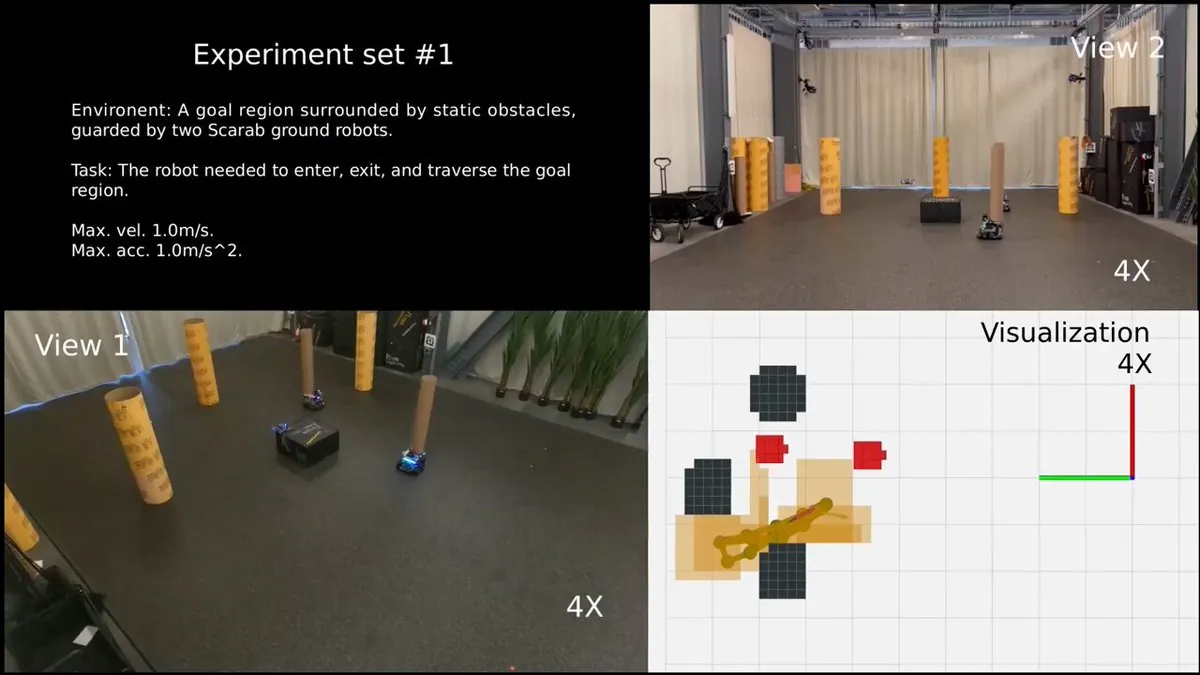
Loading videoKumar Lab combines safe-interval graph search with temporal-corridor B-spline optimization, enabling quadrotors to exceed 95% success around moving obstacles.
Category: vehicle
Author: @GRASPlab
Date: 2026-10-23T00:00:00
Duration: 25.358s
Reference: https://arxiv.org/abs/2409.10647