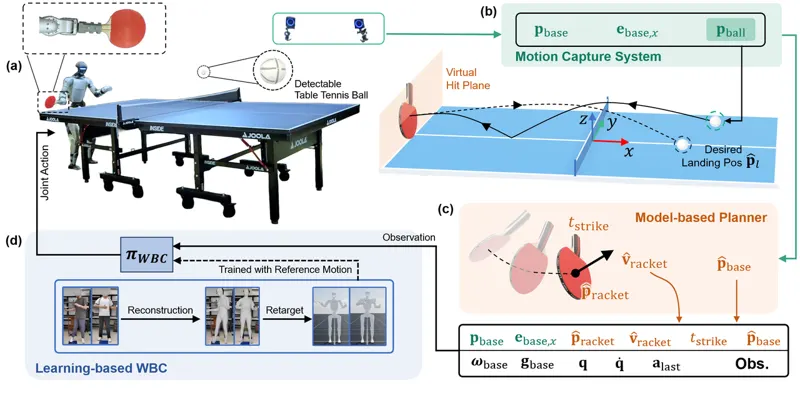
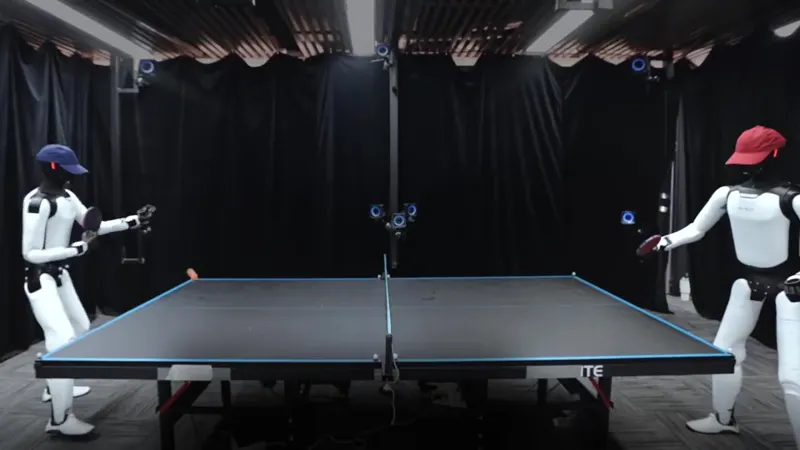
HITTER:层级规划+学习控制的人形乒乓球机器人伯克利团队提出 HITTER:基于模型的规划器预测球的落点、击球位置与时刻,强化学习全身控制器用人类挥拍参考动作生成正/反手击球,在 Unitree G1 上实现与人类最多 106 拍连续对拉。Zhi Su, Bike Zhang, Nima Rahmanian·2025年8月28日人形机器人乒乓球全身控制2025年8月28日