RAVEN:定位不确定性下的无人机快速自主视觉探索统一主动 SLAM 系统
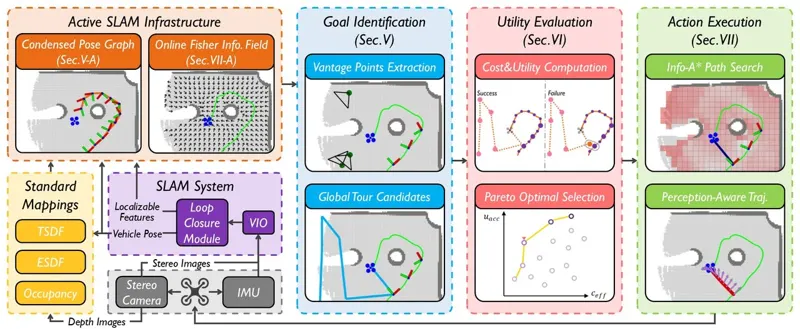
针对无人机在未知环境中探索与主动回环之间的冲突,RAVEN 从前沿和主动回环候选生成全局巡游,以探索时间与回环成功后的预期图信息构造 Pareto 前沿,并按优先级参数选路;在执行层通过增量在线 Fisher 信息场、info-A* 与偏航 B 样条提高视觉定位稳定性。轻量仿真、大尺度场景和全机载四旋翼实验验证了探索效率与建图精度的可调折中。
Xinyi Chen, Yichen Zhang, Chenxing Jiang · 7次阅读 · 2026年10月27日
Aerial RoboticsActive SLAM
2026年10月27日