MobileVISTA:生成式数据增强让移动操作扛住 15cm 站位偏差
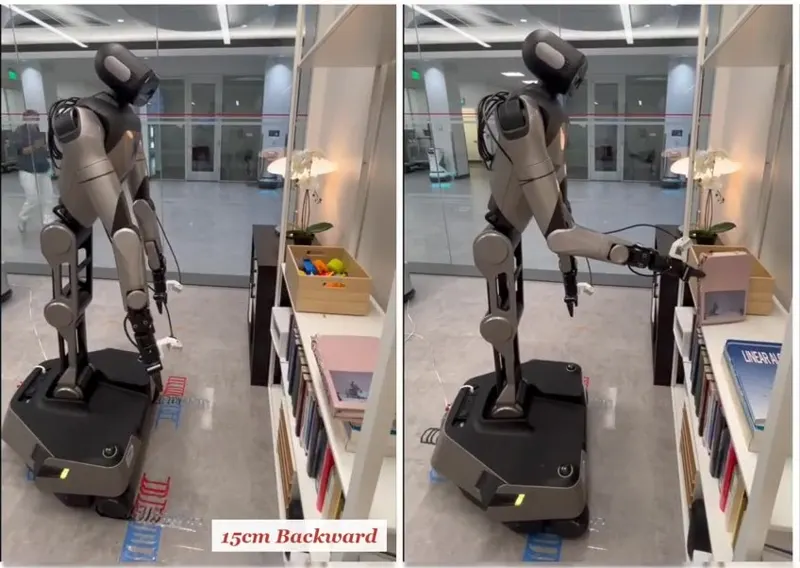
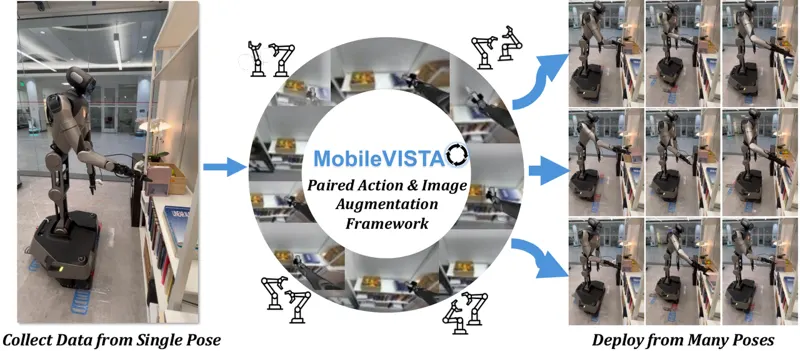
移动操作策略大多照着一个站位采的示范学出来,部署时底座偏几厘米,第一视角画面和末端轨迹就一起偏,成功率断崖式下滑。MobileVISTA 不重采数据,而是把已有示范「搬」到新站位。视觉侧先按 (r,θ)~(√u·15cm, 2πv) 采样盘面偏移与 ±5° 偏航,用天空盒掩码(仿真里 GR-1 标红、Franka 标黄;真机走 URDF 深度阈值 0.995 再膨胀 5px)把机器人抠掉,Open3D 反投影成点云、按相机外参升到世界系平移 Δp,再用重定向动作正运动学算出的新外参重投影,被遮挡的洞交给 E2FGVI 补,最后把机器人渲到新位置合成回去(仿真 512×512,真机 6× 上采样)。动作侧是闭式变换:p'_t=T⁻¹[p_t;1]、R'_t=R_inv_yaw·R(r_t)、夹爪原样透传,双臂绕中点偏航,再用 mink IK(FrameTask 1.0/1.0、PostureTask 1e-5、≤20 步)解回关节。数据量仿真 1:1(200→200)、真机 1:10(50→500)。GR-1 的 Can Sort 在 r=15cm 从微调 π0.5 的 0.320 提到 0.527,Pouring 0.460 对 0.013;双臂 Franka 的 Box 从基线最高的 0.087(DP3)提到 0.247,Drawer 0.413 反而高过仿真 oracle 的 0.393。真机 Book Stacking 随机站位抓到 17/25、放上书堆 13/25,三个基线只有 1-2/25。消融指向关键在「机器人几何随站位变」:只做动作变换几乎无增益(0.00-0.11),固定机器人几何会丢掉 Pouring +0.47、Can Sort +0.28、Box +0.24。补图质量 PSNR 也压过 GEN3C(Can Sort 25.02 对 16.29 dB),单帧耗时 2.39-4.31 分钟(L40S)对 GEN3C 的 13.65-16.85 分钟(H200)。