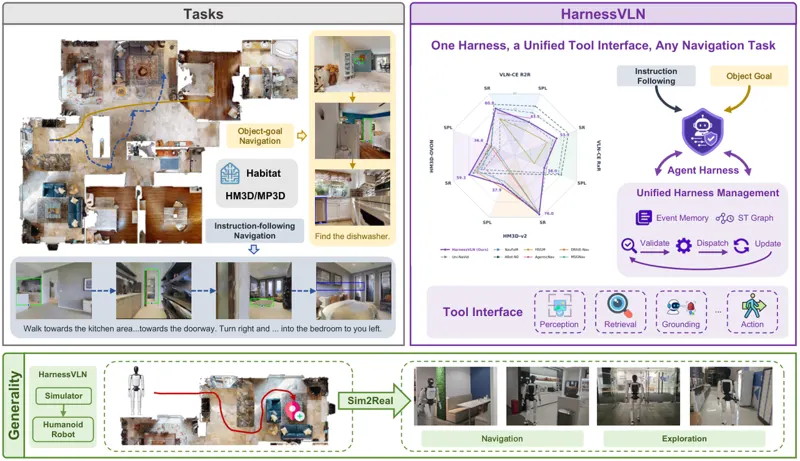
HarnessVLN:面向免训练具身导航的智能体执行框架
具身导航要求智能体把语言指令或目标物体落到空间观测,并将规划转换成可执行动作。HarnessVLN 提出免训练、零样本的智能体执行框架,用共享工具接口协调感知、分层事件记忆、持续时空图与导航执行,并在派发前核验证据支持、几何可行性和子目标一致性。结构化执行反馈会更新任务进度、空间证据与失败记录,进而约束后续规划、回退和停止。在 R2R、RxR、HM3D-v2 与 HM3D-OVON 上,成功率分别为 60.8%、53.9%、76.0% 和 59.3%,均高于论文列出的既往免训练方法;AgiBot A3U 人形机器人上的三个真实场景进一步展示了跨任务部署可行性。项目页为 https://agibot-harnessvln.netlify.app/。
Yang Chen, Lirong Che, Zhenyu Huang · 43次阅读 · 2026年9月14日
视觉语言导航具身智能
2026年9月14日