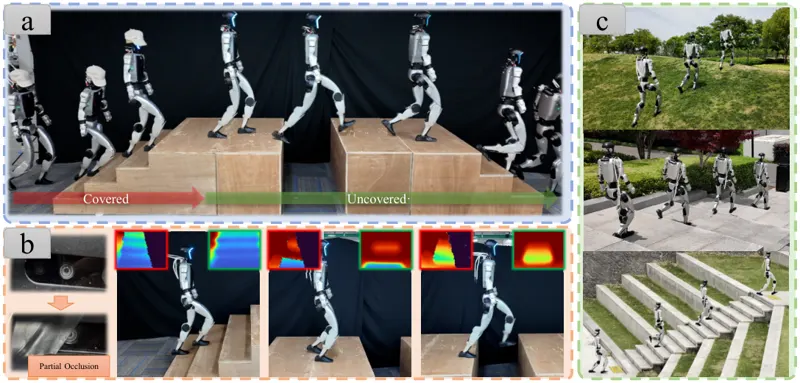
CAP:以去噪世界模型实现连续自适应人形行走CAP 用去噪世界模型把受污染深度重建为干净深度,与 50Hz 本体感受 VAE 双通路融合,让 G1 单策略在感知退化中稳定行走,脏深度成功率 97.9%。Chen, Hongjin, Xu, Zijun, Ma, Shihao·2026年9月10日Humanoid Locomotion世界模型Depth Denoising2026年9月10日
2:06EgoHTR 发布人体地形穿越数据集@leggedrobotics · 128次播放 · 2026-09-15Egocentric 4D DatasetHuman Motion Capture地形穿越
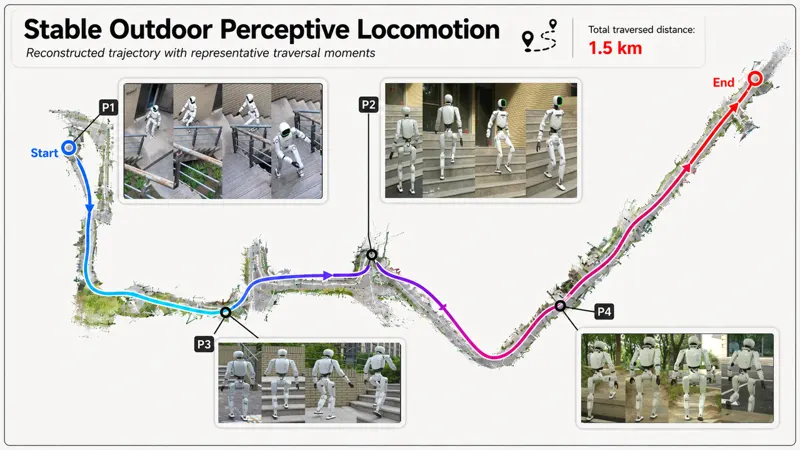
SOLO:面向全地形长时域稳定感知的人形机器人运动SOLO 提出 Query Reconstructor 与 Trajectory-Aware MSE Distillation,分别解决稠密地形重建抹平关键边界和逐点模仿缺少未来信用分配的问题;仅用一台胸前深度相机与本体感觉,在真实连续路线中完成 1.5 公里户外行走。Pihai Sun, Gang Han, Jingkai Sun·2026年8月27日Humanoid LocomotionPerceptive Locomotion教师-学生2026年8月27日
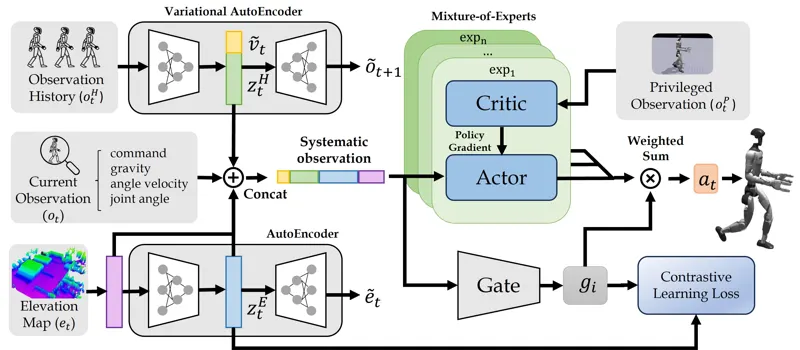
CMoE:面向人形机器人运动控制与地形适应的对比混合专家CMoE 利用对比学习优化 MoE 专家激活,提升人形机器人地形导航能力。在 Unitree G1 上验证,可跨越 20cm 台阶和 80cm 间隙。Shihao Ma, Hongjin Chen, Zijun Xu·2026年3月3日宇树 G1MoE仿真到现实2026年3月3日