DONIC:从人类演示学双手灵巧跟踪
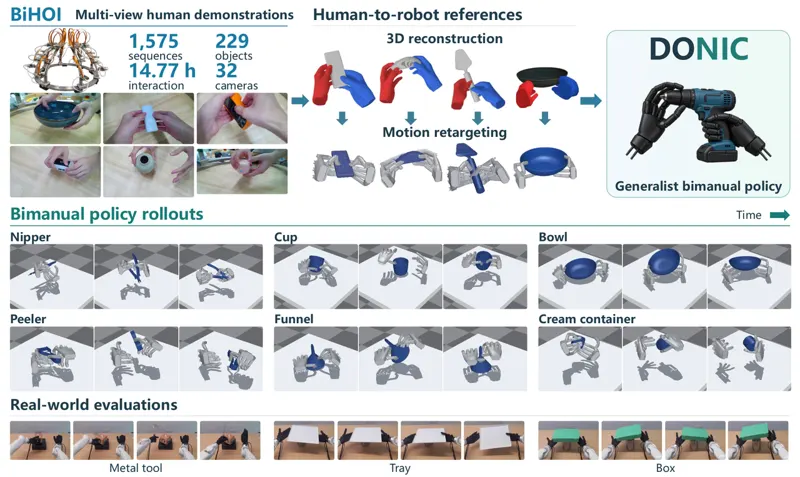
DONIC 是首个跨操作类别与人类动作数据源联合训练的通用双手跟踪器;配套 BiHOI 多视角数据集含 1575 段序列、229 个物体,强调持续双手接触。方法以物体为中心的逐手奖励与 Clip-Centered Advantages 支撑 PPO 加行为克隆的闭环,单个检查点在未见轨迹与未见物体上分别取得 86.79% 与 57.32% 的成功率,无需任何微调。
Mingze Sun, Ziang Cao, Yuan Fei · 29次阅读 · 2026年10月21日
灵巧操作Bimanual Manipulation
2026年10月21日