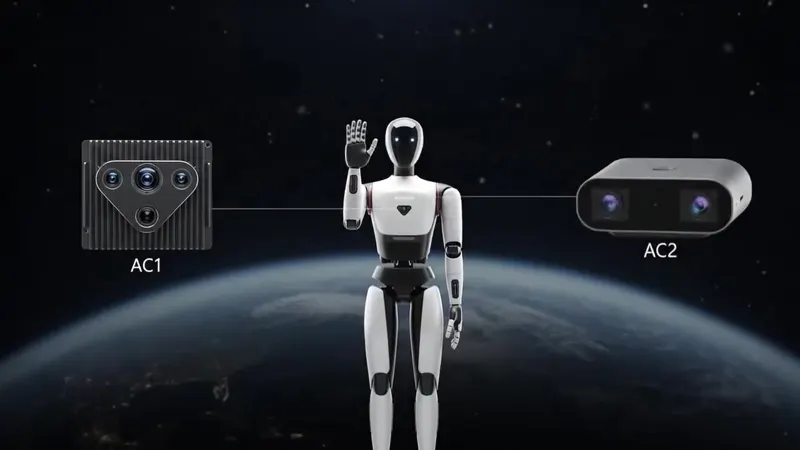
RoboSense上半年出货71.9万台激光雷达同比增长2.7倍,其中机器人领域28.26万台增长6.1倍
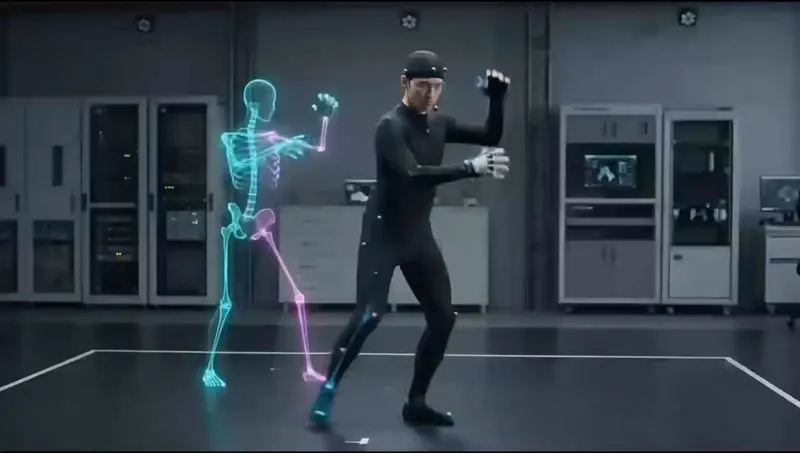
ACE-Data-0是大型同步多模态数据集,覆盖第一人称与多视角视频、人体/手部/物体运动、音频和触觉信号,并按统一时间线与共享坐标系对齐。
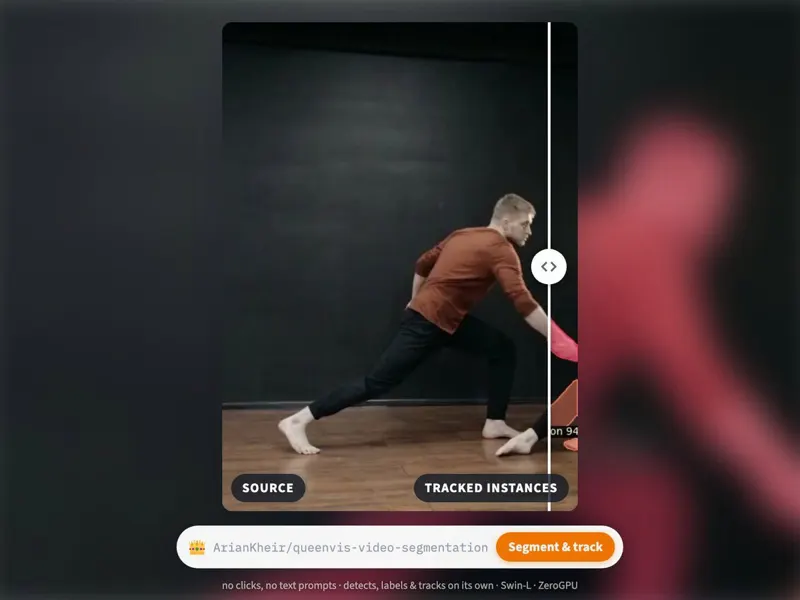
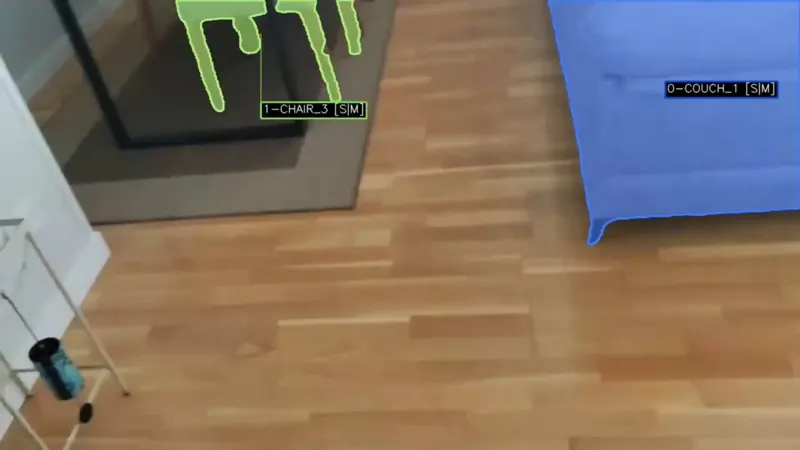
无需点击或提示,自动检测标注并追踪视频中的人和物体,遮挡后仍保持身份
Archon Robotics实现机器人完全自主感知,无需动捕笼辅助
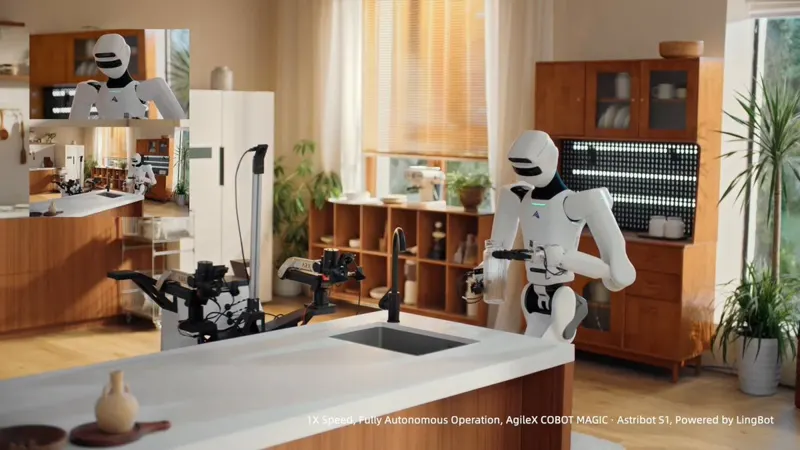
解决机器人识别透明水体难题,实时锁定透明水柱位置并精准完成自主倒水
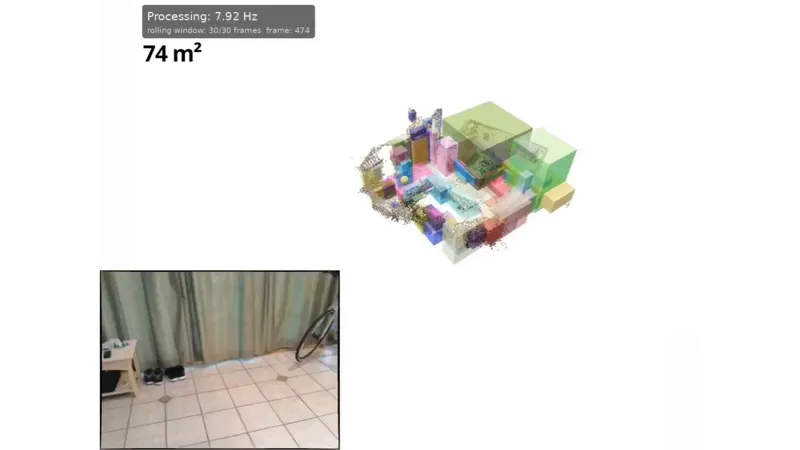
实时构建物体特征与位置关系的结构化记忆,在1.5万㎡工地通过语言指令精准定位并自动搜索目标
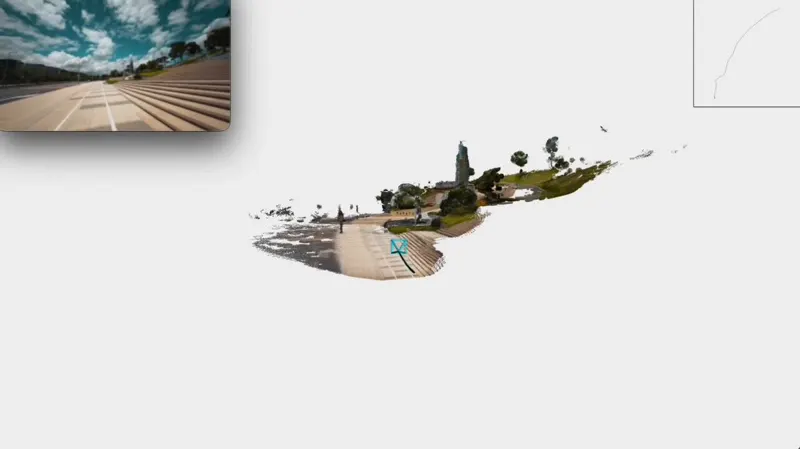
港科大联合阿里南大复旦提出可扩展全局3D重建框架,基于几何基础模型实现大规模场景重建
感知驱动的 CBF-RL 框架,将控制障碍函数安全性与板载感知耦合,实现人形机器人全身躲避球。部署策略仅从头戴摄像头的分割掩码深度看到球,CBF 引导表示每个身体连杆的间隙。在 Unitree G1 上零样本部署,真实世界投掷成功率达 95%。
Lizhi Yang, Junheng Li, Aaron D. Ames
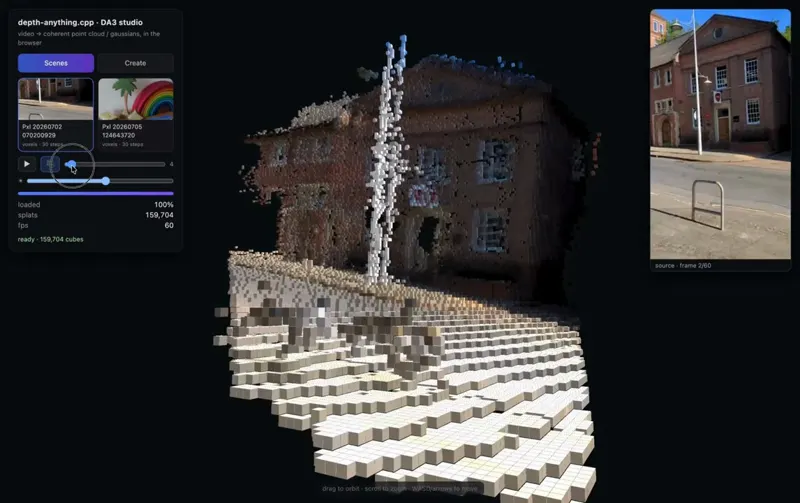
开源工具将手机视频实时转换为99.6万点的可漫游3D环境,60FPS无需云端或订阅
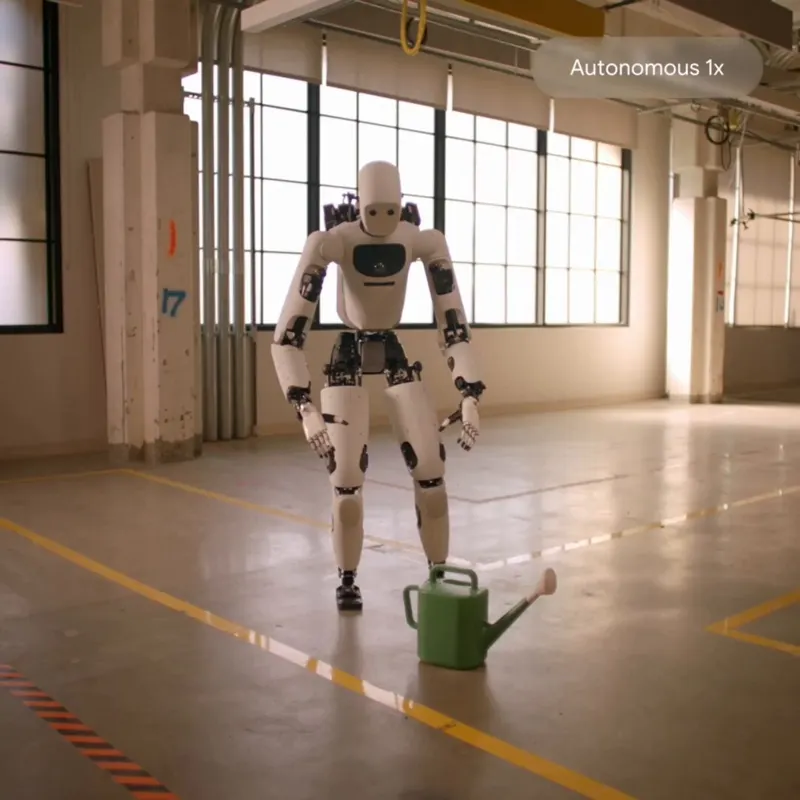
Gemini Robotics 2将物理AI超越桌面任务,实现人形机器人智能全身控制。Apptronik Apollo 2处理单条指令即可完成弯腰、取浇水壶等动作。
REMIND解决视觉跟踪核心挑战:重识别消失后重新出现、外观相似或视角变化的物体,用于室内导航场景。
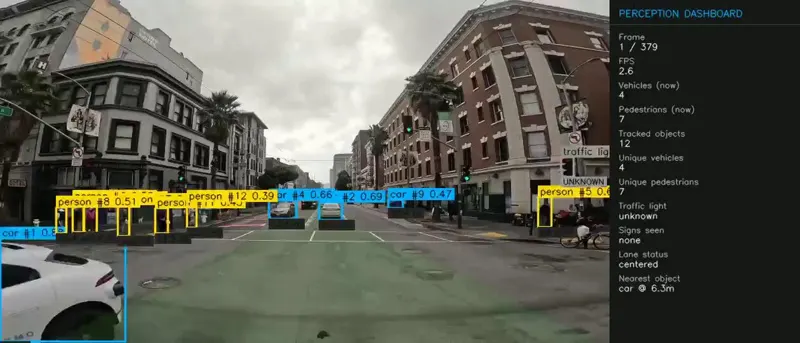
不用LiDAR和地图,仅凭单目摄像头图像集成YOLOv8、ByteTrack、MiDaS实现检测、追踪、车道识别、测距与碰撞预警,已在GitHub开源。