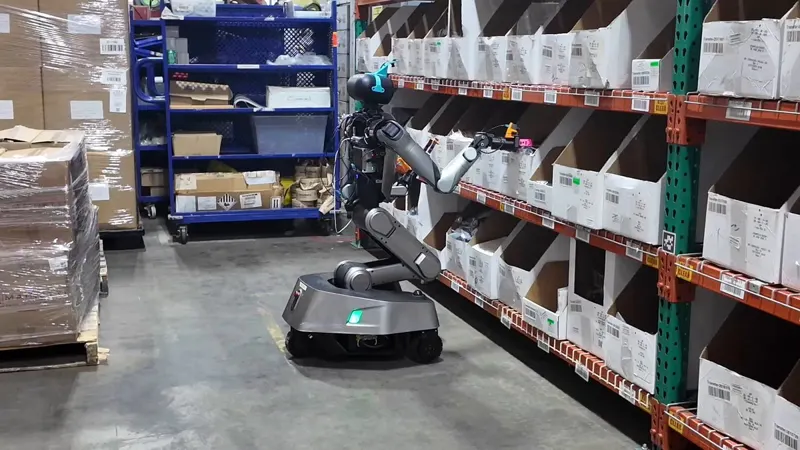
Yondu 推出端到端电商订单履行自动化系统,人形机器人拣货到固定机械臂打包全线贯通,已在生产环境运行,按客户需求配置合适机器人组合。
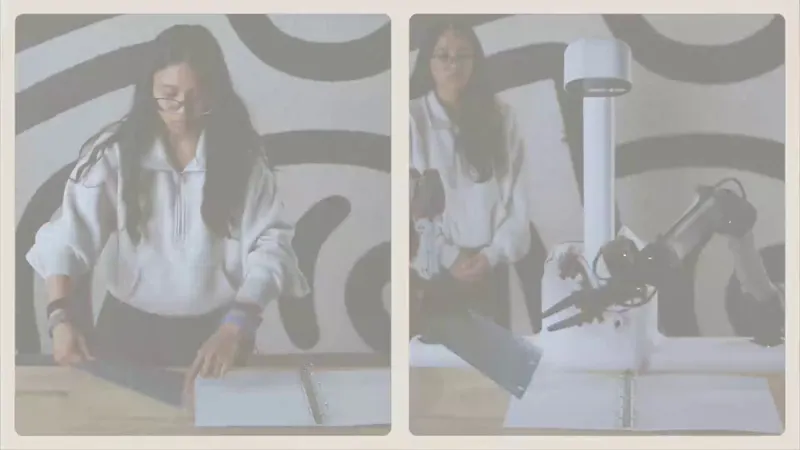
Dyna Robotics 发布 Dyna-2,在超100万小时真实第一人称人类视频上预训练,联合预测下一帧画面与动作,研究自我中心视频的扩展能力。
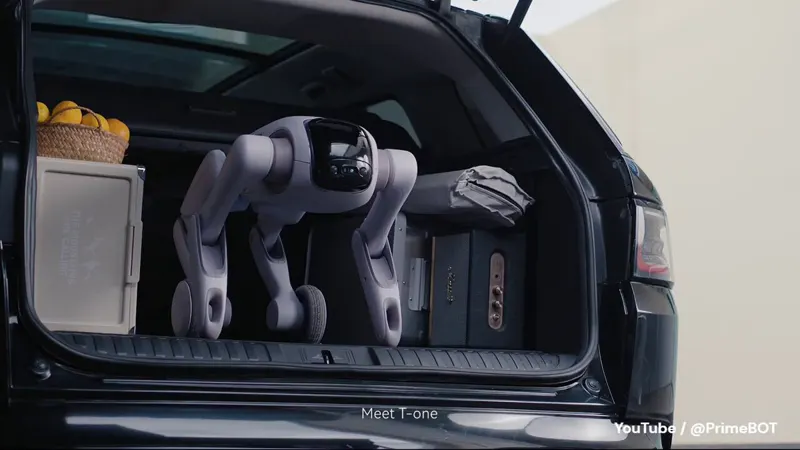
楼梯或不平整地形时变为四足形态,平坦地面则切换为轮式双足人形,自主适应周围环境。
提出双代理框架:仿真机器人代理界定行为可行查询域,采集锚定几何代理提供场景结构条件,在固定预算下选择当前支持不足的视角生成伪观测精修视觉资产。48个Unitree G1第一视角下6视图达19.06dB PSNR,真实G1坐姿成功率82.5%。
Shuai Fang, Xin Deng, Yuchen Kang
提出双记忆架构:4D持久世界状态记忆将瞬态2D观测提升为体素哈希全局空间状态解决感知遗忘,自我工作记忆跟踪任务进度。扩散Transformer基于此联合状态实现主动推理,仅用腕部相机即在LIBERO、RLBench和真实世界达到SOTA,长程任务成功率提升9.4%-17.5%。
Guiyu Zhao, Longteng Guo, Yanghong Mei
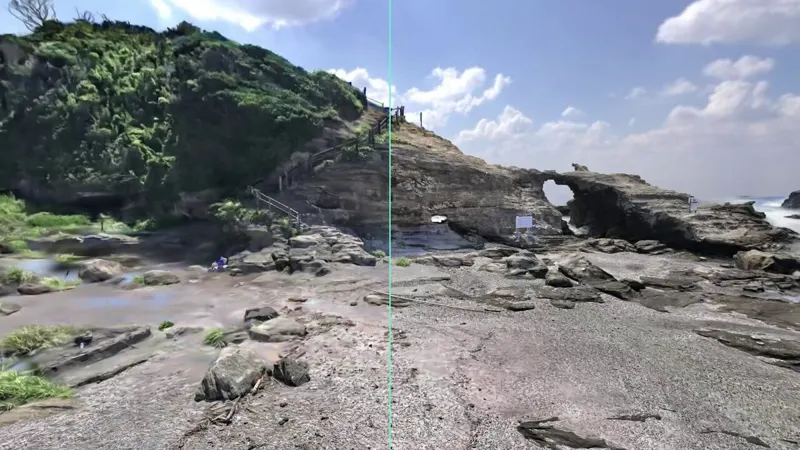
DJI Matrice 4E与XGRIDS PortalCam在LCC Studio中整合,实现地面到空中无缝3DGS,仅用240张航拍照片即大幅提升覆盖范围和质量。
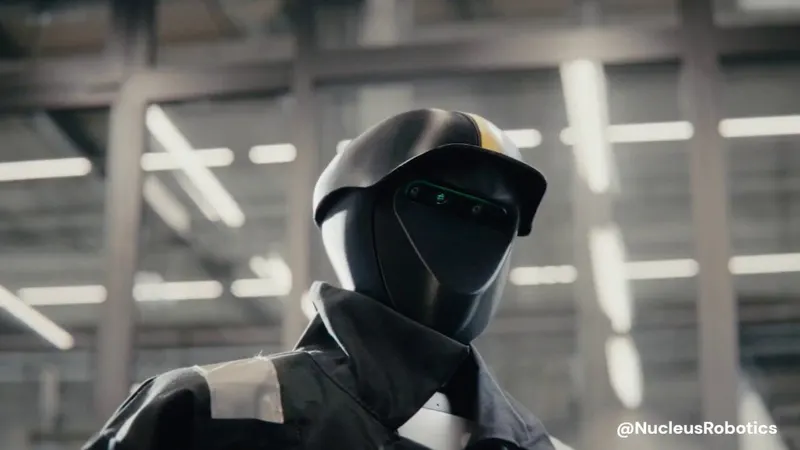
Nucleus Robotics在不到90天内将人形机器人导入实际运行工厂,实现社会实装。
Reka发布RekaDaily-10k数据集,10312小时真实非脚本第一人称家庭录像,用于训练物理AI。
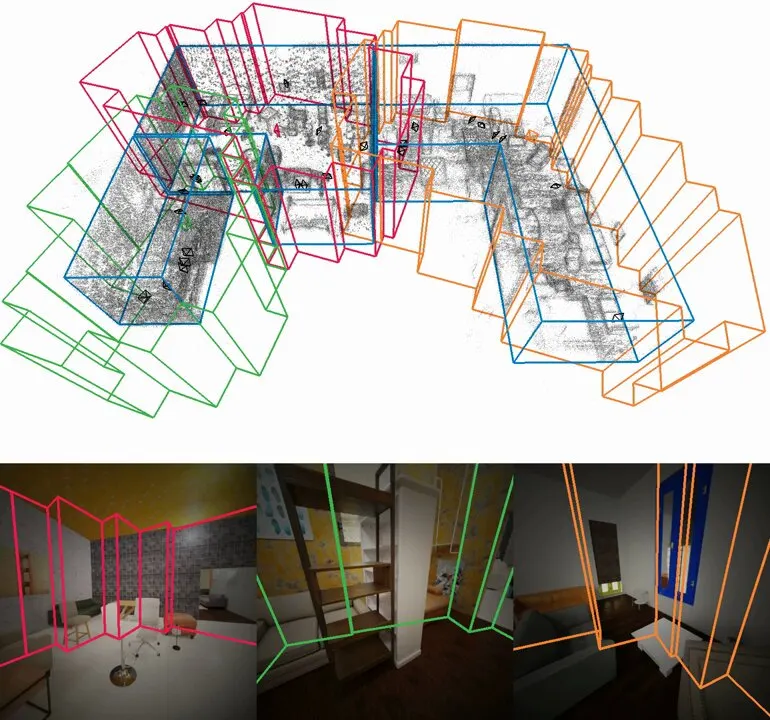
PolyLayout提出多房间3D布局估计新方法,联合重建连通室内空间而非独立处理每个房间。
Axis Robotics宣布与Boost Robotics商业合作,通过仿真倍增真实机器人数据价值,使人形机器人更实用。
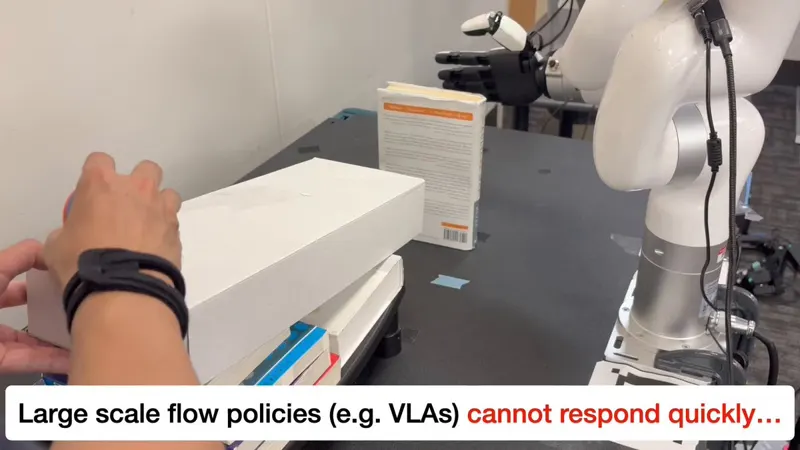
πR²让大型流策略在接触发生时实时响应,解决旧策略执行过时动作块无法快速反应的问题。
统一推理运行时,让 VLA 与世界动作模型在机载/边缘/云端共用同一套代码完成评估、RL rollout 与部署;较 pi0、pi0.5、GR00T N1.7 等官方实现提速 1.40–4.65 倍。
Chenghua Wang, Daliang Xu, Dongqi Cai