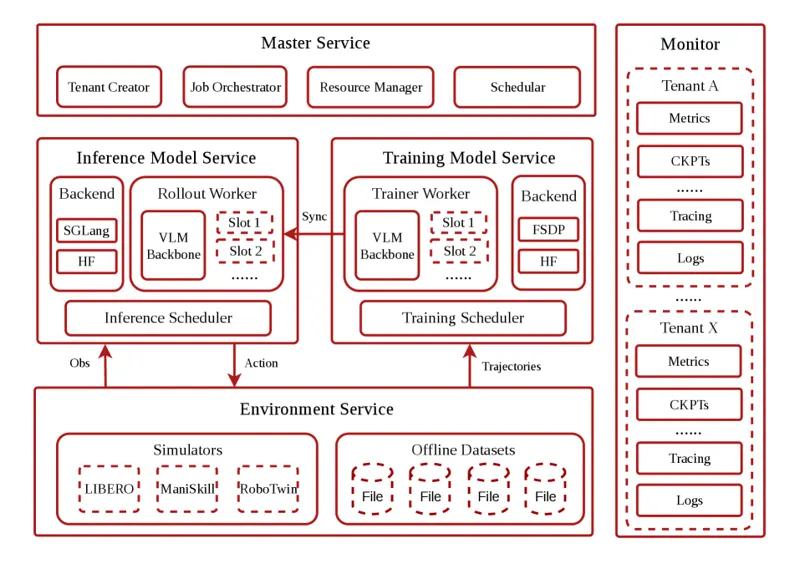
面向VLA模型后训练的多样性需求,提出面向服务的多租户后训练平台,解决传统独占式GPU分配对短时突发任务不经济的问题。
GR00T N1 是 NVIDIA 发布的人形机器人基础模型,结合视觉-语言理解和动作生成,支持跨平台迁移和人形机器人通用技能学习。
RT-2 将预训练视觉-语言模型转化为机器人策略,使机器人能根据自然语言指令执行未见过的操作,展现强大的零样本泛化能力。
Helix 是一个端到端神经网络框架,实现人形机器人全身感知与操作。通过大规模仿真数据与真实世界微调,达到高泛化性的灵巧操作。
作为亚马逊联盟会员,我们可能从符合条件的购买中获得佣金。