面向人形控制需全身协调、实时响应和跨环境泛化的挑战,利用大规模行为数据扩展行为基础模型,实现自然人形运动控制。
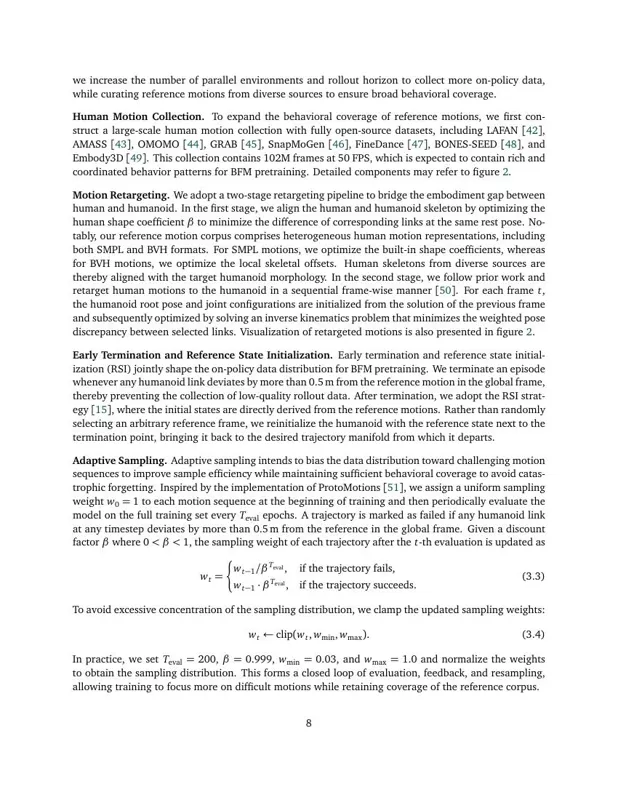
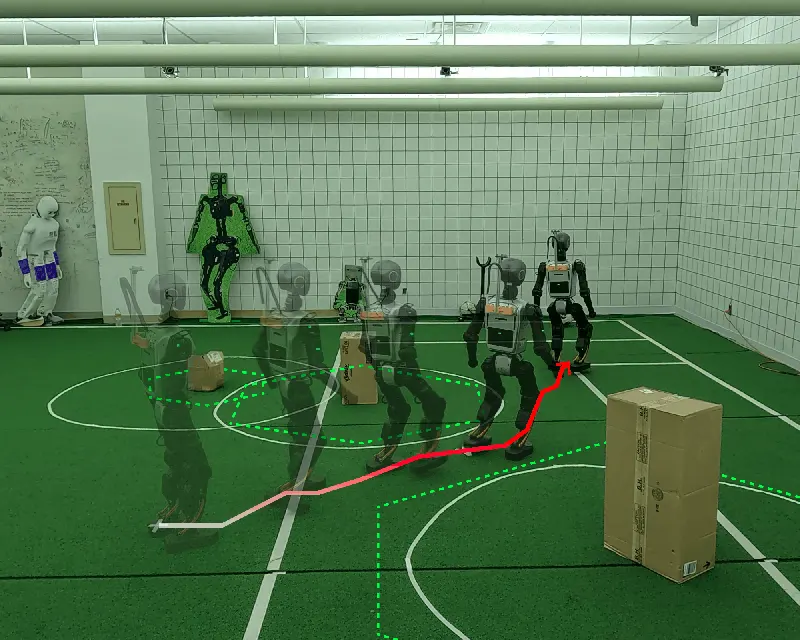
用可见图做长时程路径规划,结合无碰撞 MPC 处理短时动态和安全约束,实现动态环境中的鲁棒人形导航步态控制。
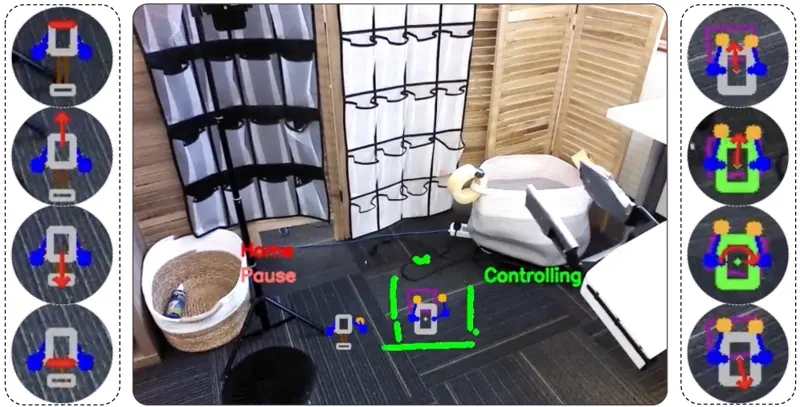
提出耦合第一人称控制方法,机器人躯干和底盘自动响应操作者头部和手臂运动,降低全身遥操作协调难度。
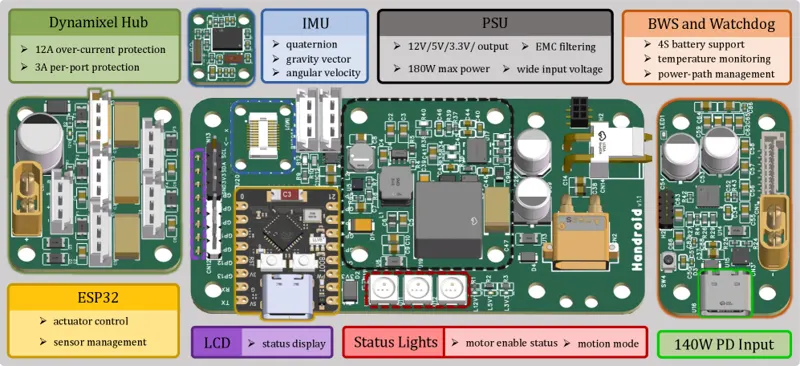
提出桌面级双形态机器人Handroid,同一27自由度机体可重构为灵巧手或桌面人形,整合接触丰富操控与全身交互。
GR00T N1 是 NVIDIA 发布的人形机器人基础模型,结合视觉-语言理解和动作生成,支持跨平台迁移和人形机器人通用技能学习。
Helix 是一个端到端神经网络框架,实现人形机器人全身感知与操作。通过大规模仿真数据与真实世界微调,达到高泛化性的灵巧操作。
本站含 CakeGrowth 联盟推广链接,我们可能从符合条件的购买中获得佣金。