PAPER DEEP DIVE
面向未知负载的人形机器人自适应全身MPC与最优姿态规划
人形机器人搬运未知负载时,质量、质心和惯量突变会破坏全身平衡。论文把质心MPC、基于Capture Point误差的自适应模糊补偿和三重积分姿态过渡规划组合起来:MPC生成满足接触、摩擦与关节约束的参考运动;模糊控制器把修正力矩分配到支撑腿;规划器生成蹲下、起立与搬运的平滑可行轨迹。MuJoCo仿真和28自由度真实平台验证了7 kg与10 kg负载的稳定起落,以及7 kg负载行走搬运的鲁棒性。
Adaptive Whole-Body MPC with Optimal Posture Planning for Humanoid Robots under Unknown Payloads
作者:Manh Cuong Nguyen, Duc Cuong Vu, Viet Anh Vu, Duc Tuan Pham, Toan Nguyen, Minh Hiep Phung, Ngo Anh Vien, Minh Nhat Vu · arXiv:2601.12972 · 论文链接 · 官方代码:未公开 · 关联依赖:OCS2
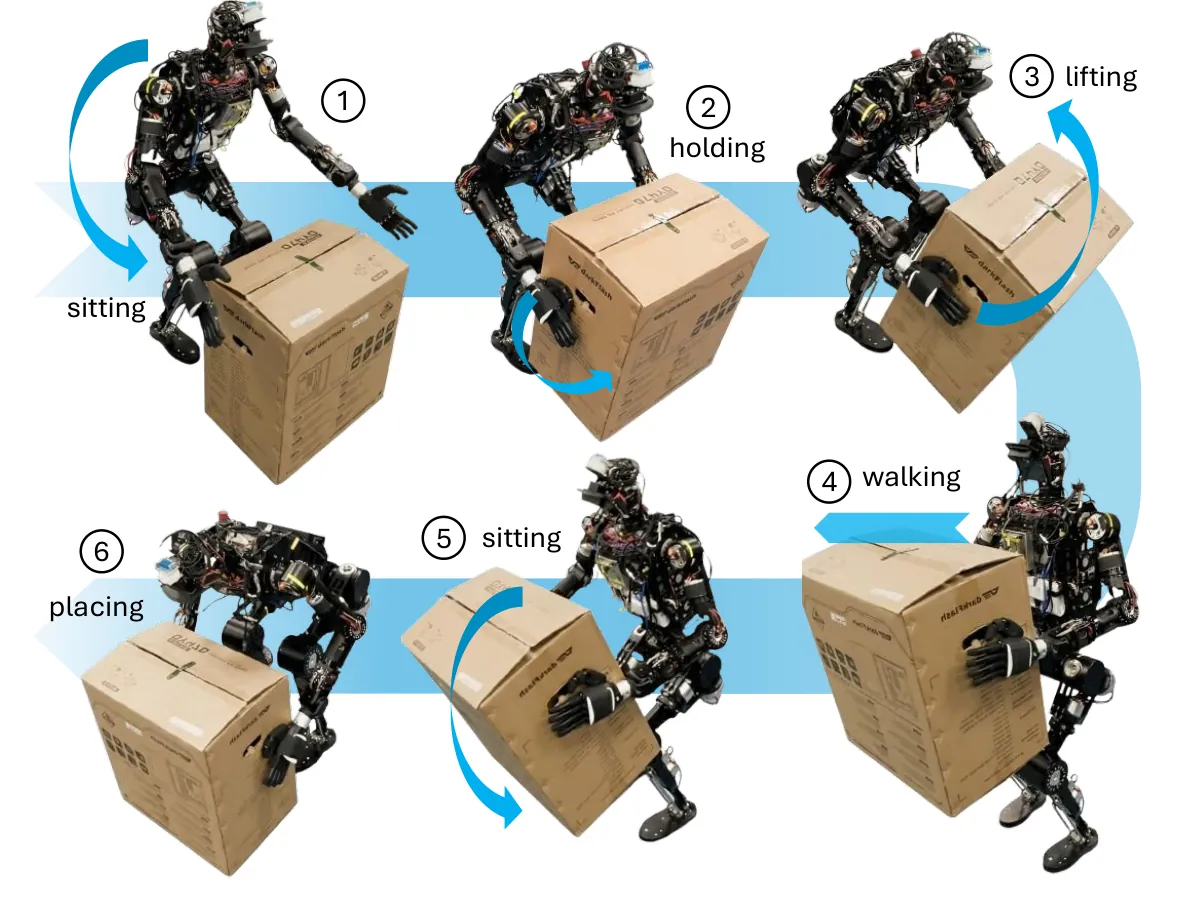
图1:任务从蹲下与抓取开始,经过负载保持和提升,再到行走、下蹲与放置。模糊补偿贯穿所有阶段,用来约束质心偏移。
一句话总结
这篇论文没有把未知负载单独当作可辨识参数,而是让质心MPC负责约束下的名义运动,让基于Capture Point误差的模糊补偿处理负载引起的模型失配,再让三重积分姿态规划生成蹲起与搬运轨迹;三者组成一条可上真实人形平台的闭环。
研究背景与动机
人形机器人进入人工环境的价值,来自它能同时完成移动、操作与感知。工业搬运正是这类任务最直接的交点:机器人要走到物体附近,蹲下抓取,站起来承载,再带着物体行走或放置。这个序列每一步都改变全身动力学,但工业部署中的物体质量、形状和惯量常常不能事先精确给出。
负载不确定性的难点不只是“多了一个重量”。抓取瞬间,机器人质量矩阵、质心位置和惯性张量同时改变;支撑腿与物体形成的接触图也会变化。若控制器只按名义模型预测,质心投影可能很快离开支撑多边形,踝关节或膝关节力矩也容易饱和。此时任何只靠反馈放大的方法都会遇到同一问题:误差出现时,系统已经接近失稳。
姿态过渡进一步放大了模型失配。蹲下和站起不是简单的轨迹插值,髋、膝、踝三个关节必须保持运动学和动力学一致;骨盆的俯仰角一旦变化,踝关节和髋关节都要重新分配力矩。如果轨迹在低层才暴露不可行,高频控制器只能拼命追赶一个物理上不该执行的参考。
传统全身控制器在名义运动上很强,但多数假设负载已知;模糊控制擅长在模型不精确时把可测误差映射成有界补偿,却通常缺少约束处理和优化。论文把两者的分工划得很清楚:MPC保留约束、接触与优化的结构,模糊项只做残差补偿,不替代预测层,也不去在线辨识负载。
作者的现实目标是可上硬件的搬运闭环,而不是离线演示。因此整个框架必须分层运行:慢层做非线性MPC,中层做力矩补偿和分配,低层在1 kHz以上执行力矩。这种频率划分决定了方法不能把所有问题塞进一个大优化,而要把约束、稳定性和平滑性分别交给合适的时间尺度。
预备知识:从全身动力学到质心模型
人形机器人可以写成浮动基座加驱动关节的形式。设广义坐标为
$$\mathbf{q}=[\mathbf{q}_{b}^{\top},\mathbf{q}_{j}^{\top}]^{\top},\qquad \mathbf{q}_{b}\in SE(3),\quad \mathbf{q}_{j}\in\mathbb{R}^{n_j}$$
其中 $\mathbf{q}_b$ 是浮动基位姿,$\mathbf{q}_j$ 是 $n_j$ 个驱动关节。完整动力学既要描述质量惯量,也要描述接触约束。论文采用带接触的Euler-Lagrange形式:
$$\mathbf{H}_{bb}(\mathbf{q})\ddot{\mathbf{q}}_{b}+\mathbf{H}_{bj}(\mathbf{q})\ddot{\mathbf{q}}_{j}+\mathbf{n}_{b}(\mathbf{q},\dot{\mathbf{q}})=\mathbf{J}_{cb}^{\top}(\mathbf{q})\boldsymbol{\lambda}$$
$$\mathbf{H}_{jb}(\mathbf{q})\ddot{\mathbf{q}}_{b}+\mathbf{H}_{jj}(\mathbf{q})\ddot{\mathbf{q}}_{j}+\mathbf{n}_{j}(\mathbf{q},\dot{\mathbf{q}})=\boldsymbol{\tau}_{j}+\mathbf{J}_{cj}^{\top}(\mathbf{q})\boldsymbol{\lambda}$$
$$\mathbf{J}_{i}(\mathbf{q})\ddot{\mathbf{q}}+\dot{\mathbf{J}}_{i}(\mathbf{q},\dot{\mathbf{q}})\dot{\mathbf{q}}=0,\qquad \forall i\in\mathcal{C}$$
这里 $\mathbf{H}_{bb},\mathbf{H}_{bj},\mathbf{H}_{jb},\mathbf{H}_{jj}$ 是质量矩阵分块,$\mathbf{n}_b,\mathbf{n}_j$ 合并重力、科氏力和离心力,$\boldsymbol{\tau}_j$ 是关节力矩,$\mathcal{C}$ 是活动接触集合。第三式保证接触点不穿透、不打滑:对每个接触,其Jacobian下的加速度为零。
完整动力学实时优化代价高,所以预测层降到质心动力学。把质心动量写成 $\mathbf{h}=[\mathbf{h}_l^{\top},\mathbf{h}_a^{\top}]^{\top}$,线性与角动量满足
$$\dot{\mathbf{h}}=\begin{bmatrix}\sum_{i\in\mathcal{C}}\mathbf{F}_{i}+m\mathbf{g}\\ \sum_{i\in\mathcal{C}}\left(\mathbf{r}_{i}\times\mathbf{F}_{i}+\mathbf{M}_{i}\right)\end{bmatrix}$$
$\mathbf{F}_i,\mathbf{M}_i$ 是接触力和力矩,$\mathbf{r}_i$ 是接触点相对质心的位置,$m$ 是当前总质量,$\mathbf{g}$ 是重力向量。质心动量又通过质心动量矩阵 $\mathbf{A}(\mathbf{q})$ 与广义速度相关:$\mathbf{h}=\mathbf{A}(\mathbf{q})\dot{\mathbf{q}}$。于是取 $\mathbf{x}=[\mathbf{h}^{\top},\mathbf{q}_b^{\top},\mathbf{q}_j^{\top}]^{\top}$,系统可压缩成
$$\dot{\mathbf{x}}=\mathbf{f}(\mathbf{x},\mathbf{u})$$
这个降阶不是为了丢掉约束,而是把高频关节细节交给下层,让50 Hz的优化层有足够时间处理摩擦锥、支撑多边形和运动极限。
方法详解
系统的输入端分成两条:手动模式下操作杆给出骨盆参考速度;姿态规划模式下,优化器直接生成蹲下、起立或后仰的参考。两种模式最终都汇入质心MPC。MPC生成骨盆运动和接触力参考,全身控制器把这些参考转成关节力矩,模糊平衡控制器根据实时平衡误差叠加修正力矩,最后通过支撑腿分配到关节。这个结构的关键不是每个模块单独有多复杂,而是让预测、补偿和执行在错误传播前形成分工。
flowchart TB
    H[Desired pelvis height and pitch] --> P[Waypoint posture planner]
    P --> R[Smooth joint references]
    W[Joystick and walking mode] --> M[Centroidal MPC]
    R --> M
    M --> C[Contact forces and motion references]
    C --> B[Whole-body controller]
    S[State estimation] --> E[Capture point error]
    E --> F[Fuzzy balance controller]
    F --> A[Torque allocation]
    B --> A
    A --> J[Leg joint torque commands]
    J --> L[Humanoid low level control]
    L --> S
    P --> R2[Support polygon and joint limit checks]
    R2 --> P
图2:论文的闭环不是“MPC输出直接下发电机”,而是姿态规划、质心预测、模糊补偿与关节力矩分配形成四个反馈面。
非线性MPC生成约束内参考
在预测区间 $T$ 上,质心层求解
$$\min_{\mathbf{u}(\cdot)}\quad \Phi(\mathbf{x}(T))+\int_{0}^{T}l(\mathbf{x}(\rho),\mathbf{u}(\rho))\,d\rho$$
$$\text{s.t.}\quad \dot{\mathbf{x}}=\mathbf{f}(\mathbf{x},\mathbf{u}),\quad \mathbf{x}(0)=\mathbf{x}_{t},\quad (\mathbf{x},\mathbf{u})\in\mathcal{X}\times\mathcal{U}$$
$l$ 和 $\Phi$ 分别是阶段代价与终端代价,$\mathcal{X}$ 和 $\mathcal{U}$ 是状态与输入约束集。约束不是装饰:支撑脚的摩擦锥和压力中心必须在接触 wrench 集合内,摆动脚法向速度按阶段切换,关节位置和速度都要保持在极限内。这样,MPC给出的不是理论最优但无法执行的轨迹,而是在当前接触模式下物理可执行的参考。
下层采用逆动力学而不是再解一个任务空间QP。MPC解出的第一个输入是 $\mathbf{u}(0)=[\dot{\mathbf{q}}_j^{*\top},\boldsymbol{\lambda}^{*\top}]^{\top}$。为了让关节指数跟踪,取
$$\ddot{\mathbf{q}}_{j}^{*}=-K_{p}\mathbf{e}_{j}-K_{d}\dot{\mathbf{e}}_{j}$$
其中 $\mathbf{e}_j=\mathbf{q}_j-\mathbf{q}_j^*$,$\dot{\mathbf{e}}_j=\dot{\mathbf{q}}_j-\dot{\mathbf{q}}_j^*$。浮动基加速度由接触动力学反算:
$$\ddot{\mathbf{q}}_{b}^{*}=\mathbf{H}_{bb}^{-1}\left(\mathbf{J}_{cb}^{\top}\boldsymbol{\lambda}^{*}-\mathbf{H}_{bj}\ddot{\mathbf{q}}_{j}^{*}-\mathbf{n}_{b}\right)$$
代入关节动力学,得到力矩指令
$$\boldsymbol{\tau}_{j}=\mathbf{H}_{jb}\ddot{\mathbf{q}}_{b}^{*}+\mathbf{H}_{jj}\ddot{\mathbf{q}}_{j}^{*}+\mathbf{n}_{j}-\mathbf{J}_{cj}^{\top}\boldsymbol{\lambda}^{*}$$
这样做的理由是接触与动态可行性已在MPC层处理,下层若再解QP,只会引入二次优化和任务权重调试负担。
模糊补偿:不估计负载,只估计平衡误差
论文的模糊控制器输入不是负载质量,而是质心与支撑多边形的关系。在线性倒立摆假设下,Capture Point 为
$$\boldsymbol{\xi}=\mathbf{r}_{\text{com}}+\frac{\dot{\mathbf{r}}_{\text{com}}}{\omega},\qquad \omega=\sqrt{\frac{g}{z_c}}$$
$\mathbf{r}_{\text{com}}$ 是质心在地面上的投影,$z_c$ 是名义质心高度。支撑中心 $\mathbf{c}_{\text{supp}}$ 由站立脚接触点加权得到。平衡误差取
$$\mathbf{e}=\boldsymbol{\xi}-\mathbf{c}_{\text{supp}}=\mathbf{r}_{\text{com}}-\mathbf{c}_{\text{supp}}+\frac{\dot{\mathbf{r}}_{\text{com}}}{\omega}$$
这个量直接回答一个问题:如果机器人当前速度保持不变,它下一步会落在支撑多边形的哪里。前向分量 $e_x$ 由骨盆俯仰力矩修正,侧向分量 $e_y$ 由横滚力矩修正。误差积分 $\mathbf{e}_{\text{int}}=\int\mathbf{e}\,dt$ 带 anti-windup,满足 $\left|\mathbf{e}_{\text{int}}\right|\le e_{\text{int,max}}$,避免长时间失衡后补偿器一直积到饱和。
每个轴的模糊系统有四个层。第一层把偏差、质心速度和积分映射到 NB、NS、Z、PS、PB 五个语言值。对集合 $\ell$ 的隶属度是高斯函数:
$$\mu_{\ell}(x)=\exp\left(-\frac{(x-c_{\ell})^{2}}{2\sigma_{\ell}^{2}}\right)$$
第二层为每轴建立 $5\times5\times5=125$ 条规则,形式为“若偏差是 $\mathcal{A}_i$,速度是 $\mathcal{B}_j$,积分是 $\mathcal{C}_k$,则输出 $y_{ijk}$”。规则强度用乘积t-norm:
$$w_{ijk}=\mu_{\text{dev}}^{(i)}(e)\cdot\mu_{\text{vel}}^{(j)}(\dot{r})\cdot\mu_{\text{int}}^{(k)}(e_{\text{int}})$$
后件把基础PD式项和积分项相加:
$$y_{ijk}=\text{clip}_{[-1,1]}\left(y_{\text{base}}^{(ij)}+\Delta_{\text{int}}^{(k)}\right)$$
最后输出加权平均并按轴缩放、饱和:
$$\tau=S\cdot\frac{\sum_{i,j,k}w_{ijk}y_{ijk}}{\sum_{i,j,k}w_{ijk}},\qquad |\tau|\le\tau_{\max}$$
作者没有把模糊控制器包装成黑箱智能。它更像一个随偏差、速度和积分共同改变增益的饱和PID:偏差衰减时不过度纠正,长时间小偏差时补入积分作用,输出始终有硬件安全上限。模糊参数由专家调好,并在所有实验中保持不变。
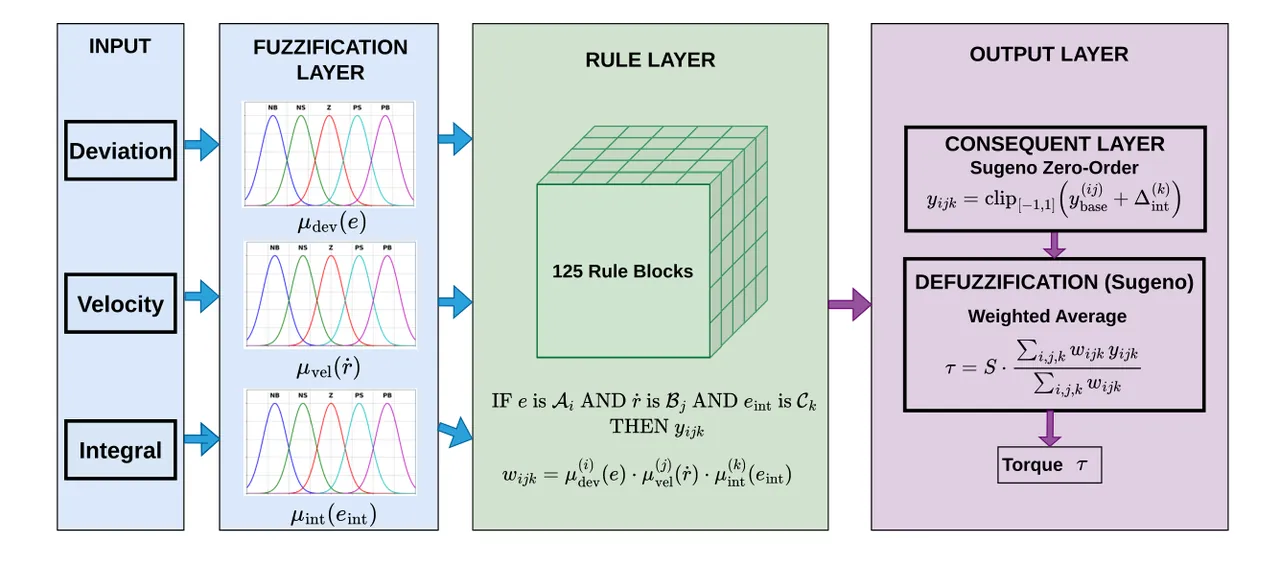
图3:模糊补偿器的输入是偏差、速度与积分;输出是有限幅值的骨盆俯仰/横滚修正力矩。
修正力矩只进入支撑腿
得到任务空间补偿力矩 $\boldsymbol{\tau}_{\text{comp}}^{\text{task}}=[\tau_{\text{pitch}},\tau_{\text{roll}}]^{\top}$ 后,论文没有让上肢参与平衡。手臂正抓着物体,上肢摆动会扰动抓取,也改变惯性。因此分配问题只在支撑腿内求解:
$$\boldsymbol{\tau}_{\text{leg}}^{*}=\arg\min_{\boldsymbol{\tau}_{\text{leg}}}\ \boldsymbol{\tau}_{\text{leg}}^{\top}\boldsymbol{\tau}_{\text{leg}}$$
$$\text{s.t.}\quad \Omega(\boldsymbol{\tau}_{\text{leg}})=\boldsymbol{\tau}_{\text{comp}}^{\text{task}}$$
$\Omega$ 把腿部关节力矩映射为骨盆处可观察的任务空间力矩。最小二乘目标是选择能量最小、扰动最小的关节补偿组合。这个设计很务实:修正力矩不进入手臂,抓取不变;不进入摆动腿,步态参考也不被平衡误差污染。
姿态规划:骨盆位置不是任意选的
蹲下或站起需要同时决定骨盆高度、俯仰角和水平位置。如果只固定高度和俯仰,水平位置有无穷多解,但真正可行的解必须落在支撑多边形内,且满足关节限位。论文把腿部简化为三连杆平面模型,关节向量为
$$\mathbf{q}_{w}=[q_{h},q_{k},q_{a}]^{\top}$$
分别代表髋、膝、踝。给定期望骨盆高度 $h$、俯仰 $\theta$ 和候选水平位置 $p_x$,算法从支撑多边形内搜索:用逆运动学得到 $\mathbf{q}_{wr}$;若关节不在限位集合 $\mathcal{Q}$ 内,则按 $\operatorname{sign}(\theta)\varepsilon$ 移动 $p_x$,直到找到可行姿态。这个搜索避免了一个常见错误——让高频控制器去硬拉一个几何上不可达的骨盆参考。
逆运动学用余弦定理直接写出。设 $l_1,l_2$ 是大腿和小腿长度,$d_0$ 是髋到踝距离:
$$q_{k}=\pi-\arccos\left(\frac{l_{1}^{2}+l_{2}^{2}-d_{0}^{2}}{2l_{1}l_{2}}\right)$$
$$q_{h}=\frac{\pi}{2}-\arccos\left(\frac{l_{1}^{2}+d_{0}^{2}-l_{2}^{2}}{2l_{1}d_{0}}\right)-\arctan 2(h,p_{x})$$
$$q_{a}=-q_{h}-q_{k}-\theta$$
这个闭式解不追求全身所有自由度,而是提取蹲起中真正影响平衡的腿部几何。它的好处是每个候选骨盆位置都能快速判断可行性,让搜索可以被优化器反复调用。
图4:平面三连杆模型保留髋、膝、踝的主要几何关系,用于快速生成骨盆姿态候选。
三重积分把平滑性写进动力学
得到参考姿态后,论文没有直接对关节角做插值,而是用三重积分模型生成轨迹。状态包含位置、速度和加速度:
$$\boldsymbol{\eta}=[\mathbf{q}_{w}^{\top},\dot{\mathbf{q}}_{w}^{\top},\ddot{\mathbf{q}}_{w}^{\top}]^{\top},\qquad \boldsymbol{\omega}=\dddot{\mathbf{q}}_{w}$$
离散递推为
$$\boldsymbol{\eta}_{k+1}=\boldsymbol{\Phi}\boldsymbol{\eta}_{k}+\boldsymbol{\Gamma}_{1}\boldsymbol{\omega}_{k}+\boldsymbol{\Gamma}_{2}\boldsymbol{\omega}_{k+1}$$
其中 $\boldsymbol{\Phi}$、$\boldsymbol{\Gamma}_1$、$\boldsymbol{\Gamma}_2$ 由时间步 $\Delta t$ 和 $\mathbf{I}_3$ 的Kronecker积构成。以jerk为输入意味着连续性约束直接进入动力学,而不是事后用滤波器抹平。
轨迹优化写成有限时域二次型:
$$\min_{\boldsymbol{\eta},\boldsymbol{\omega}}\sum_{k=0}^{N}\left(\|\mathbf{q}_{w,k}-\mathbf{q}_{wr,k}\|_{\mathbf{W}_{x}}^{2}+\|\boldsymbol{\omega}_{k}\|_{\mathbf{W}_{u}}^{2}\right)$$
约束包括三重积分递推、初始关节状态、位置/速度/加速度/jerk边界,以及质心投影函数 $\gamma(\mathbf{q}_{w,k})$ 必须落在支撑多边形内:
$$\boldsymbol{\eta}_{k+1}=\boldsymbol{\Phi}\boldsymbol{\eta}_{k}+\boldsymbol{\Gamma}_{1}\boldsymbol{\omega}_{k}+\boldsymbol{\Gamma}_{2}\boldsymbol{\omega}_{k+1}$$
$$\mathbf{q}_{w0}=\mathbf{q}_{w,\text{init}},\qquad \boldsymbol{\eta}_{k}\in\mathcal{N},\quad \boldsymbol{\omega}_{k}\in\mathcal{W},\quad \gamma(\mathbf{q}_{w,k})\in\texttt{support\_polygon}$$
这样,蹲下时骨盆会主动前移,站起时重心也随几何变化;轨迹不是先把关节角排好再检查稳定,而是把质心稳定性作为硬约束。
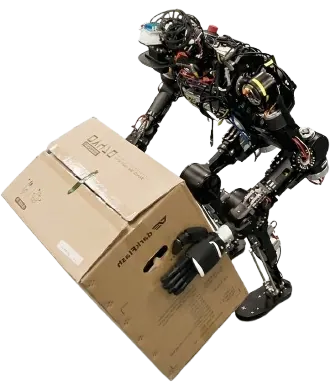
图5:硬件实验中,机器人保持双腿支撑,手臂只负责抓取,平衡修正集中分配给腿部。
实验与实现
平台是28自由度人形机器人,每条手臂7个自由度,每条腿6个自由度。控制频率分层:质心MPC 50 Hz,自适应平衡控制器 500 Hz,低层力矩控制器高于1 kHz。仿真在MuJoCo中做模块级验证;硬件实验覆盖静态提举和“提起-行走-放置”两个场景。
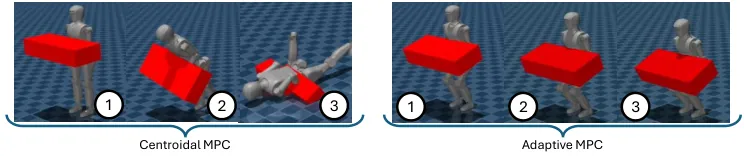
图6:左侧标准质心MPC在重负载下前倾倒下;右侧自适应MPC主动降低姿态,把质心留在稳定裕度内。
| 方法 | 行走 | 物理约束 | 自适应平衡 | 姿态规划 | 典型应用 |
|---|---|---|---|---|---|
| Reduced-Order MPC | 支持 | 不支持 | 不支持 | 不支持 | 鲁棒行走 |
| MPC + WBC | 支持 | 支持 | 不支持 | 不支持 | 动态行走与全身控制 |
| Matrix Exponential-MPC + WBPC | 支持 | 支持 | 不支持 | 不支持 | 行走 |
| Flexible MPC | 支持 | 支持 | 不支持 | 不支持 | 变速行走 |
| NMPC + Gait Adaptation | 支持 | 支持 | 支持 | 不支持 | 姿态调节与推力恢复 |
| Kinodynamic MPC + Gait-Net | 支持 | 支持 | 支持 | 不支持 | 不同频率的复杂地形行走 |
| Three Particle-MPC + WBC | 不支持 | 支持 | 不支持 | 支持 | 连续精确全身蹲起 |
| 本文方法 | 支持 | 支持 | 支持 | 支持 | 未知负载下的行走操作 |
表1:论文中的MPC框架对比。本文的差异不是单一指标最高,而是把行走、约束、模糊平衡与姿态规划同时放进一个框架。
静态提举
硬件提举实验用7 kg和10 kg两个负载。7 kg场景中,约30 s机器人开始降低骨盆高度并前倾,蹲下过程约3 s;抓取物体后,55 s到80 s完成站起,最后把物体放回地面。骨盆高度、俯仰角和髋/膝/踝关节角在过程中没有出现明显的阶跃,说明三重积分规划把平滑性留在了轨迹本身。
10 kg场景更能看出补偿器的作用。20 s左右机器人进入弯腰姿态,30 s左右抓取;抓起后躯干动力学变化更大,骨盆高度和俯仰角出现小幅振荡,随后模糊控制器提高修正力矩,俯仰稳定后机器人继续恢复到名义直立姿态。这里没有单独报告负载质量估计,控制器响应的是Capture Point误差变化,而不是等待某个质量参数收敛。
| 实验 | 负载 | 关键时间点 | 观察结果 |
|---|---|---|---|
| 静态提举 | 7 kg | 约30 s开始蹲下,蹲下约3 s,55–80 s站起 | 骨盆高度和俯仰平滑变化,随后完成放置 |
| 静态提举 | 10 kg | 约20 s弯腰,约30 s抓取 | 初始提起出现小幅振荡,补偿稳定后恢复直立 |
| 提举与行走 | 7 kg | 83 s抓取,110 s回到站姿,140–155 s行走 | 全程稳定完成提起、承载、行走和放置 |
| 仿真验证 | 未知重物 | 标准MPC失败阶段1–3 | 自适应方法主动蹲低并维持质心约束 |
表2:论文给出的实验时间线。它展示的是闭环行为顺序,而不是只挑一个峰值指标。
行走中的负载搬运
行走场景的负载是7 kg。流程是:83 s弯腰抓取,110 s提物回到home姿态,140–155 s承载行走15 s,最后停止、下蹲放置。论文特别说明,模糊参数没有为行走重新调参。这一点很重要:如果补偿器只为静态提举调好,却在行走中失效,那它就只是针对特定实验的补丁;同一组参数覆盖两个阶段,才说明它捕捉的是平衡误差这类共性信号。
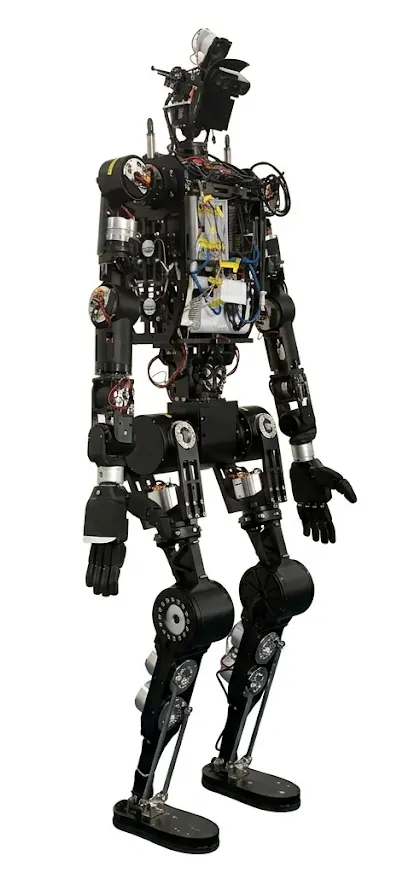
图7:真实平台验证覆盖静态提举与行走承载,而不只是低自由度简化模型。
| 模块 | 核心信号 | 输出 | 关键约束 | 作用 |
|---|---|---|---|---|
| 质心MPC | 骨盆参考、接触模式、质心状态 | 运动参考与接触wrench | 摩擦锥、压力中心、关节限位、摆动脚速度 | 生成名义可行运动 |
| 逆动力学WBC | 关节误差、接触wrench | 关节力矩 | 指数跟踪、动力学一致性 | 不额外解任务空间QP |
| 模糊平衡器 | Capture Point误差、CoM速度、误差积分 | 俯仰/横滚补偿力矩 | 五值隶属度、125规则、输出饱和 | 补偿负载引起的失配 |
| 力矩分配 | 任务空间补偿力矩 | 支撑腿关节补偿 | 最小力矩范数、只作用于支撑腿 | 不扰动抓取与摆动腿 |
| 姿态规划 | 骨盆高度、俯仰、支撑多边形 | 蹲起关节轨迹 | 三重积分、jerk限位、CoM稳定 | 把平滑和可行性放进前馈 |
表3:五个模块的职责边界。每一层都只拿自己能可靠测量的信号。
局限与开放问题
第一,模糊规则和隶属度参数由专家手工设计。论文自己承认,参数通过经验调出,并且与PID的定量比较留待未来工作。这意味着方法在当前平台上有效,但换机器人或换任务时,可迁移性还没有被系统证明。
第二,Capture Point误差建立在线性倒立摆假设上。搬运重物时,躯干角动量、双臂负载惯性和多接触动力学都会影响真实失稳趋势;如果负载很大或形状复杂,二维俯仰/横滚补偿可能不足。
第三,力矩分配要求知道 $\Omega$,也就是支撑腿关节力矩到骨盆任务力矩的映射。真实机器人会有传动柔性、关节摩擦和估计噪声;论文没有讨论该映射的在线校正或误差传播。
第四,姿态规划以平面三连杆为代表。它能抓住蹲起的主要腿部几何,但真实搬运还会改变上肢姿态、躯干偏航和双脚接触。若物体遮挡足端或要求侧向进入,模型需要扩展。
第五,论文没有公开代码,也没有给出统一排行榜式指标。实验证据以成功行为、时间线和轨迹稳定性描述为主;与DOB、模型参考自适应或鲁棒控制的定量对照还没有完成。作者也把学习型补偿和主动扰动观测器列为未来方向。
结论
这篇论文的价值在于工程闭环:MPC处理已知约束下的名义最优,模糊补偿处理不可辨识负载留下的残差,姿态规划在抓取前就把骨盆放到可行位置。它没有声称模糊控制比现代学习控制更强,而是解释了为什么在负载突变、模型噪声和硬件安全约束同时存在时,一个有界、可解释、无需辨识的补偿器是务实选择。
对做机器人控制的人来说,可迁移的思想有三点:第一,不要让一个优化器同时承担所有不确定性;第二,补偿信号应当直接连接可测的失稳指标,而不是等待参数辨识;第三,平滑性要写成jerk或加速度动力学,不能靠低层滤波补救。若未来把规则参数改成学习得到,并加入主动扰动观测,这个框架会更有竞争力。
金句:与其先猜负载是什么,不如先问质心下一刻要去哪里;如果那里已经离开支撑多边形,任何名义最优都来不及救场。