LeWAM:端到端世界与动作建模
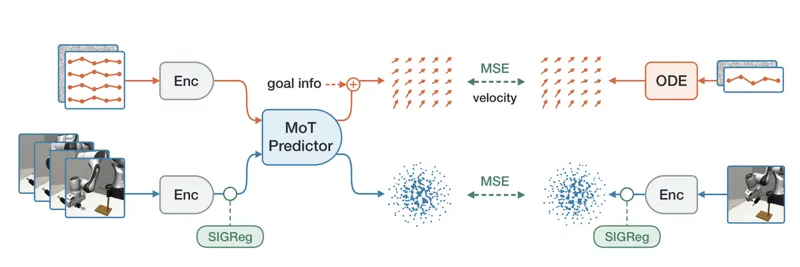
LeWAM 用共享编码器和 Mixture-of-Transformers 同一模型联合学习潜在世界动态与动作流匹配策略。它能直接执行策略,也能沿可微潜在动态做梯度规划;在 10 个视觉规划任务平均成功率达 93.5%,规划速度较 LeWM CEM 快 32.3 倍。
Minghao Fu, Tavis Siebert, Eryk Halicki · 10次阅读 · 2026年10月8日
联合嵌入预测架构世界模型
2026年10月8日作为亚马逊联盟会员,我们可能从符合条件的购买中获得佣金。