Draft:面向机器人设计探索的参数化工具
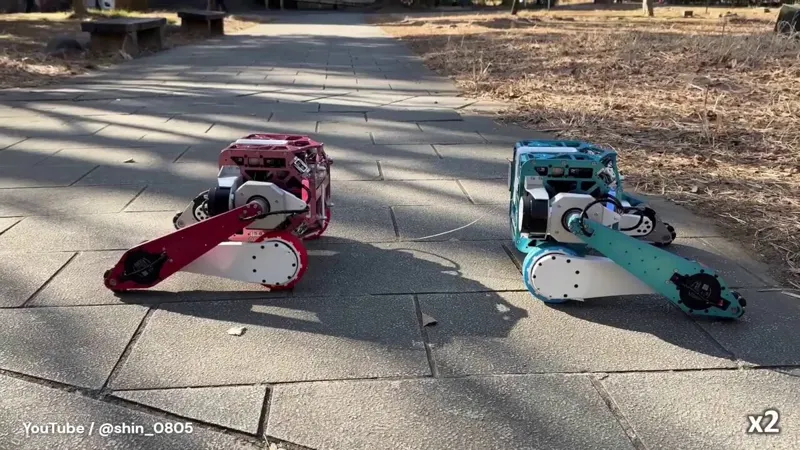
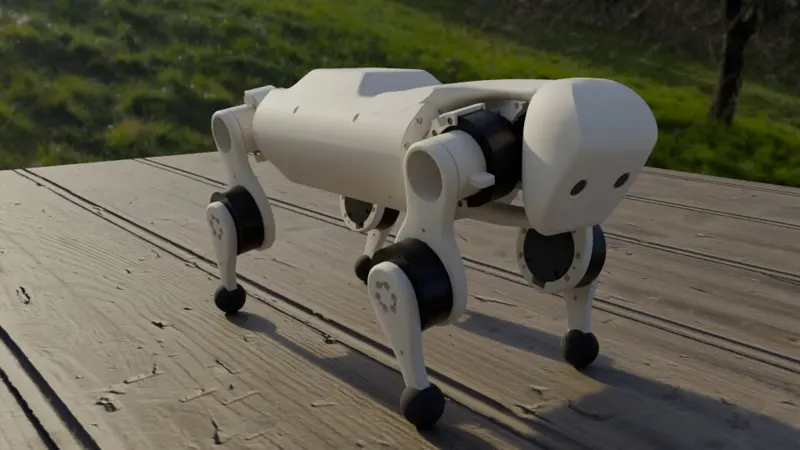
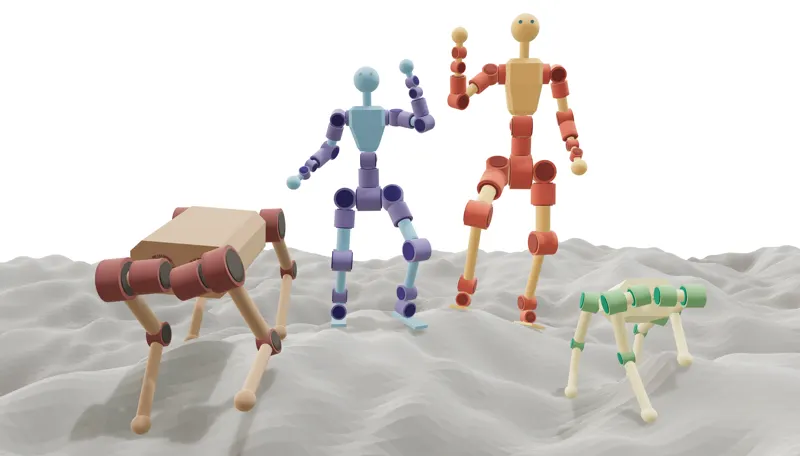
Draft 将连杆参数、表达式运动学树和根体网格直接编译为可运行的 MuJoCo MJCF,并用 114 个集成执行器和 118 份公开机器人描述拟合质量、体积、传动比与转子惯量。论文通过四台 Unitree 数字孪生和三种四足强化学习实验,展示无 CAD 的快速设计探索、可行性筛选及速度、地形、抗推和效率之间的能力权衡。
David Nguyen, Marcelo Coelho, Sangbae Kim · 175次阅读 · 2026年9月29日
机器人设计Parametric Modeling
2026年9月29日