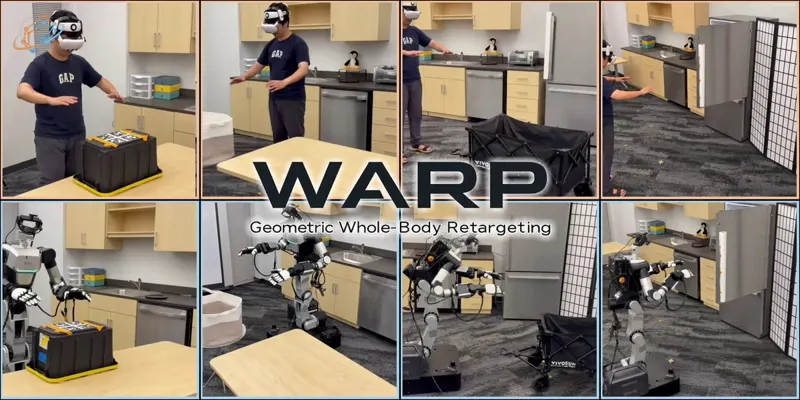
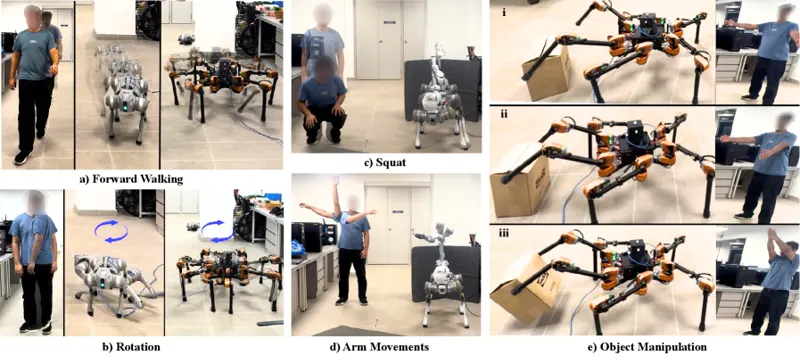
X-Morph:人体运动先验跨形态可扩展机器人学习将人体运动转换为四足、六足等非人形腿式机器人的可执行行为,通过重定向、RL跟踪和蒸馏实现跨形态运动先验迁移——不追求关节级模仿,而是保留意图、时序、协调和接触结构。Ritwik Sharma, Shivam Sood, Arhaan Jain·2026年6月29日Retargeting足式机器人步态优化2026年6月29日
 3:13