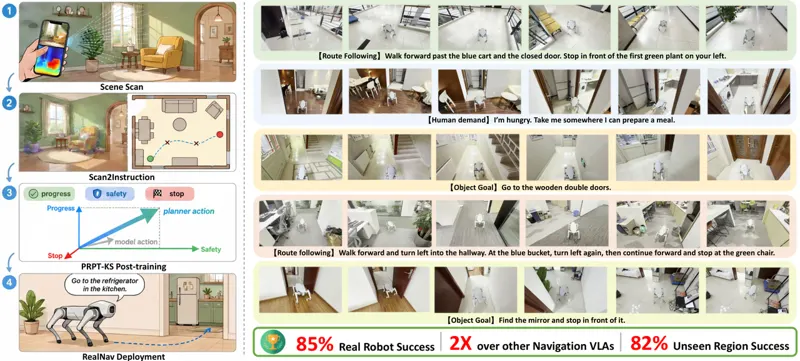
一扫描足矣:面向语言引导导航的无演示自适应本文仅用一次手持扫描合成语言导航训练任务,并以已知场景几何上的帕累托效用开展强化学习后训练,使导航策略在五个真实场景中无需目标场景演示即可适应。Zhuoyuan Yu, Yuxing Long, Du Wang · 15次阅读 · 2026年10月24日视觉语言导航机器人导航2026年10月24日